R1
從人形操作開始
以控制器操作行走,觀察手臂與身體如何配合動作。適合人形操作教學;R1 EDU 可進一步編寫關節控制程式。
了解 R1 →
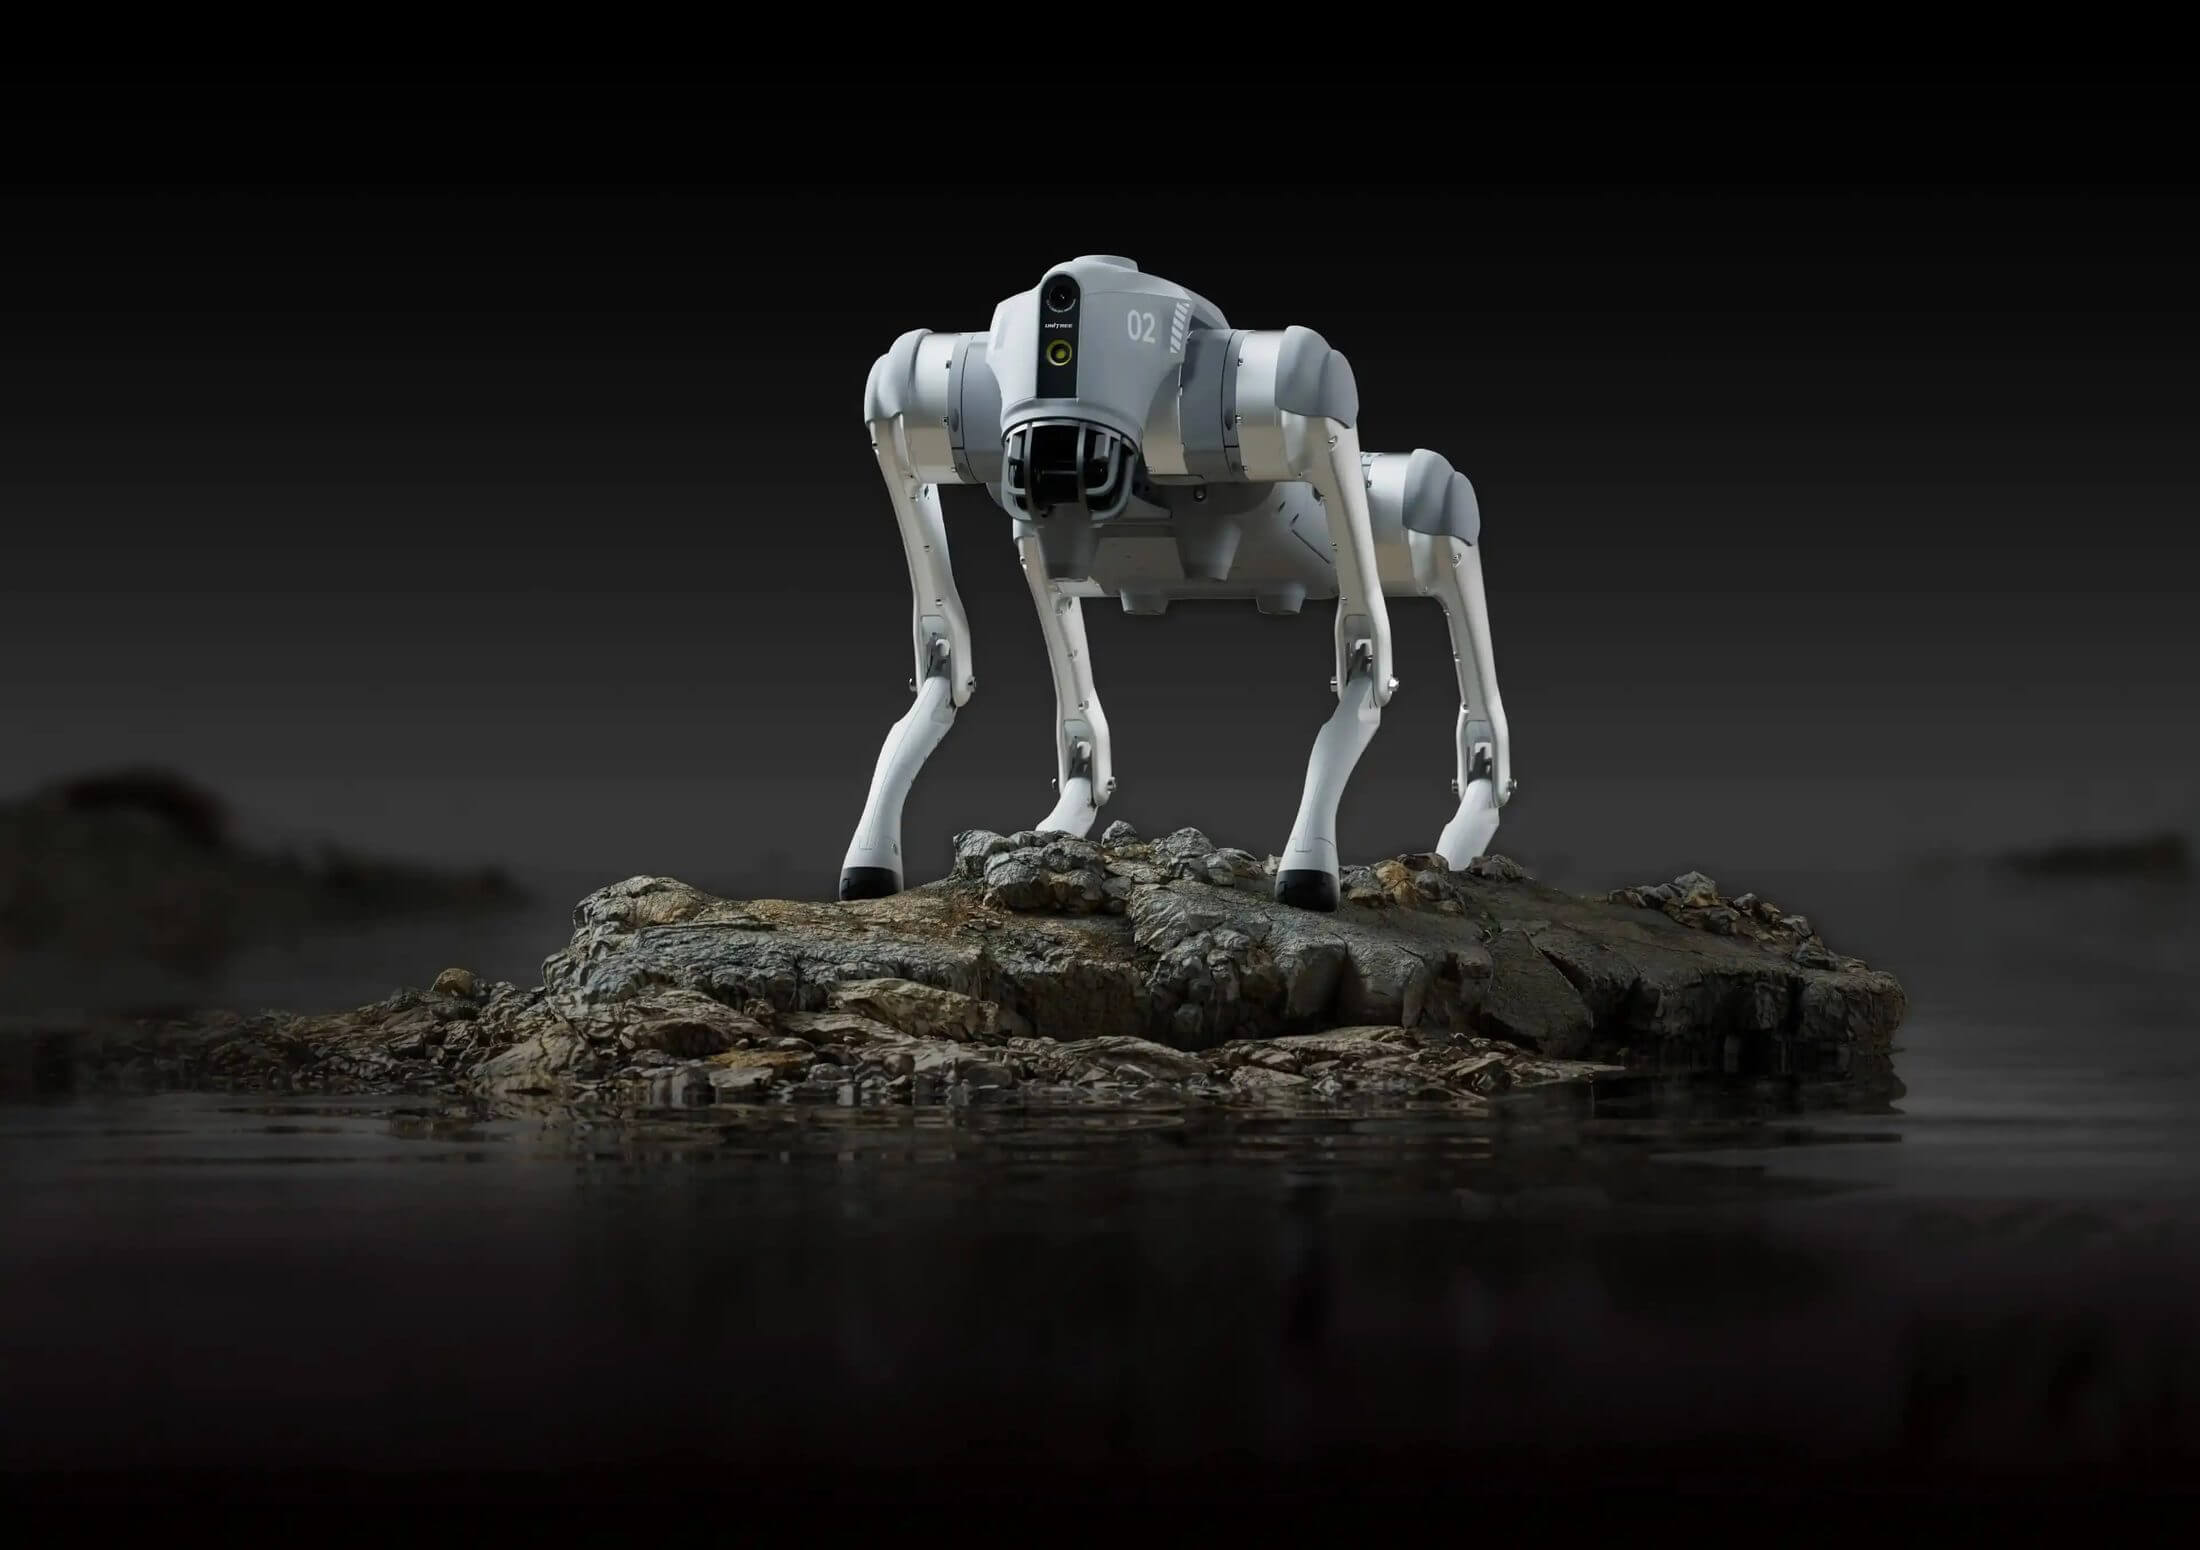
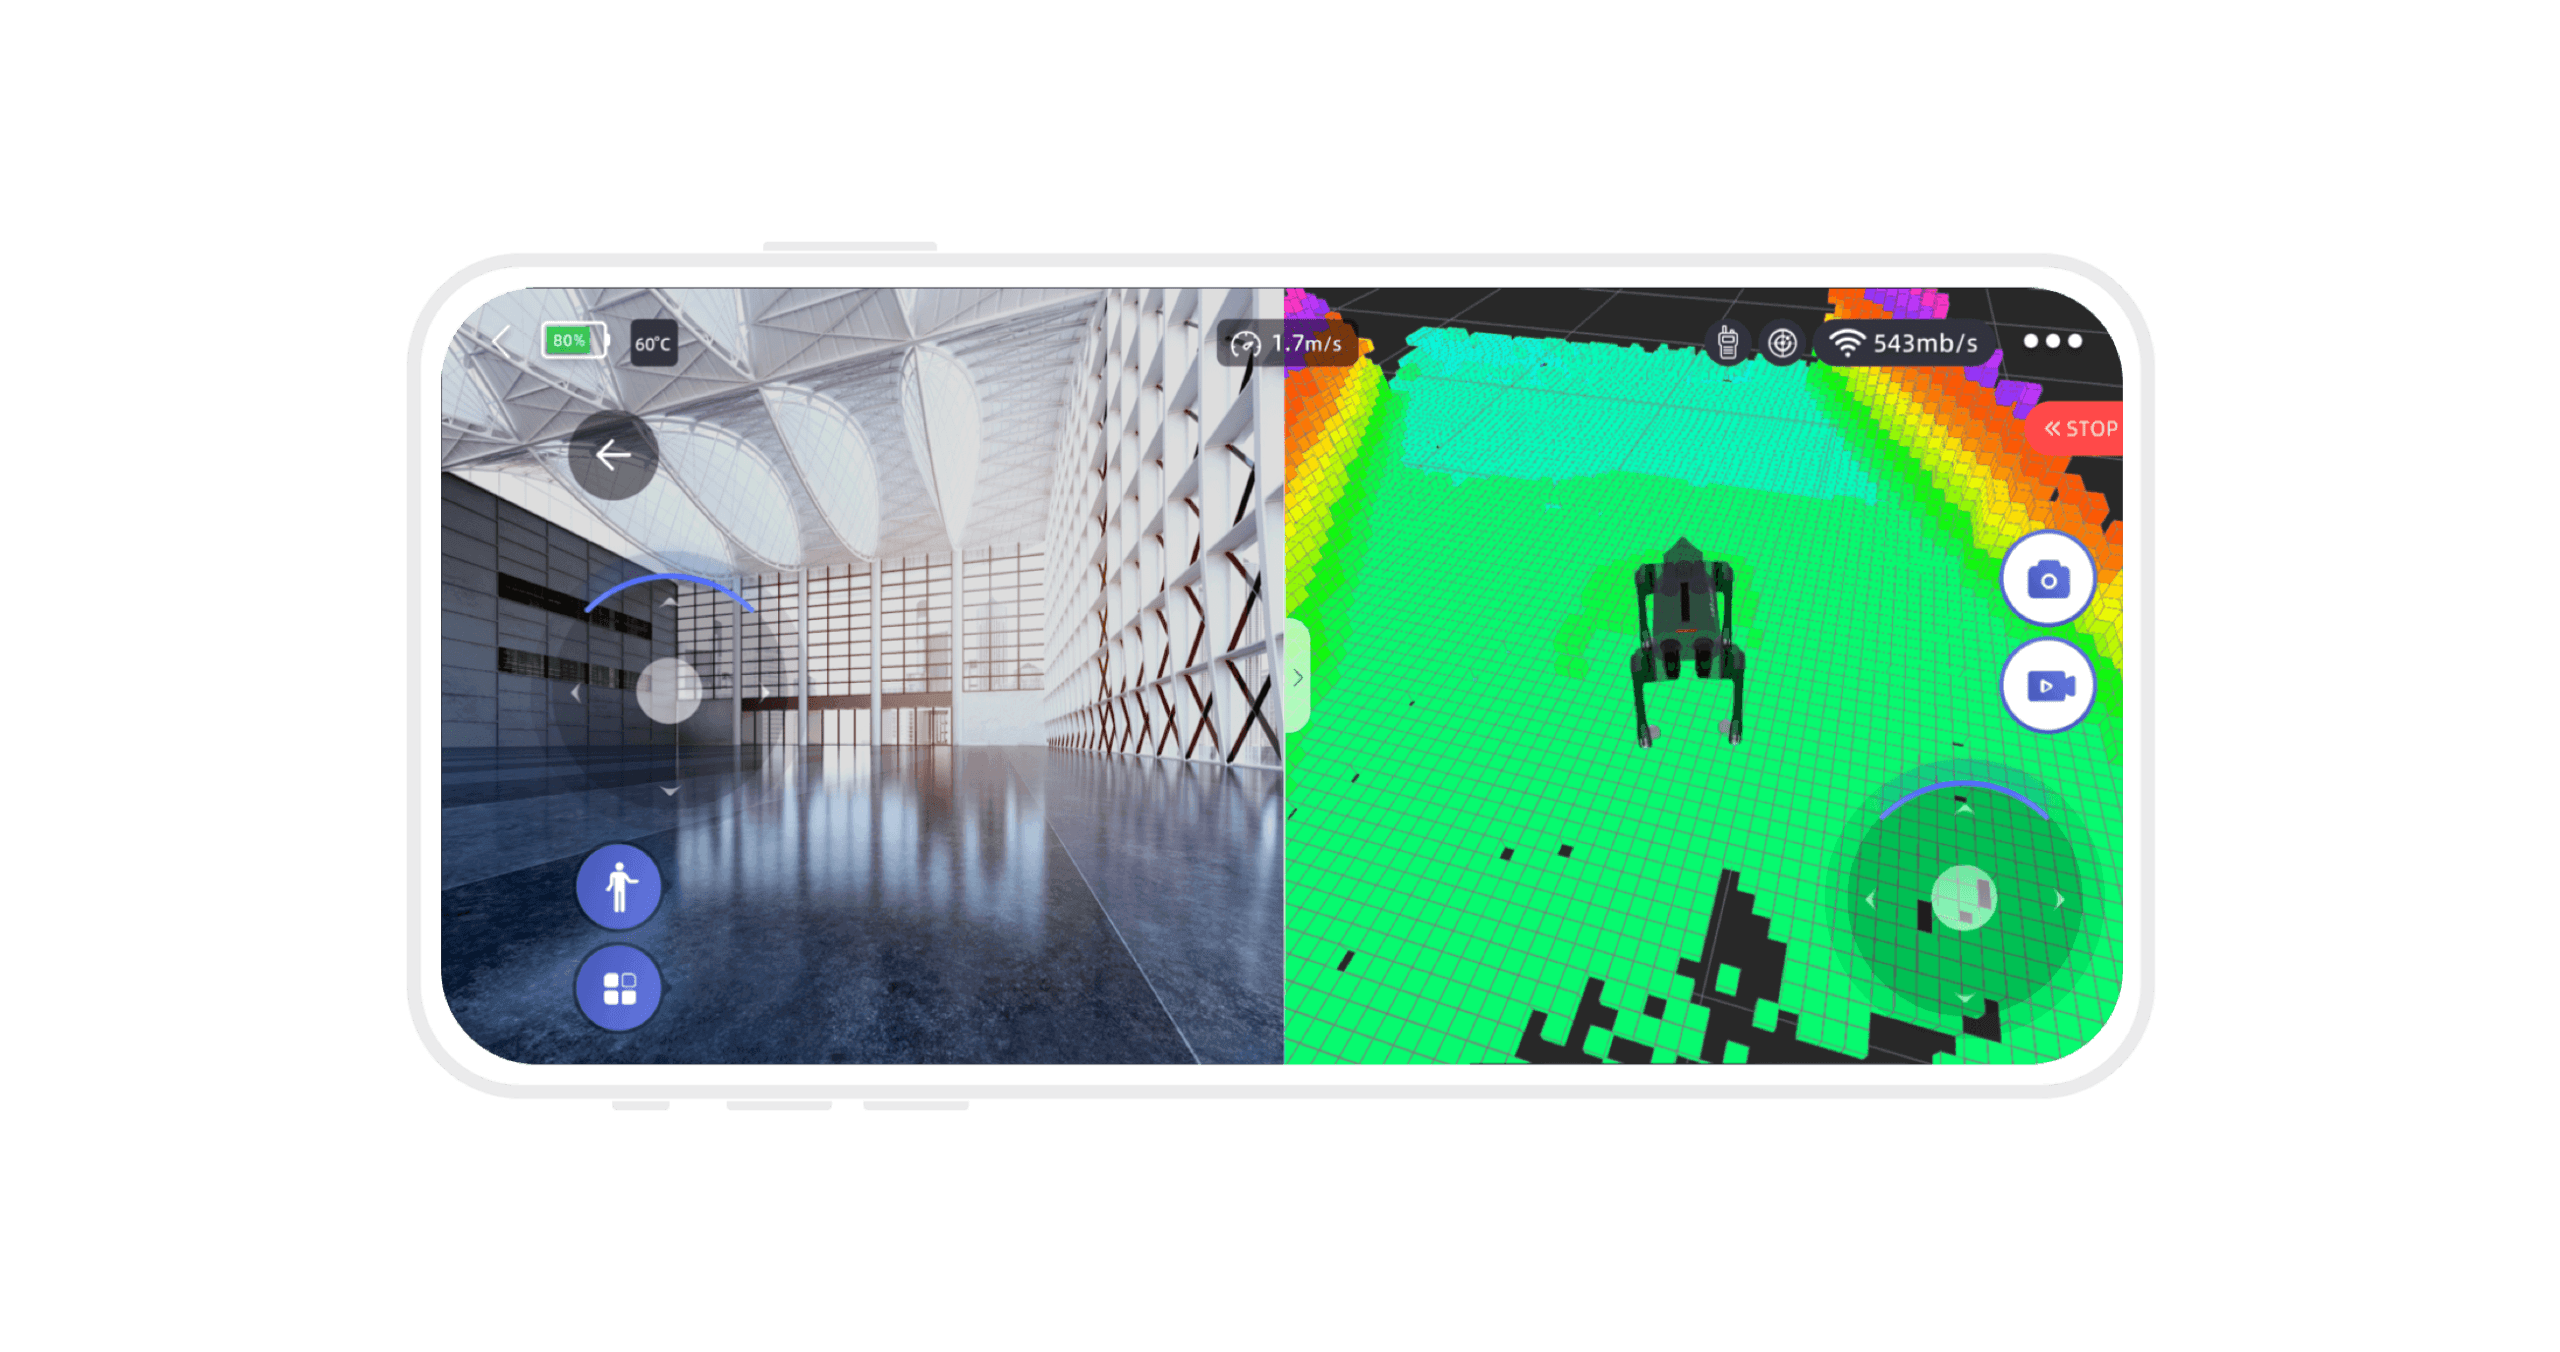
選購人形與四足機械人:遙控行走、查看環境影像,或自行開發動作與感知程式。Vinci 供應 Unitree 全系列,提供設備選型、二次開發與團隊培訓。
Vinci AI 是 Unitree Robotics 宇樹機械人官方教育培訓夥伴。除了供應設備,我們協助選擇機型與配件、製作教學與應用程式,並培訓實際使用設備的團隊。
找人形或四足設備,也可從機械臂、靈巧手、感知與動力零部件查找。
人形、四足及輪足,依移動型態與任務選擇。
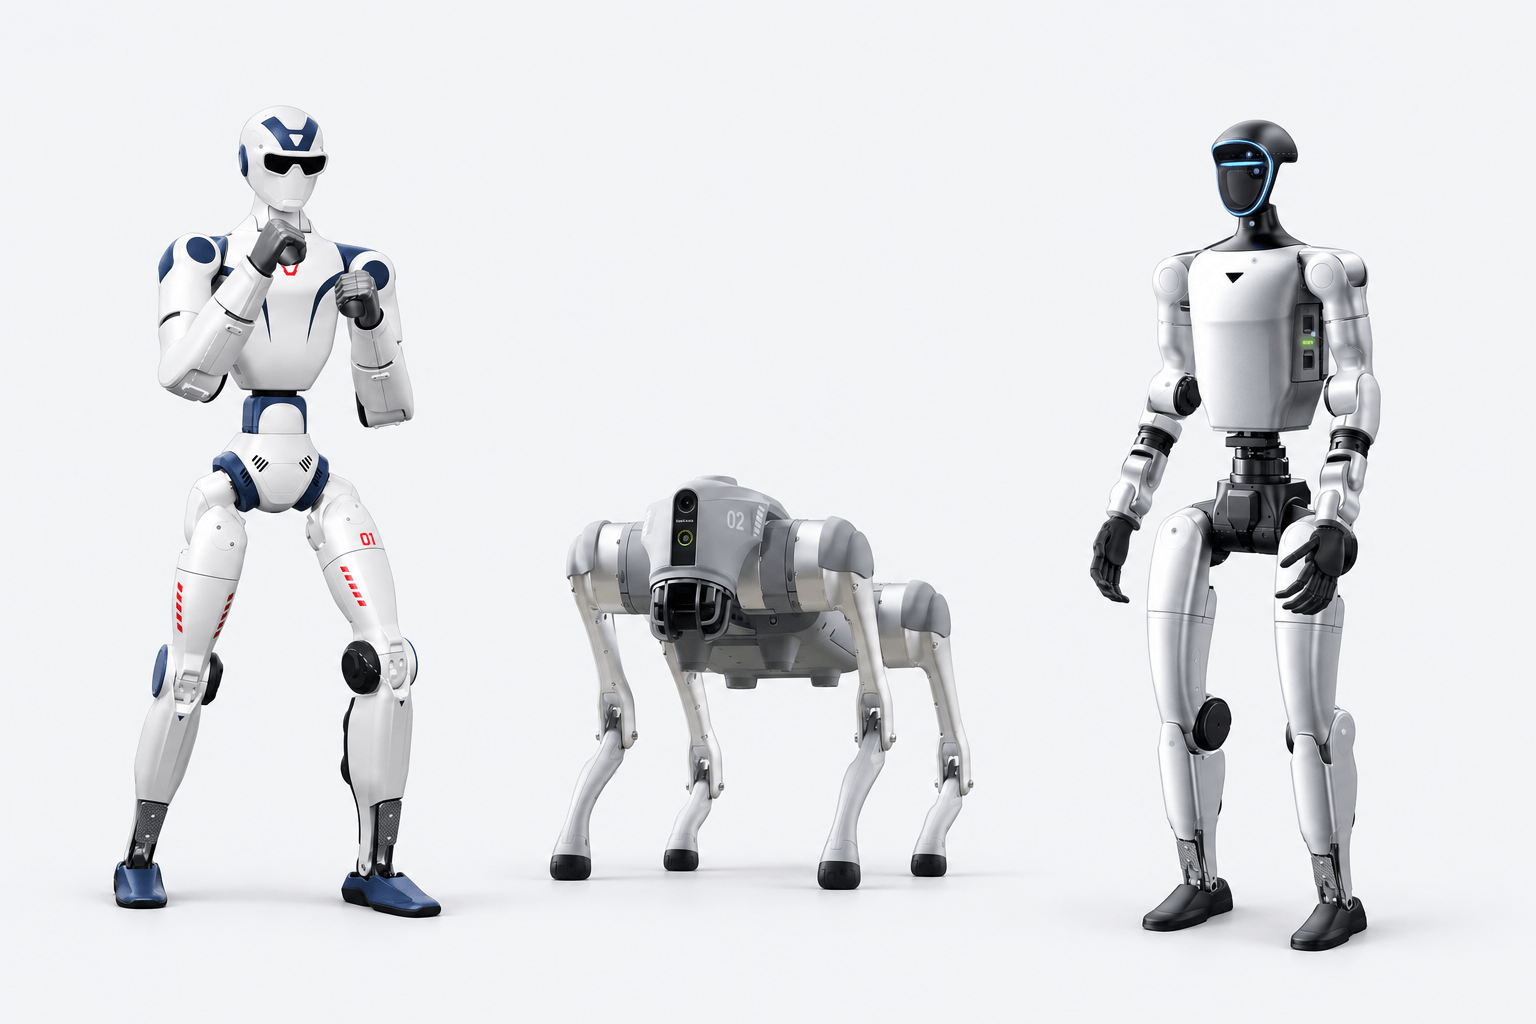
1.23 m 人形機械人;AIR 20 自由度、27 kg,R1 26 自由度、29 kg。EDU 提供關節控制與開發教學路線。
1.32 m 可摺疊人形機械人,深度相機+3D LiDAR;EDU 支援二次開發,手、腕與算力可選。
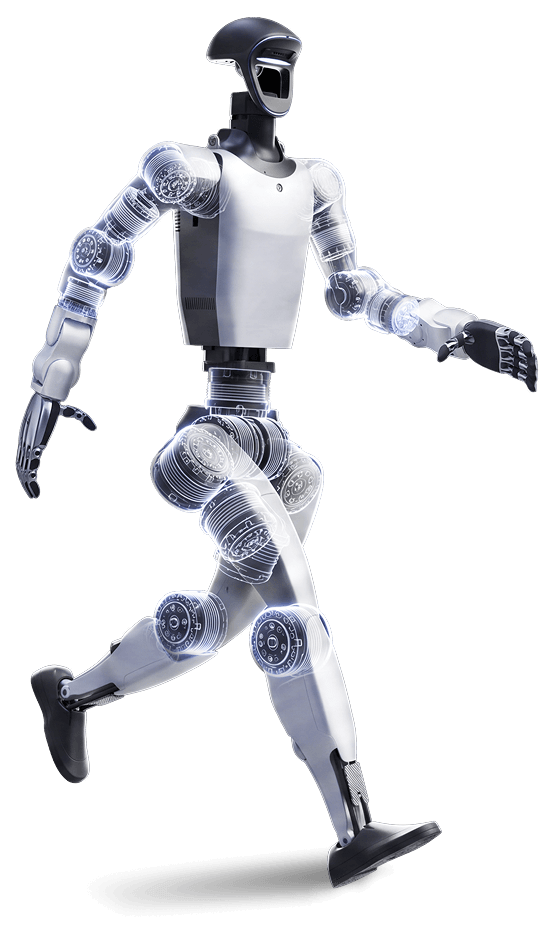
G1 的頭部與感測升級:2 個頭部自由度、雙目+胸前廣角+3D LiDAR;EDU 支援開發。
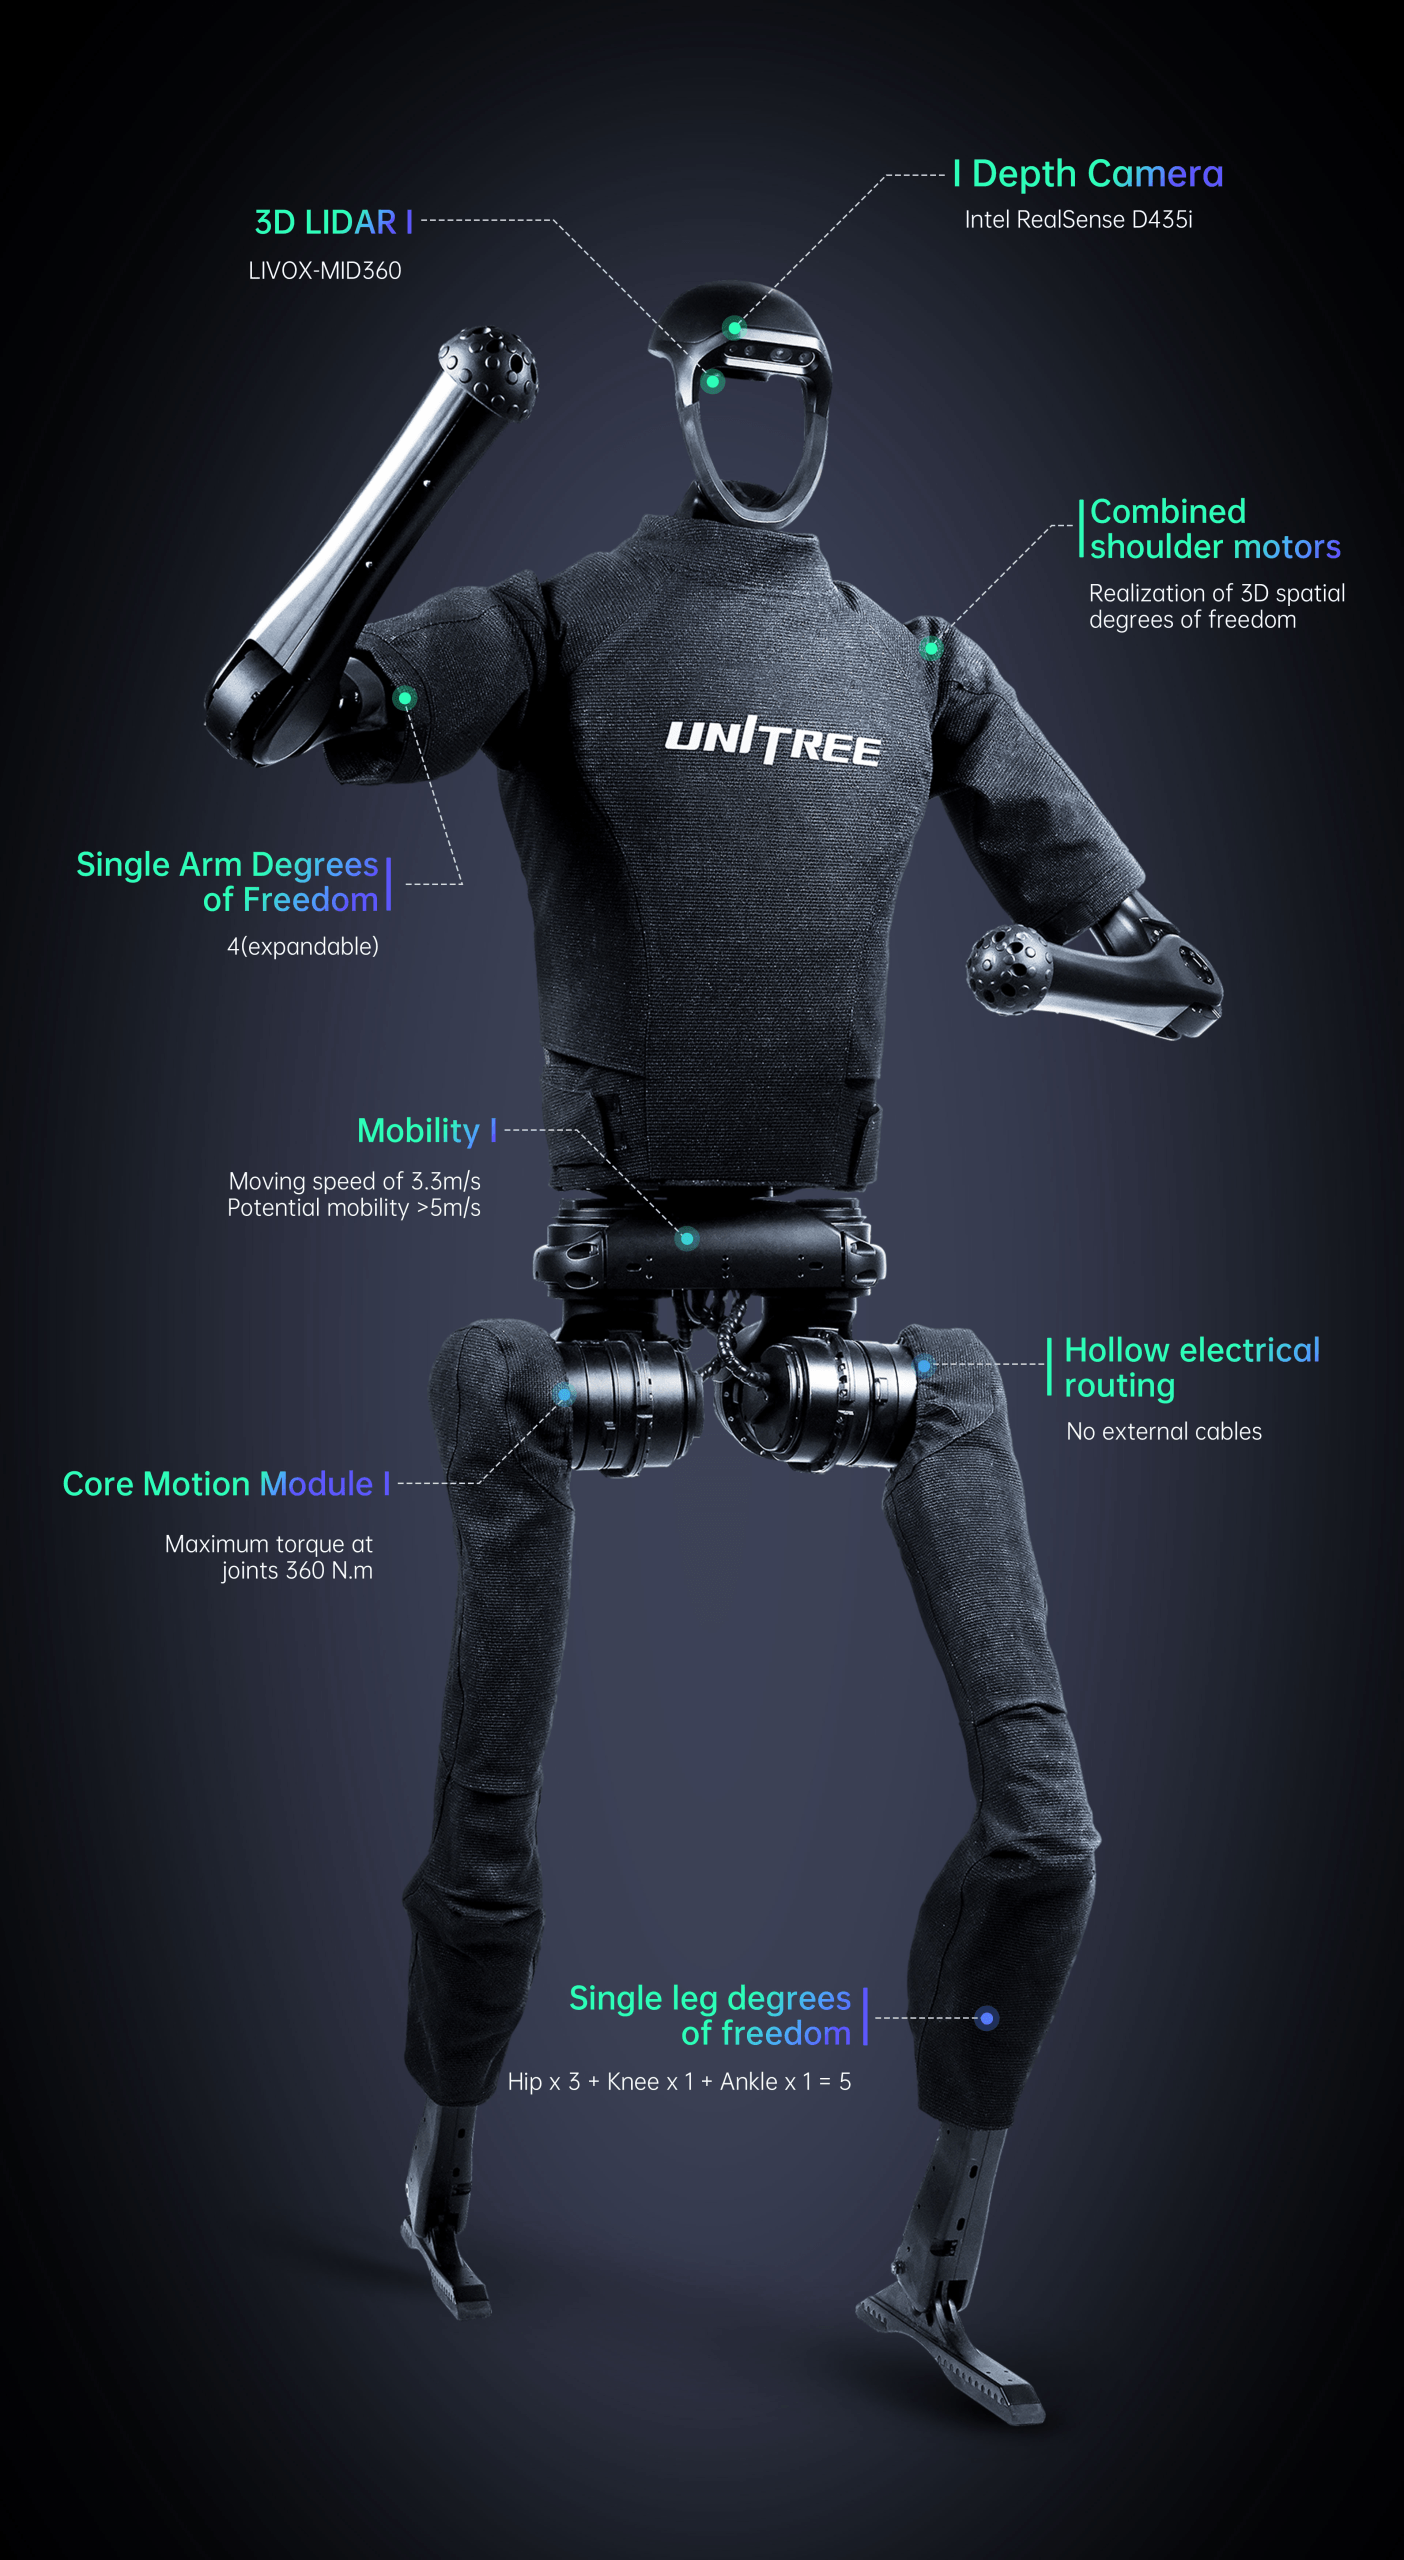
全尺寸雙足機械人;H1-2 的每腿 6、每臂 7 自由度,多於 H1 的 5/4,供步態、全身控制與手臂操作開發。
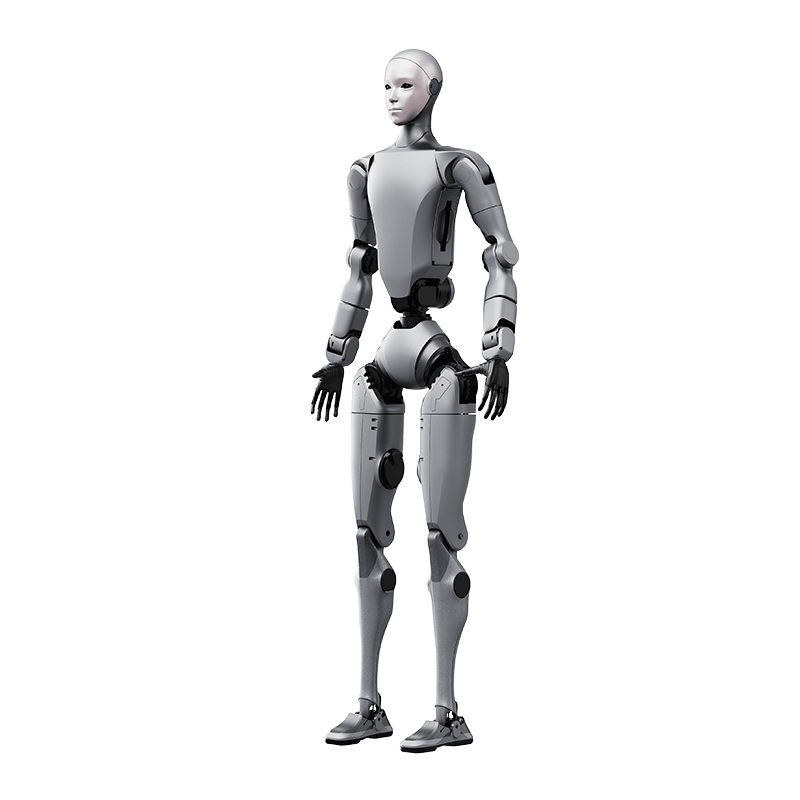
1.82 m 全尺寸人形,31 自由度包括腰 3、頭 2;EDU 加開發用 i7,供全身控制與雙臂操作研究。
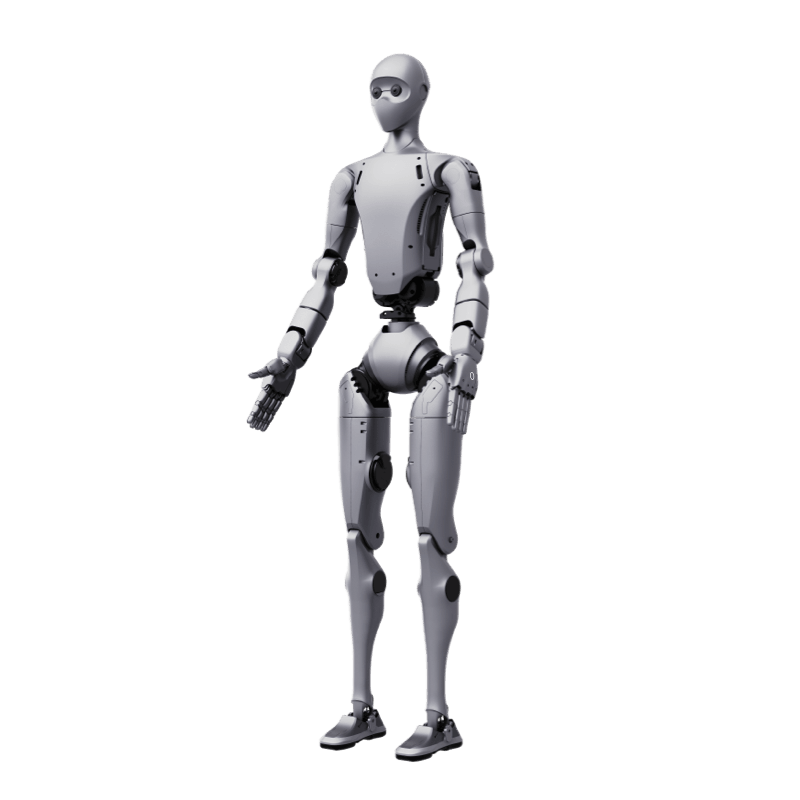
整合 Jetson T5000、128 GB 記憶體的人形研究配置,串接資料採集、模型訓練、模擬與部署工作流。
技術差別明列 T5000,而 H2 EDU 的高算力模組是多型號選配;頭部雙目供開發工作流使用。
使用條件Sharpa Wave 手與腕相機是選配;2070 TFLOPS 指 FP4 sparse,不是 INT8 TOPS。
約 15 kg 四足機械人,各版有廣角相機+LiDAR;EDU 另有深度相機、腳端力感測及開發支持,PRO 可配積木式教學。
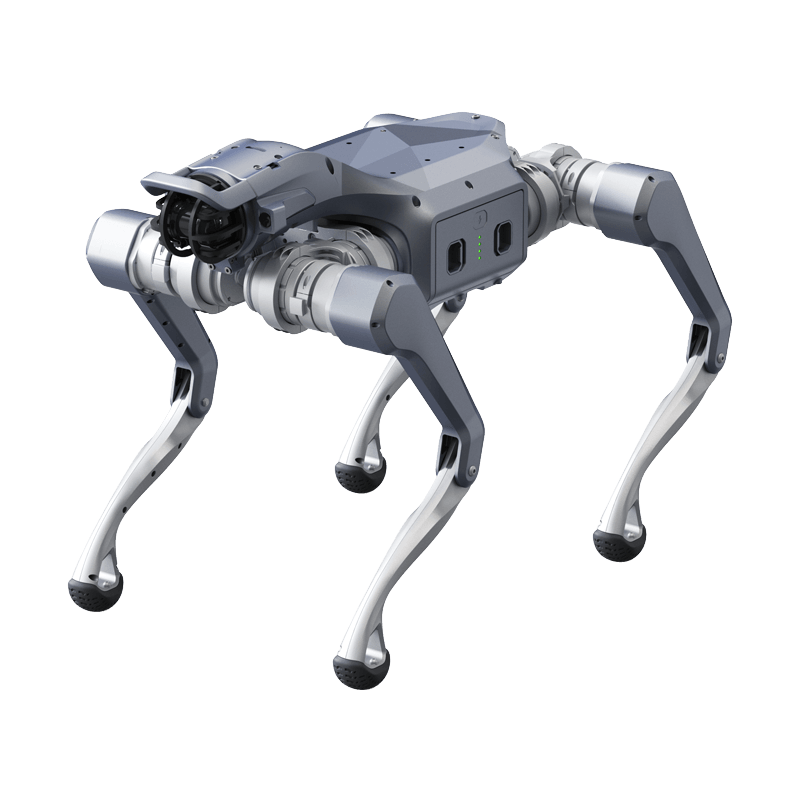
約 20 kg 載荷四足機械人,行走載荷約 10–15 kg;PRO 起用工業多線 LiDAR,X/EDU 支援開發。
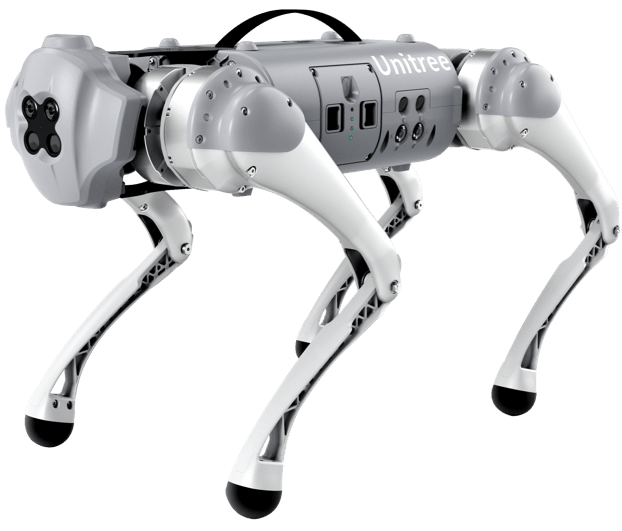
約 12 kg 的上一代視覺四足機械人;PRO/EDU 五組雙目相機,EDU 有腳端力感測及科學/Python 接口。
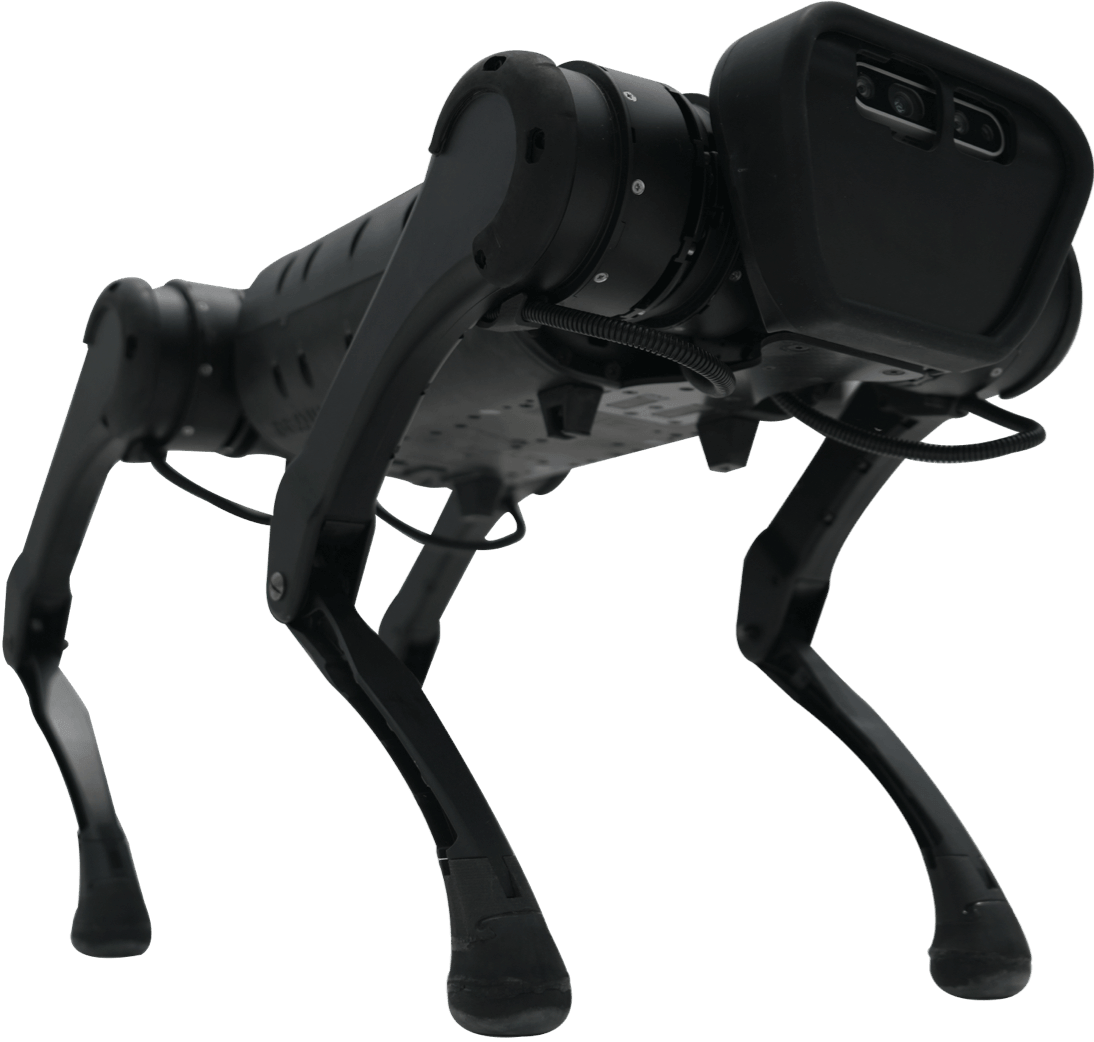
小型研究四足機械人,標準版已有深度相機、腳端力感測及高/低層 API;探索版增加 LiDAR 與 AI 算力。
技術差別標準版即有高/低層即時 API;四個腳端力感測器、雙 Ethernet、四 USB、雙 HDMI。
使用條件語音、麥克風、廣角與超聲模組是額外選配。
約 42 kg 工業四足,持續行走載荷約 25 kg;雙電池可不停機換電,PRO 增加第二個 LiDAR。
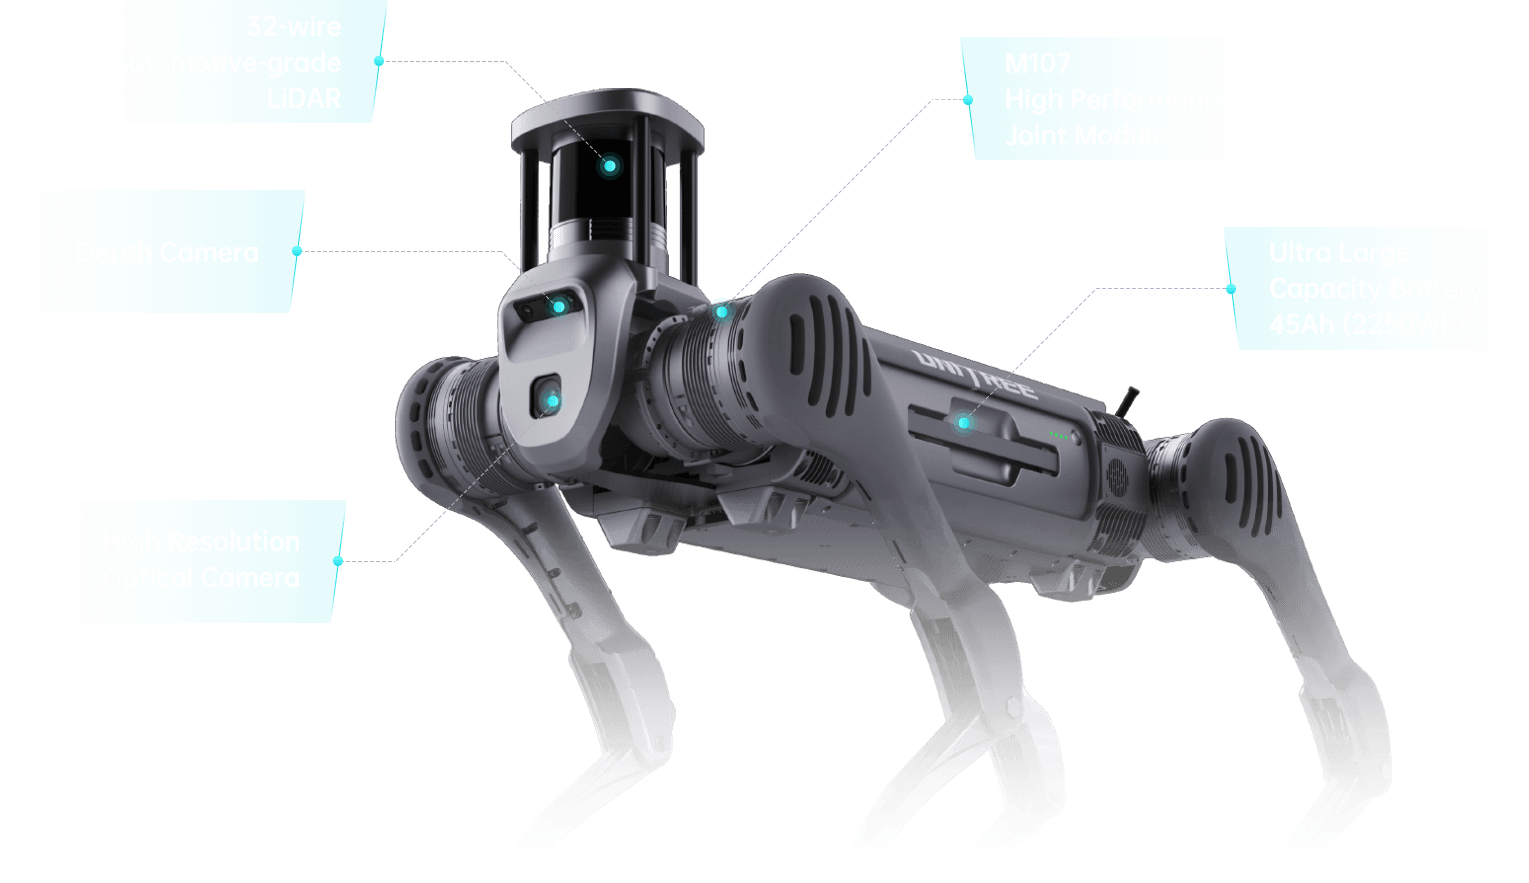
約 60 kg、IP67 重載四足,行走載荷 >40 kg;2250 Wh 電池,供長時戶外移動與載荷系統整合。
技術差別比 A2 的約 25 kg 行走載荷提高至 >40 kg;帶 20 kg 參考行走 >4 小時,空載 >5 小時。
使用條件自主充電屬選配;>6 m/s 速度限特殊配置,日常運行有限速。
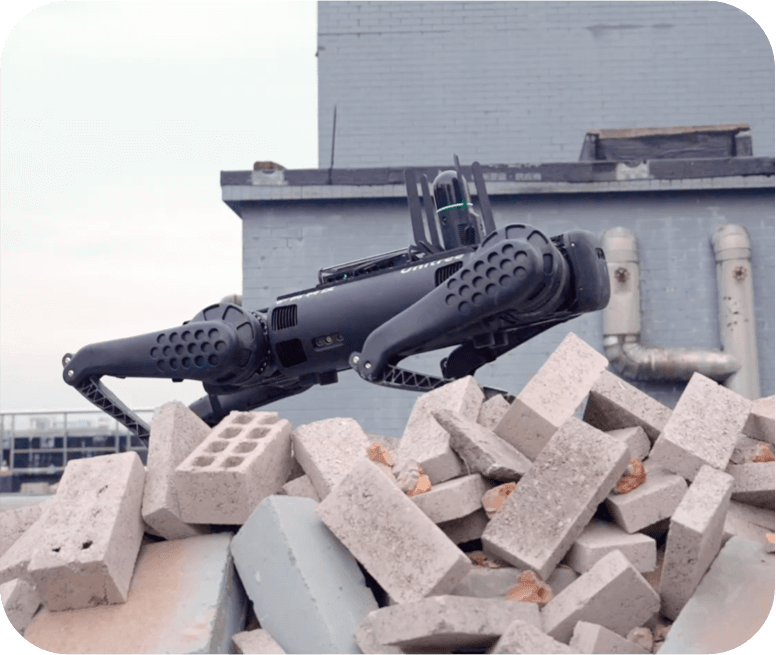
約 50 kg、IP68 工業四足,行走載荷 20 kg;五個深度相機及多組 Ethernet、USB、CAN/RS485 接口供系統整合。
技術差別較 B2 行走載荷低,但標稱 IP68;接口列 Gigabit×7、RS485×4、USB×5、CAN×4。
使用條件空載行走參考 2 小時,站立參考 5 小時;20 kg 行走載荷與 80 kg 站立載荷分開。
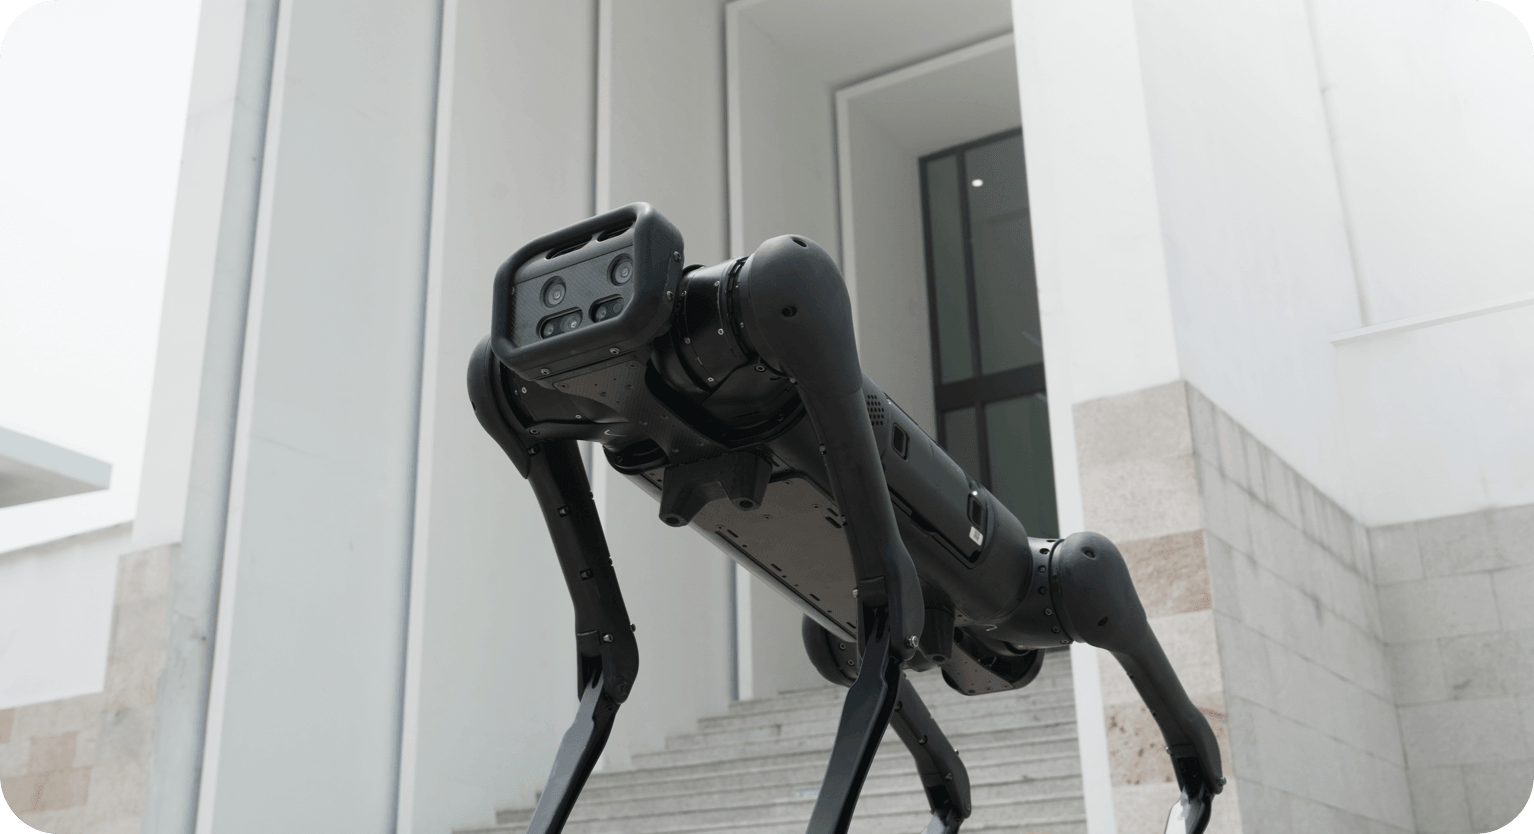
開放高/低層控制的四足研究機械人,能讀感測資料與控制單一馬達/腿;配兩個深度相機、里程計相機及腳端力感測。
技術差別支持 C/C++ 與 ROS;表列載荷 13 kg,比 B1/B2 較輕且注重感測與關節控制。
使用條件21.5±1 kg 重量不含電池;LiDAR 是選配。
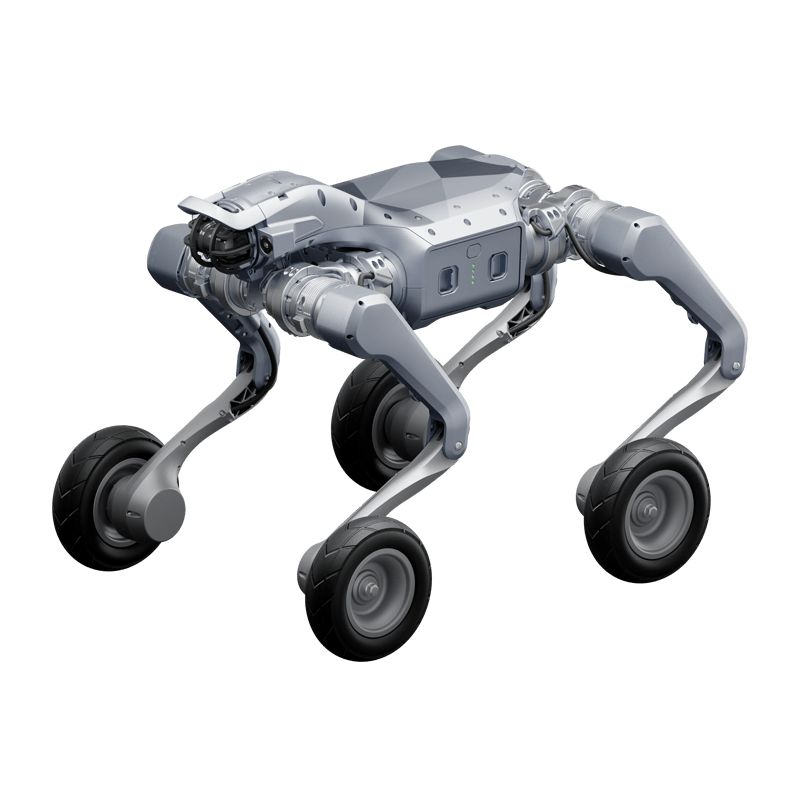
約 25 kg、16 馬達輪足機械人,行走載荷約 16 kg;X/EDU 支援開發,結合輪驅動與腿部運動研究。
技術差別7 英寸輪胎、工業 64–128 線 LiDAR 與 ISS3.0;比純四足 As2 多輪驅動。
使用條件連續台階參考 30 cm;150 kg 是站立載荷,行走載荷約 16 kg。
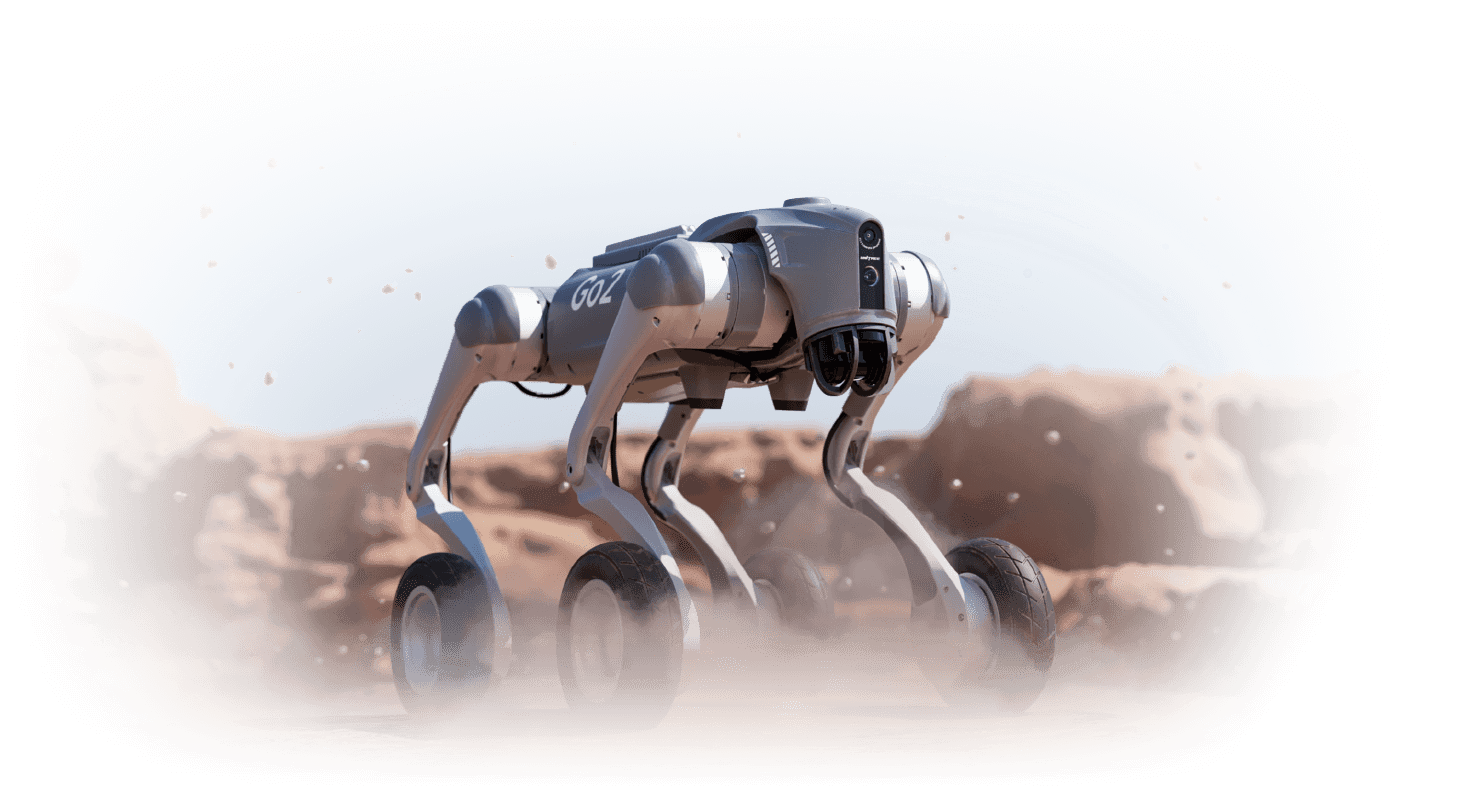
約 18 kg 輪足開發機械人,16 馬達、7 英寸輪胎;有 LiDAR、廣角相機、15000 mAh 電池及二次開發支持。
技術差別比 Go2 多輪驅動,明列開發支持;標列手持控制器與快充。
使用條件Orin 等算力模組是擴展選配。
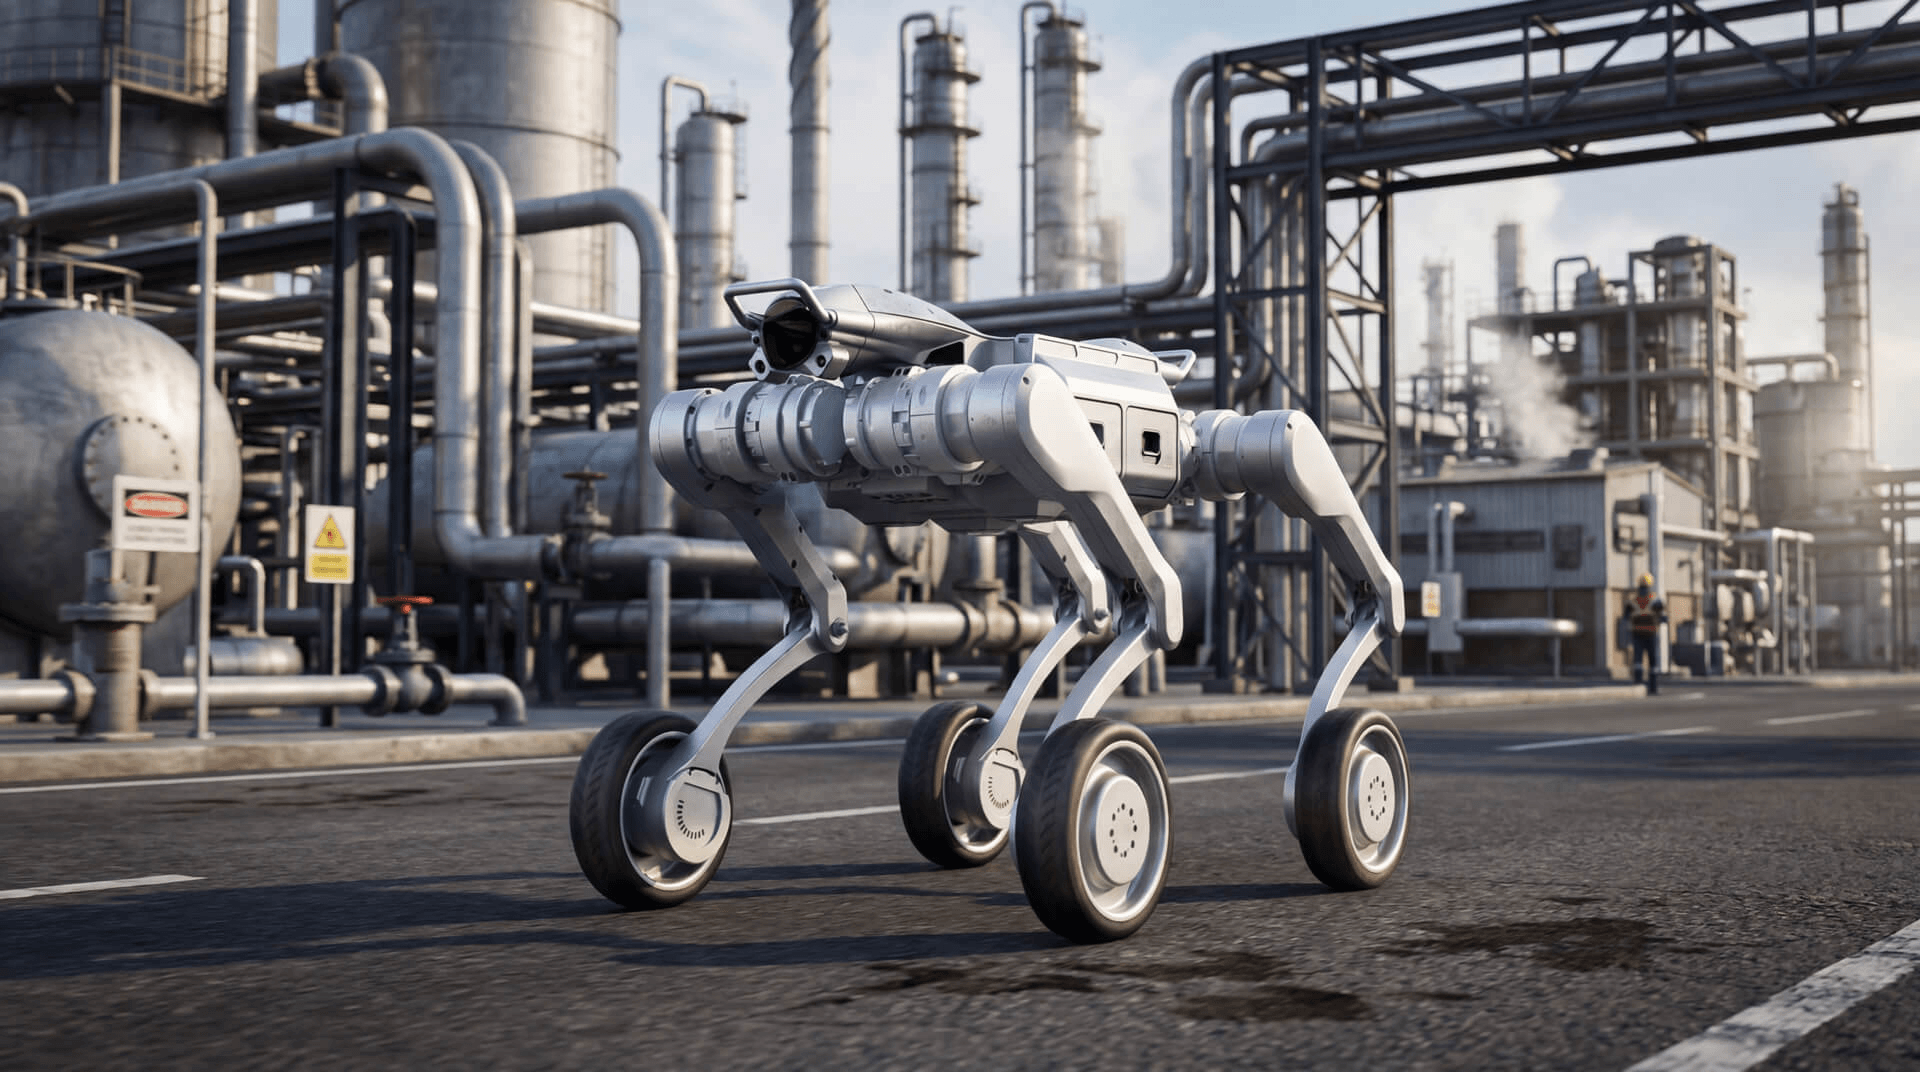
約 52 kg 工業輪足,行走載荷約 25 kg,190 mm 輪胎;比純四足 A2 多輪驅動,適合平地較長距移動。
技術差別比 A2 約重 10 kg;空載行走參考 >3.5 小時,帶 25 kg >1.5 小時,PRO 加第二個 LiDAR。
使用條件續航為實驗室條件;PRO 核心部件 IP67 不代表整機全部部位同級。
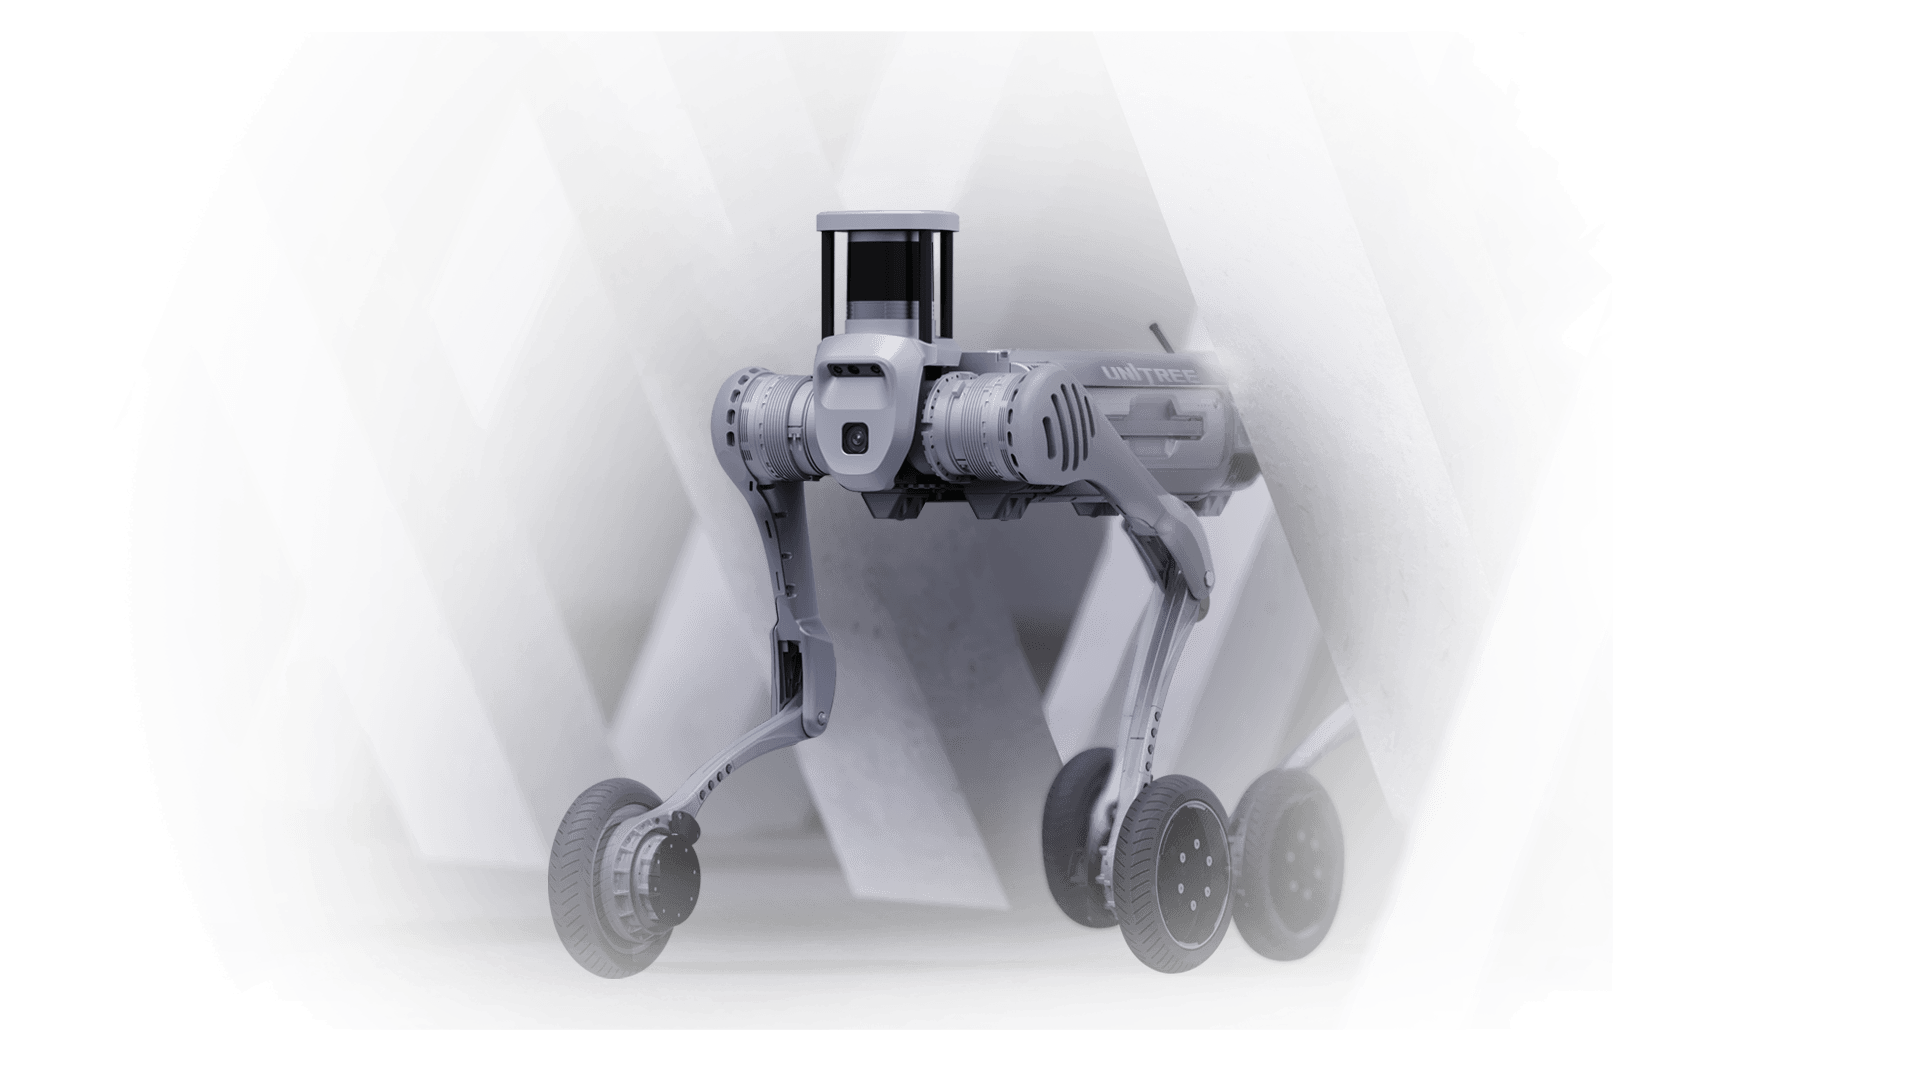
約 85 kg、IP67 重載輪足,225 mm 輪胎、行走載荷 >40 kg;i7 開發主機可另加算力模組。
技術差別比 B2 約重 25 kg,輪驅動服務合適路面的長距離移動;電池 >2 kWh。
使用條件15 km/h 及載 40 kg 行走 25 km 是特殊配置資料,不是所有版本的固定性能。
面向特定場景的設備組合,與通用機械人分開比較。
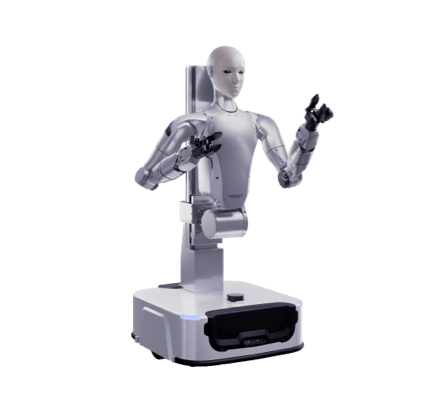
H2 七軸雙臂工作機械人,每臂額定 7 kg;固定、手動移動與旗艦輪式底盤三種架構,供操作研究。
技術差別H2-A 固定、H2-D Standard 手動移動、Flagship 有驅動底盤;旗艦最高 1.5 m/s、升降 0.46 m。
使用條件末端夾爪或靈巧手選配;固定及手動版本沒有旗艦的驅動底盤。
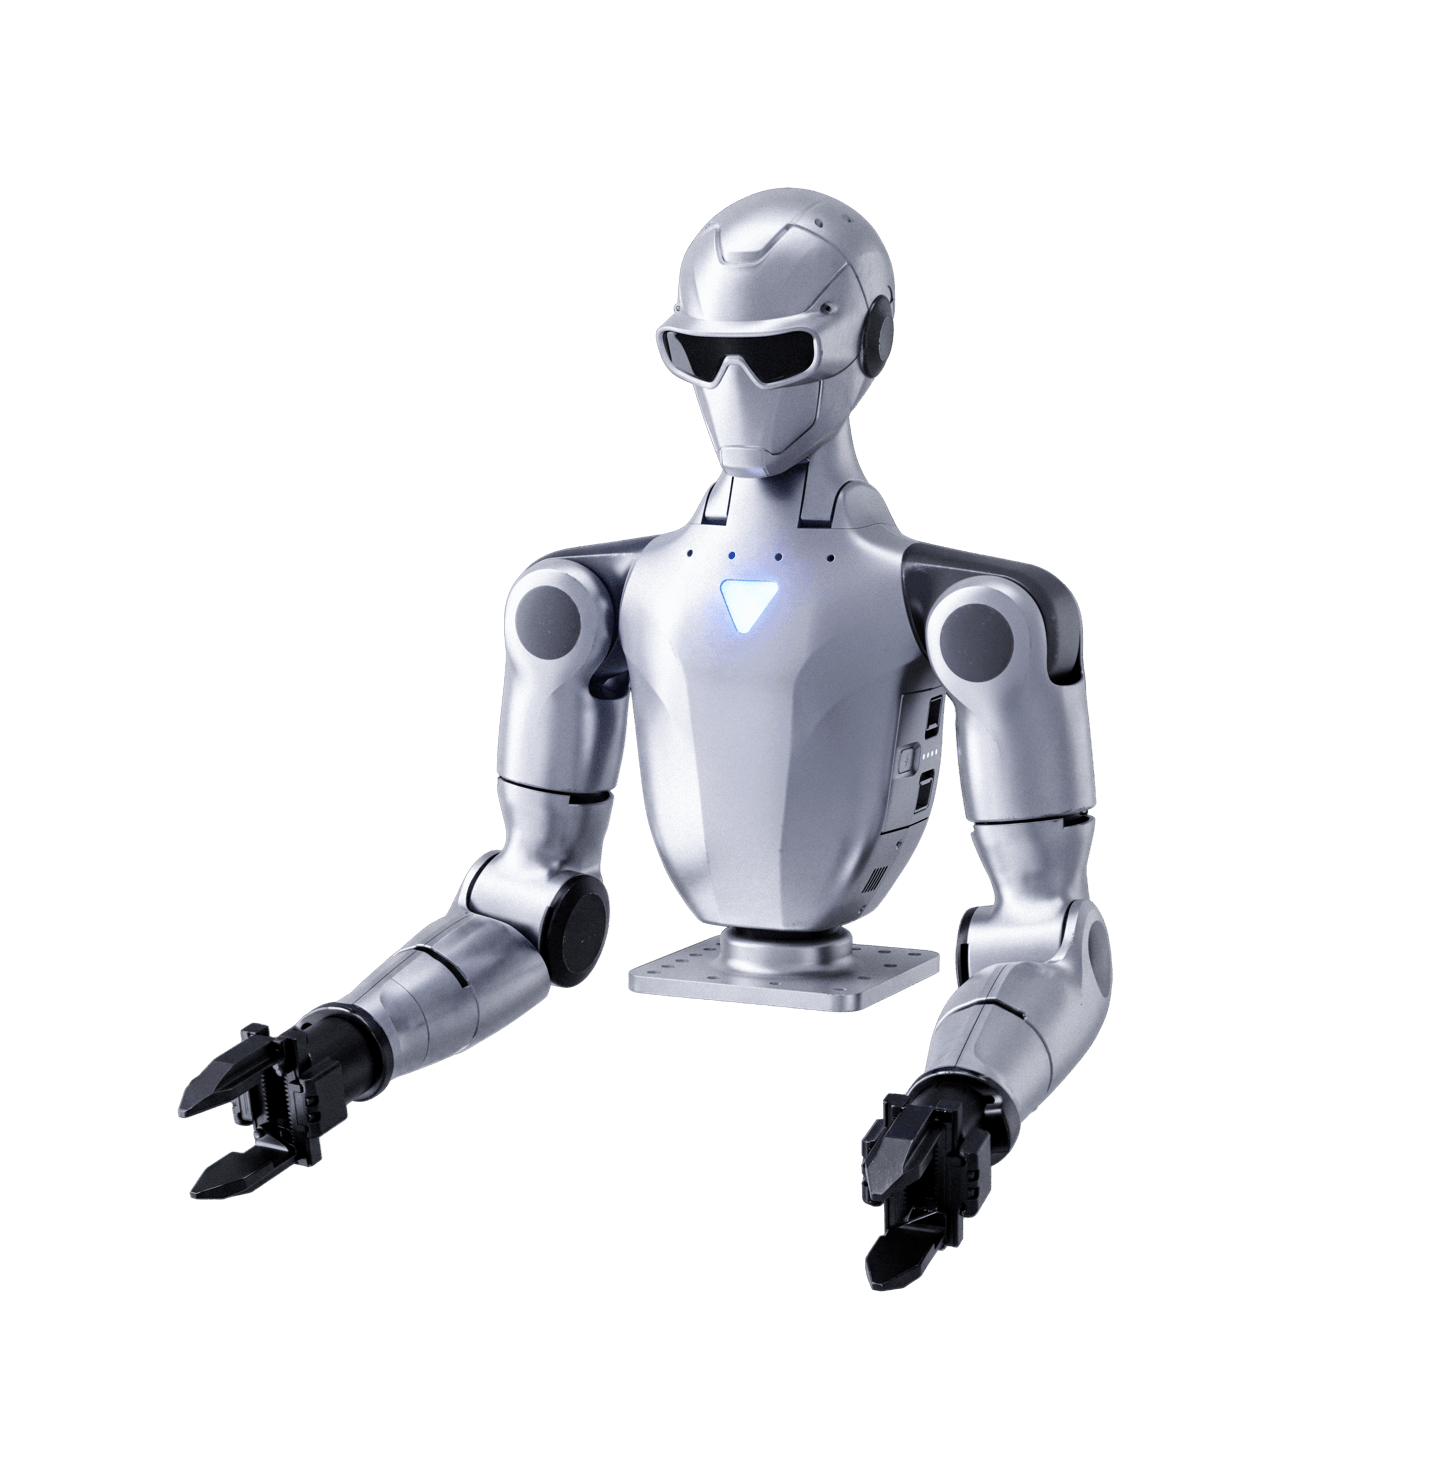
R1 雙臂操作/資料採集機械人:A5/A7 為固定底座,A5-D/A7-D 加移動底盤;每臂 5 或 7 自由度。
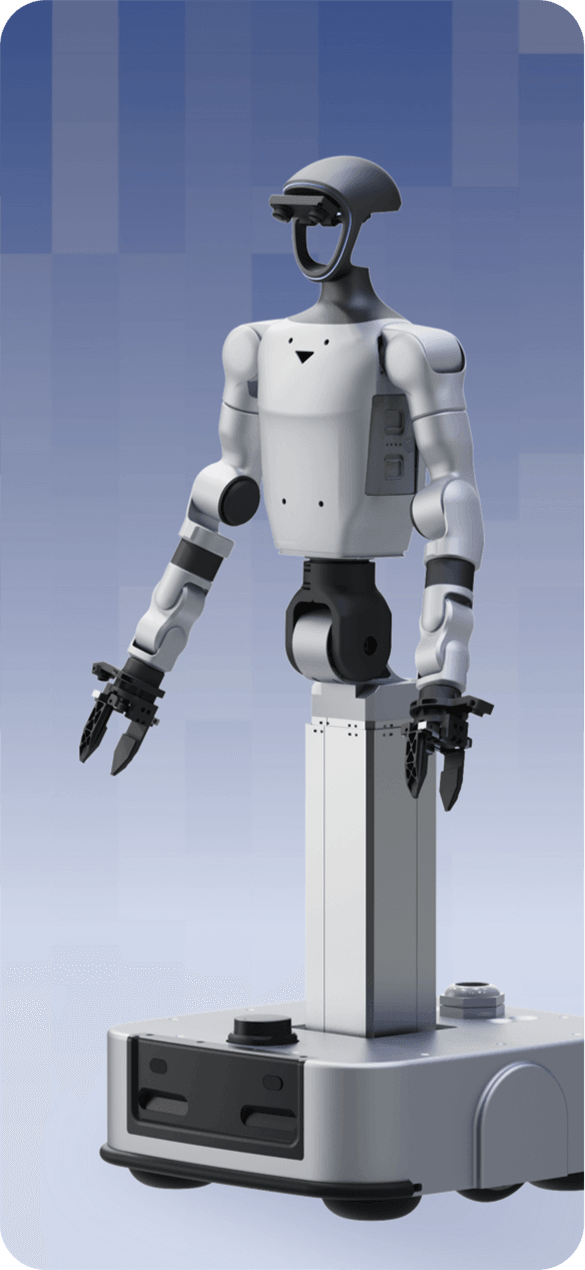
每臂七軸的升降操作機械人,供資料採集與模型部署;Standard 為工作站,Ultimate 加差速底盤及移動感測器。
技術差別頭部雙目與雙腕相機服務操作資料採集;Standard 17、Ultimate 19 自由度,不含末端。
使用條件Ultimate 才有最高 1.5 m/s 差速底盤;手與額外算力選配。
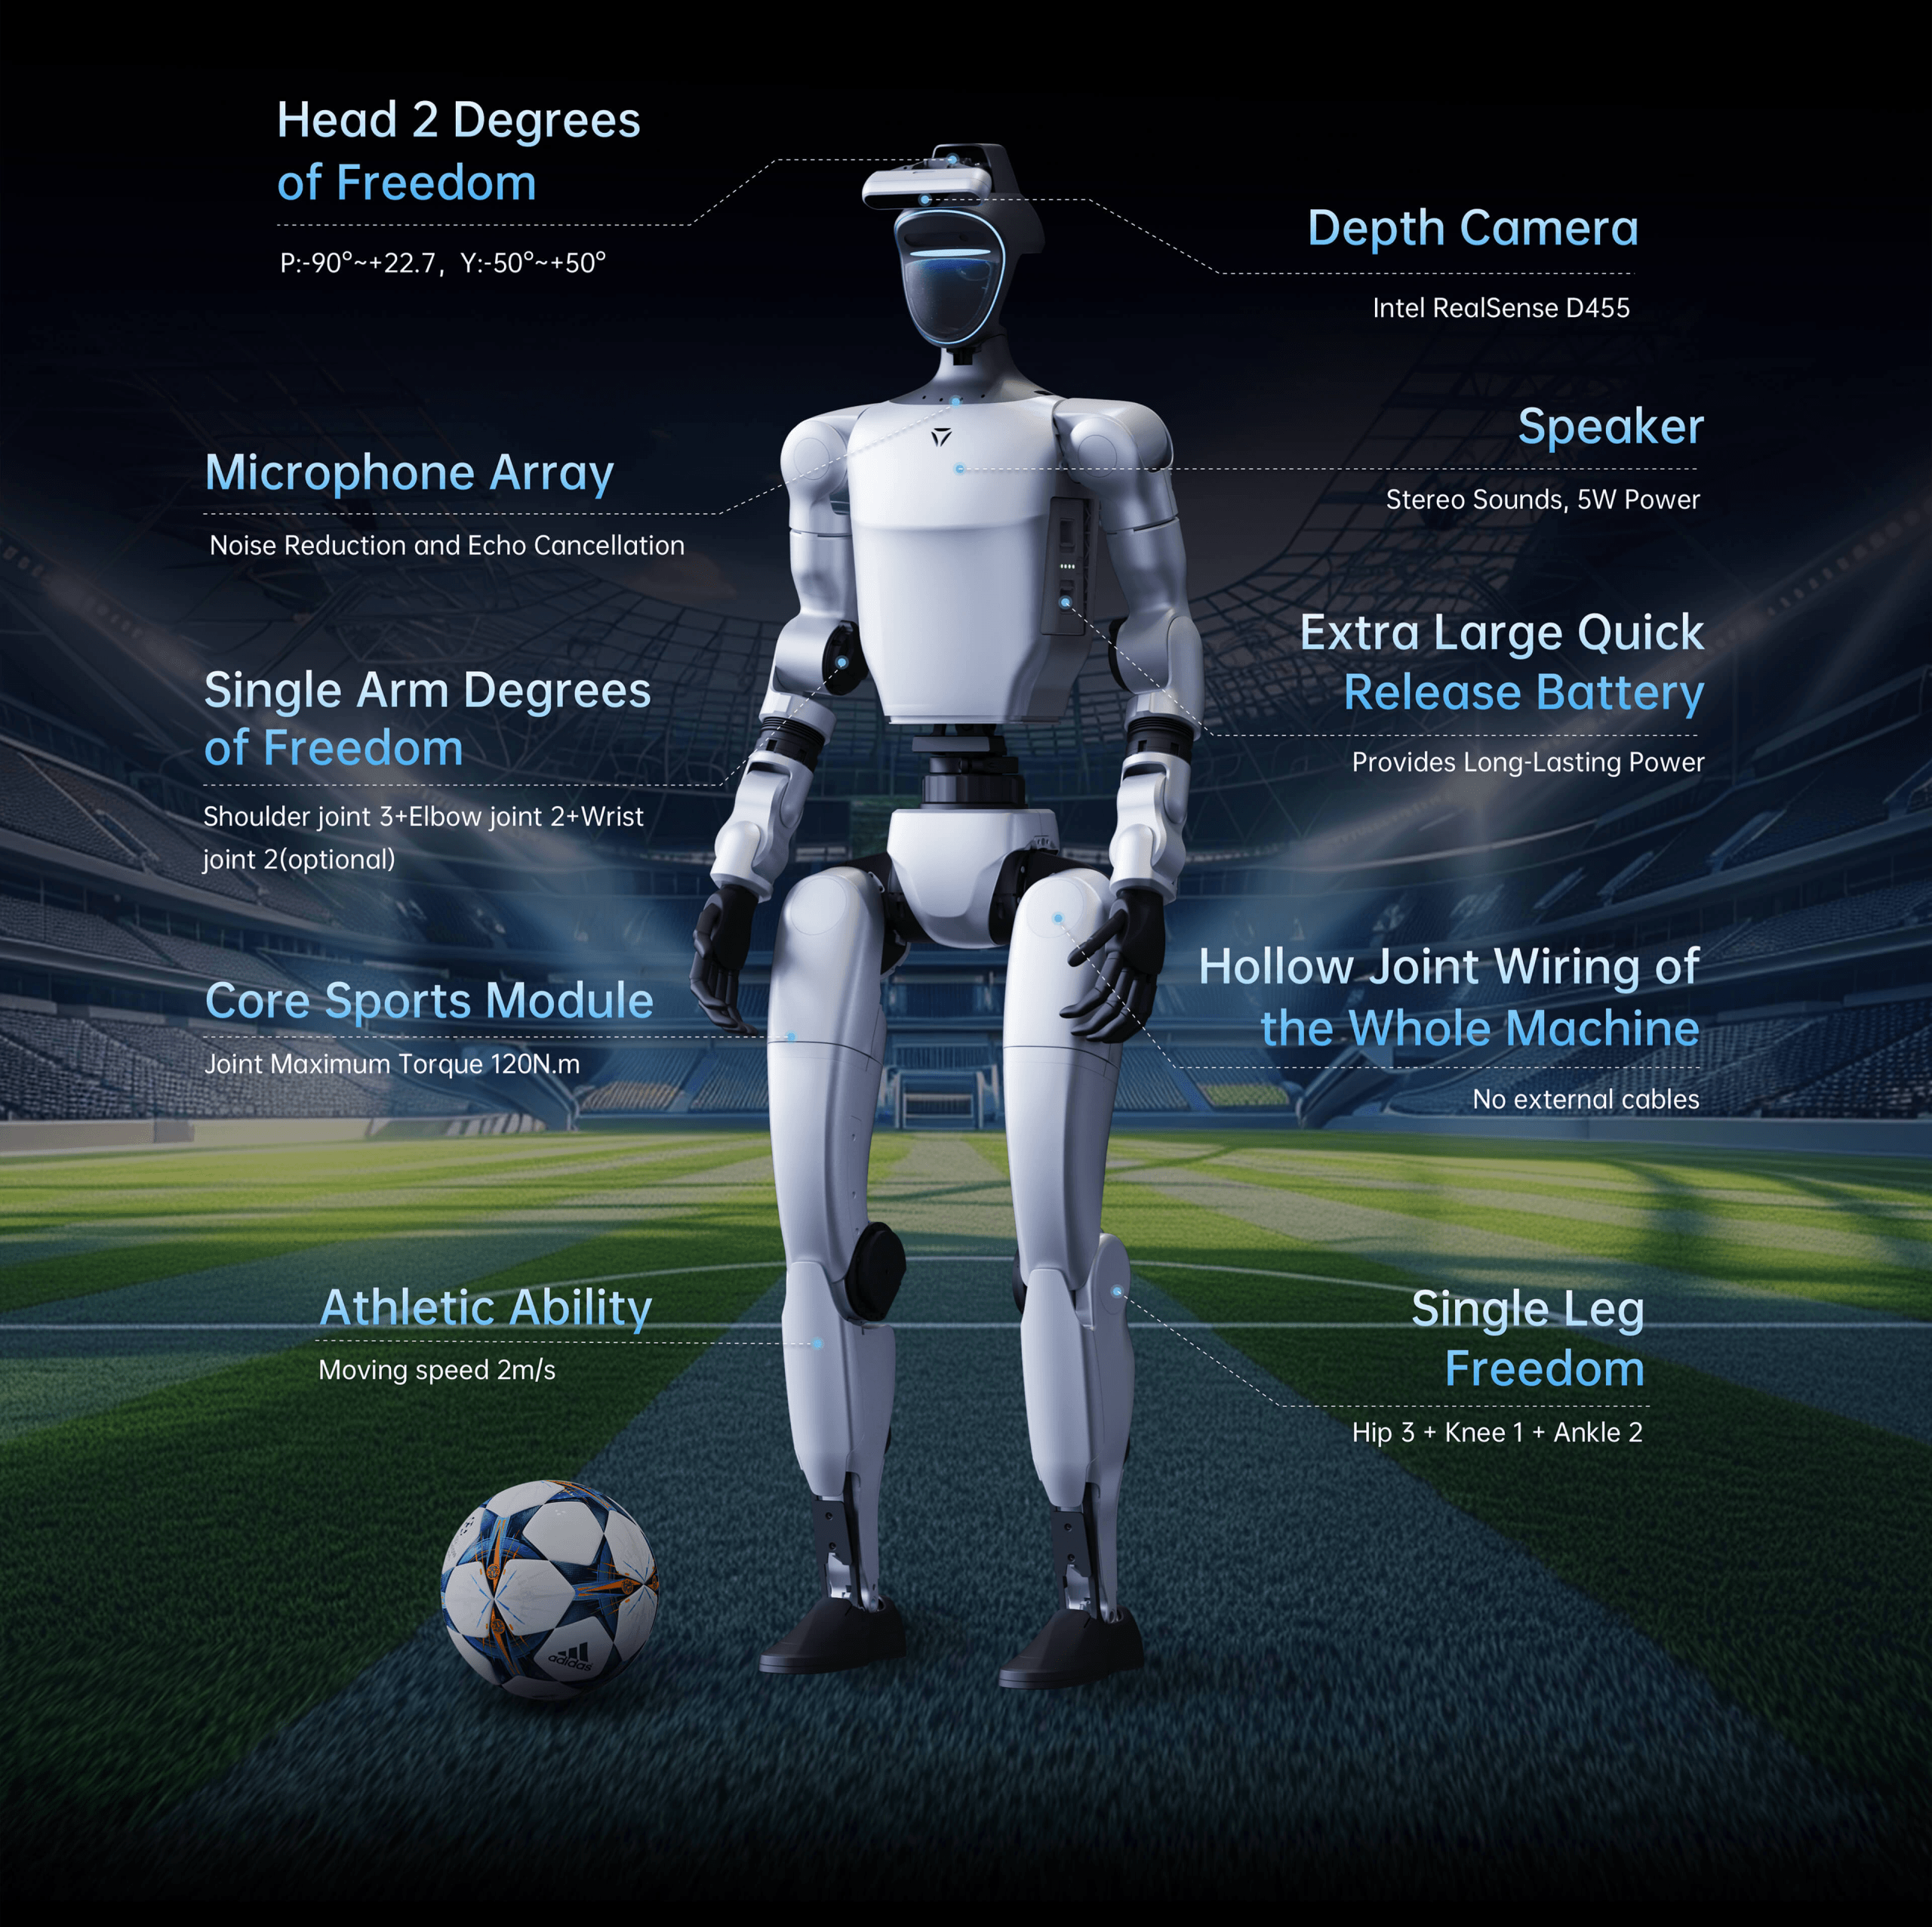
G1 機械人足球研究配置,提供球場定位、視覺識別與動作 API,以及 MuJoCo/Isaac Gym 訓練工具鏈。
技術差別Orin NX 100 TOPS,提供高/低層控制、DDS,以及 Sim2Sim/Sim2Real 訓練路線。
使用條件25–45 自由度由手部等選配決定;足球策略與動作需要訓練及開發。
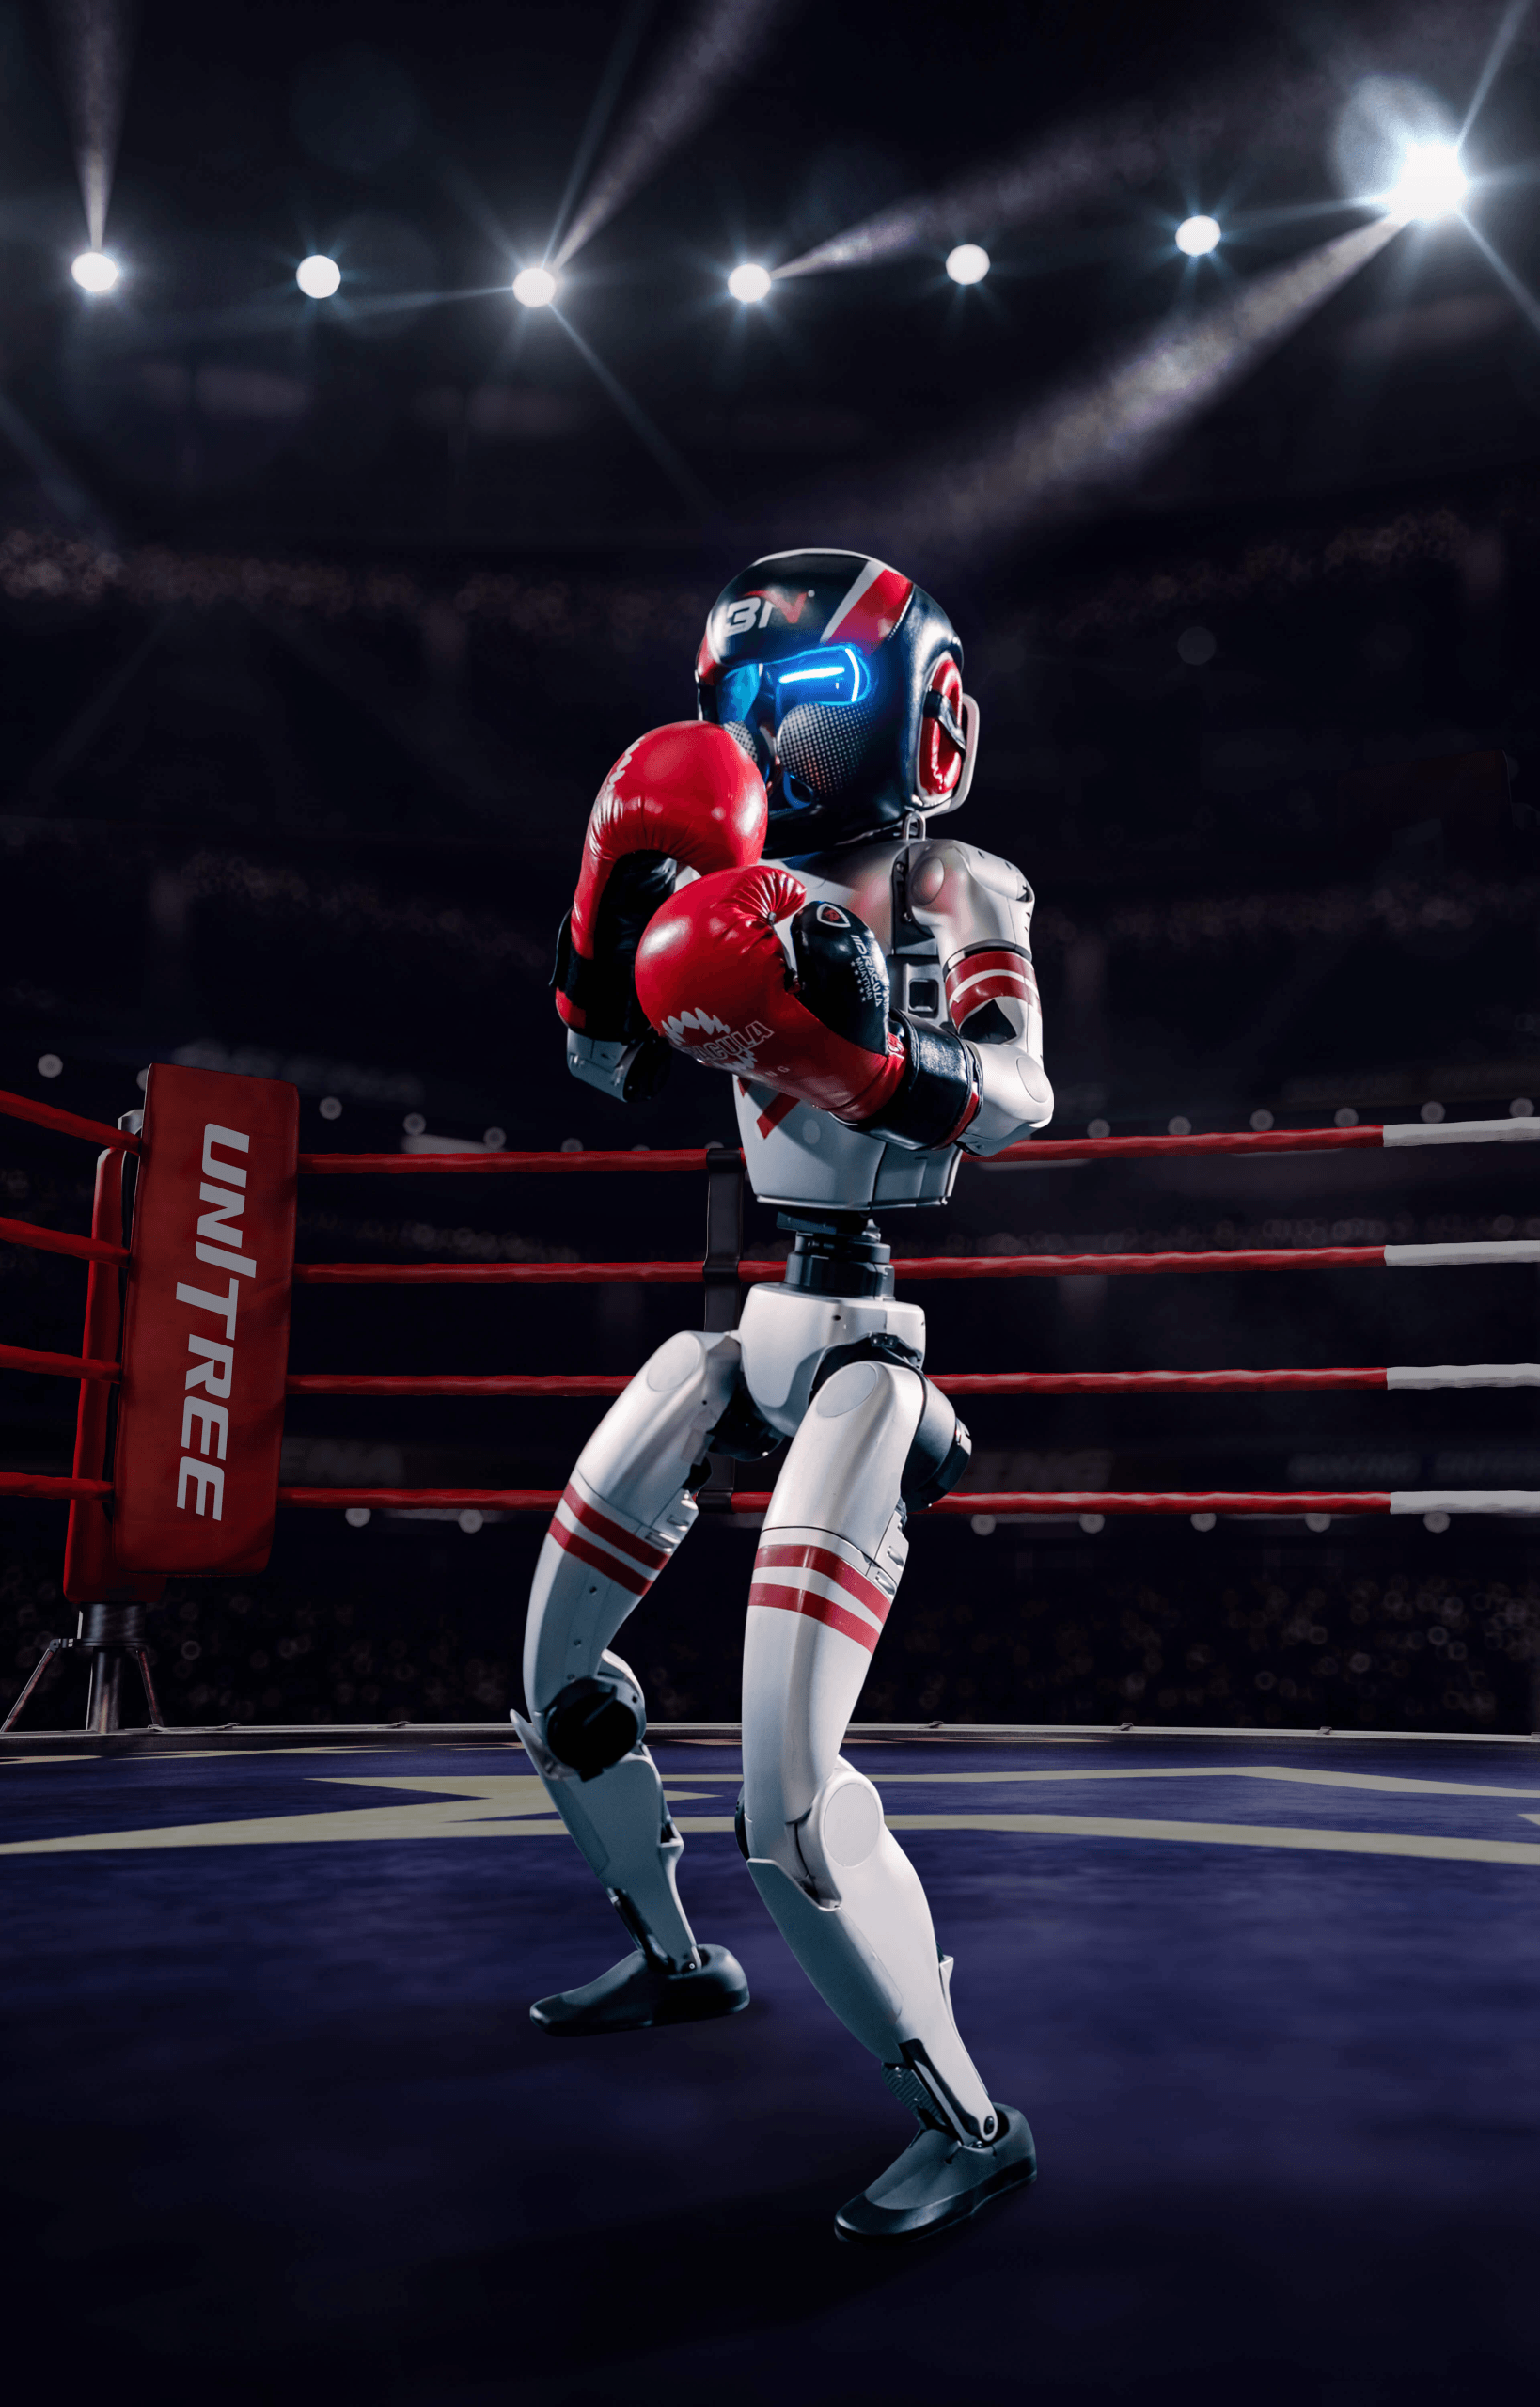
G1 動作捕捉訓練與拳擊動作應用展示,涵蓋直拳、勾拳與踢腿,展示體感及控制器操作方式。
機械臂、手部、感測與運動零部件,支援實驗系統整合。
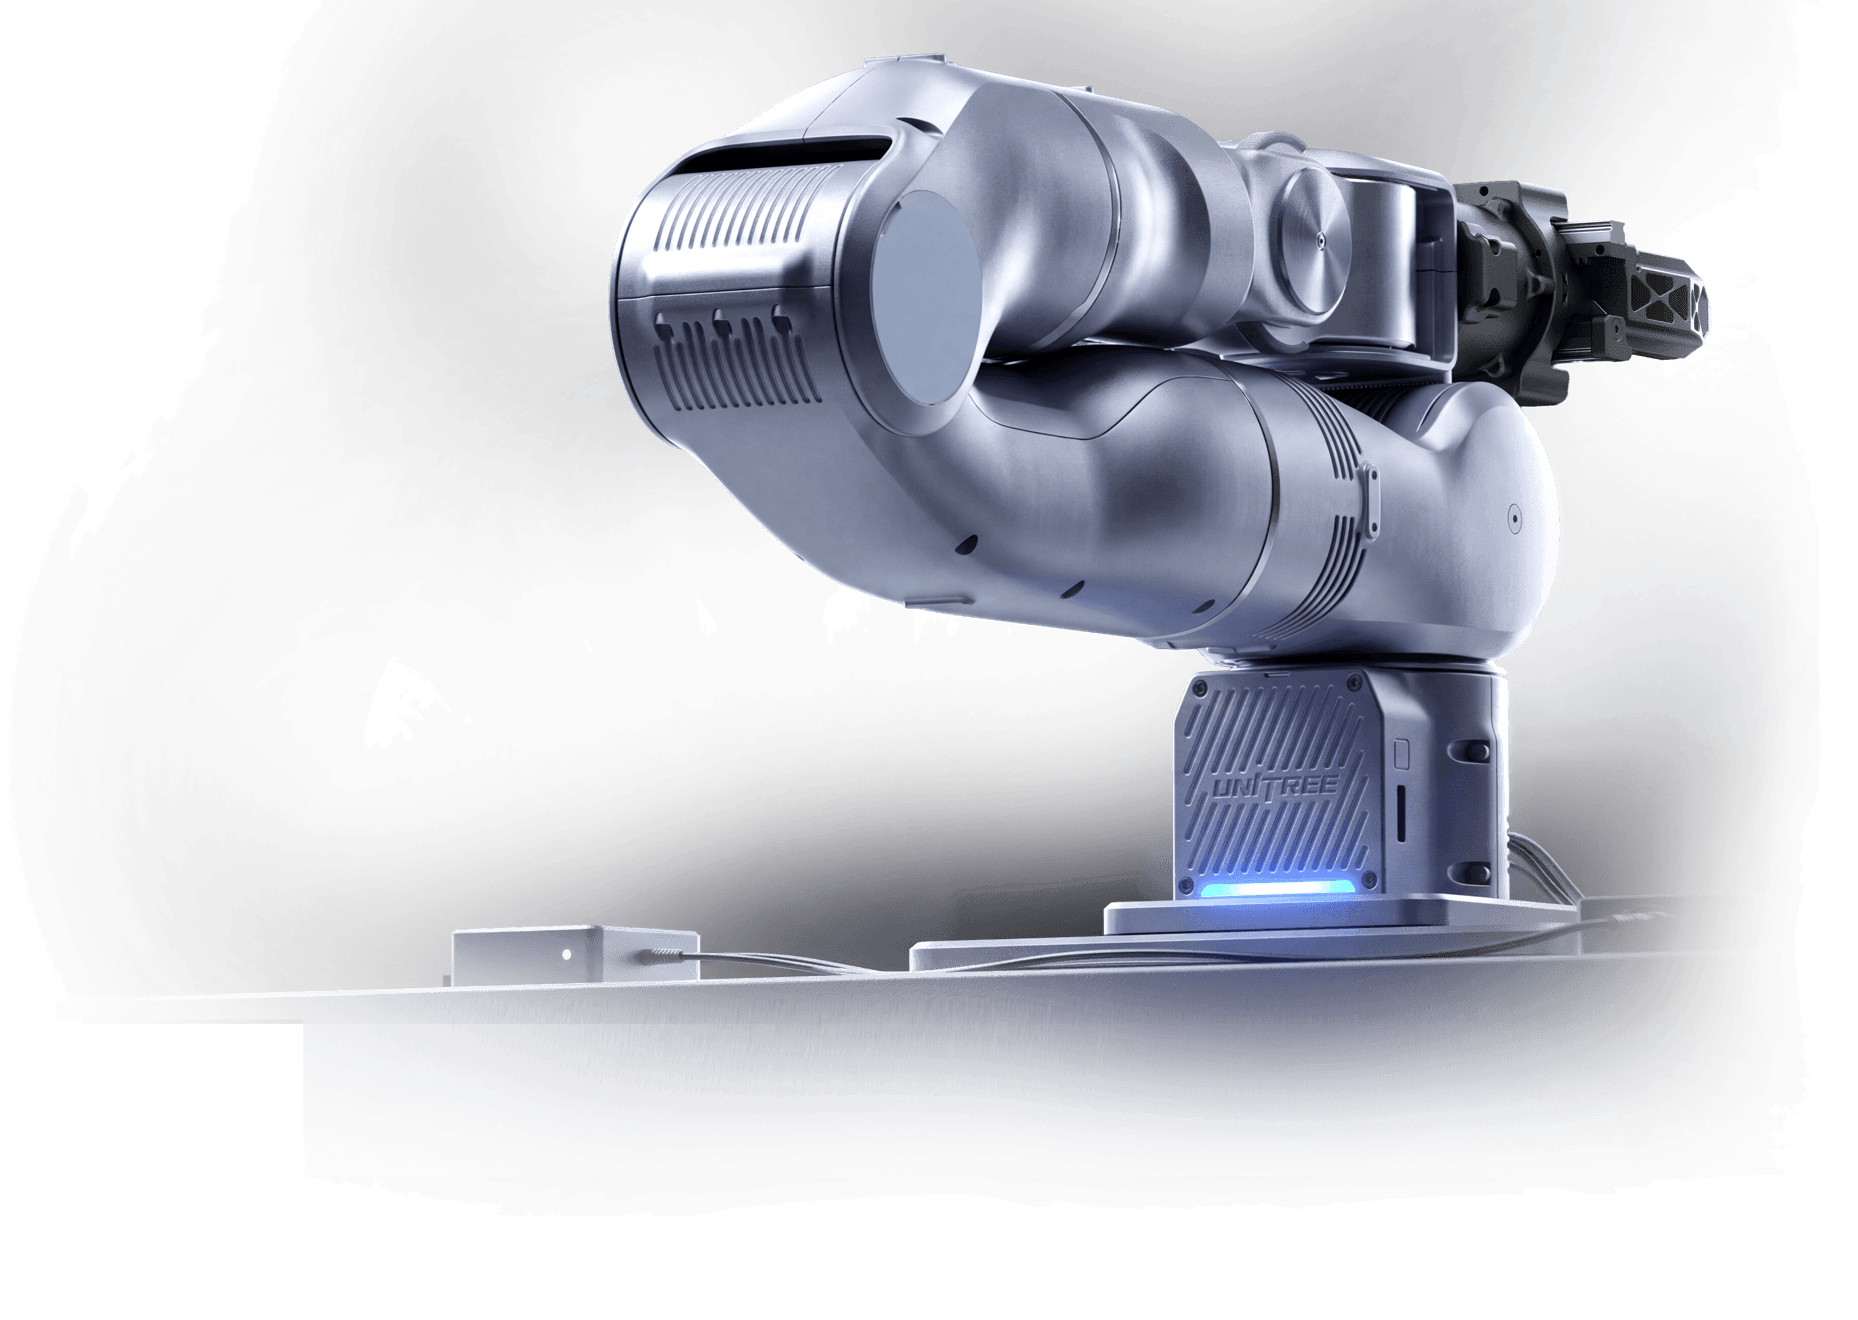
全金屬七軸臂+夾爪,表列負載 3 kg、夾爪工作半徑 780 mm;支援 SDK、拖動示教與離線軌跡,也有 A2/As2 安裝方案。
技術差別比六軸 Z1 多一軸;支援拖動示教、SDK 及離線軌跡,UDP/Serial 控制為 500 Hz。
使用條件As2 安裝方案支持單臂;A2 雙臂配置須避免高速運動。
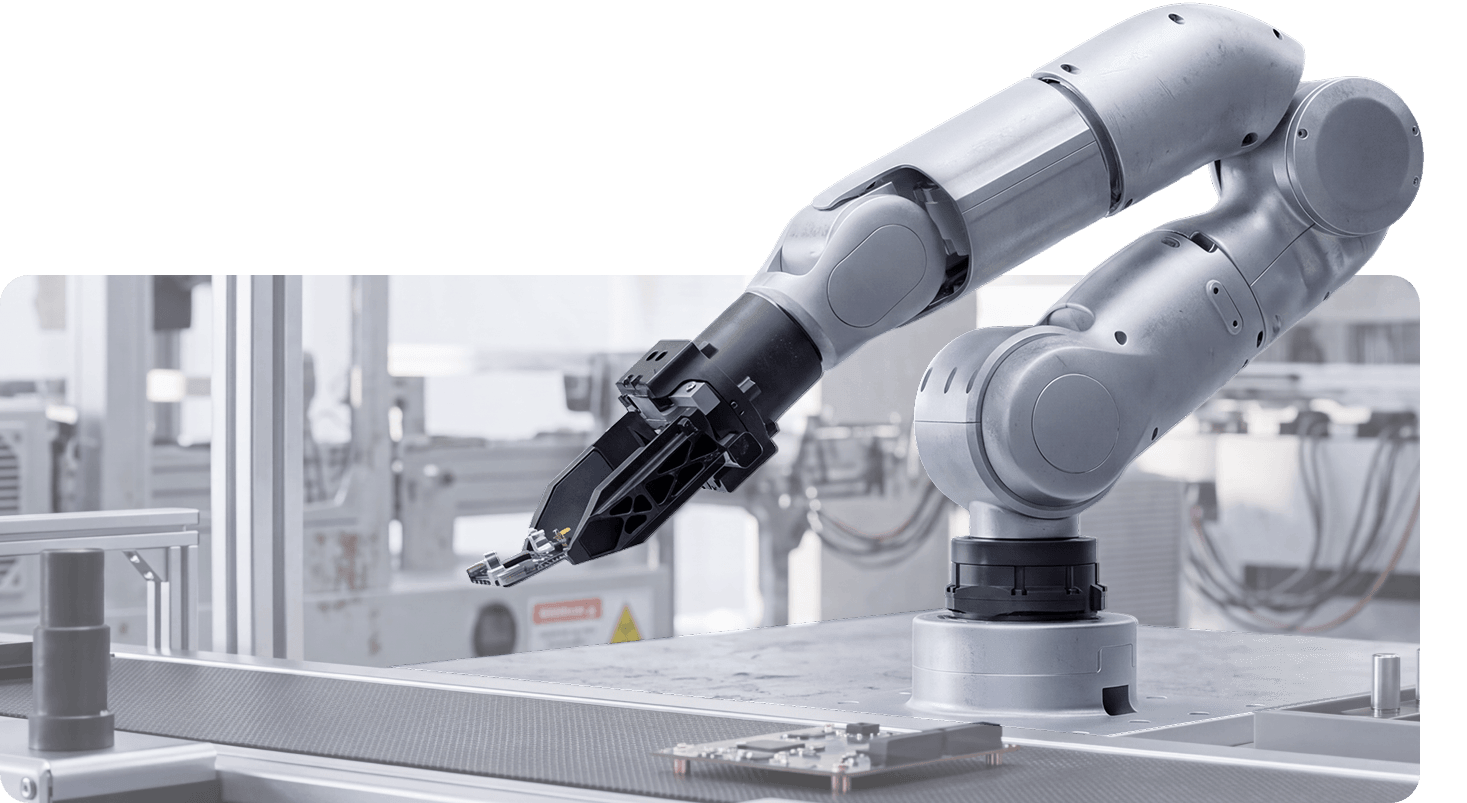
桌面七軸仿生臂,負載 2 kg、含手伸展 650 mm;具力回饋與碰撞偵測,供力控、路徑規劃與教學實作。
技術差別約 5.5 kg、七軸;比 Z1 多一軸,負載低於 D2 表列的 3 kg。
使用條件原廠程式與接口逐步開源;低減速比的低位置剛度須納入控制設計。
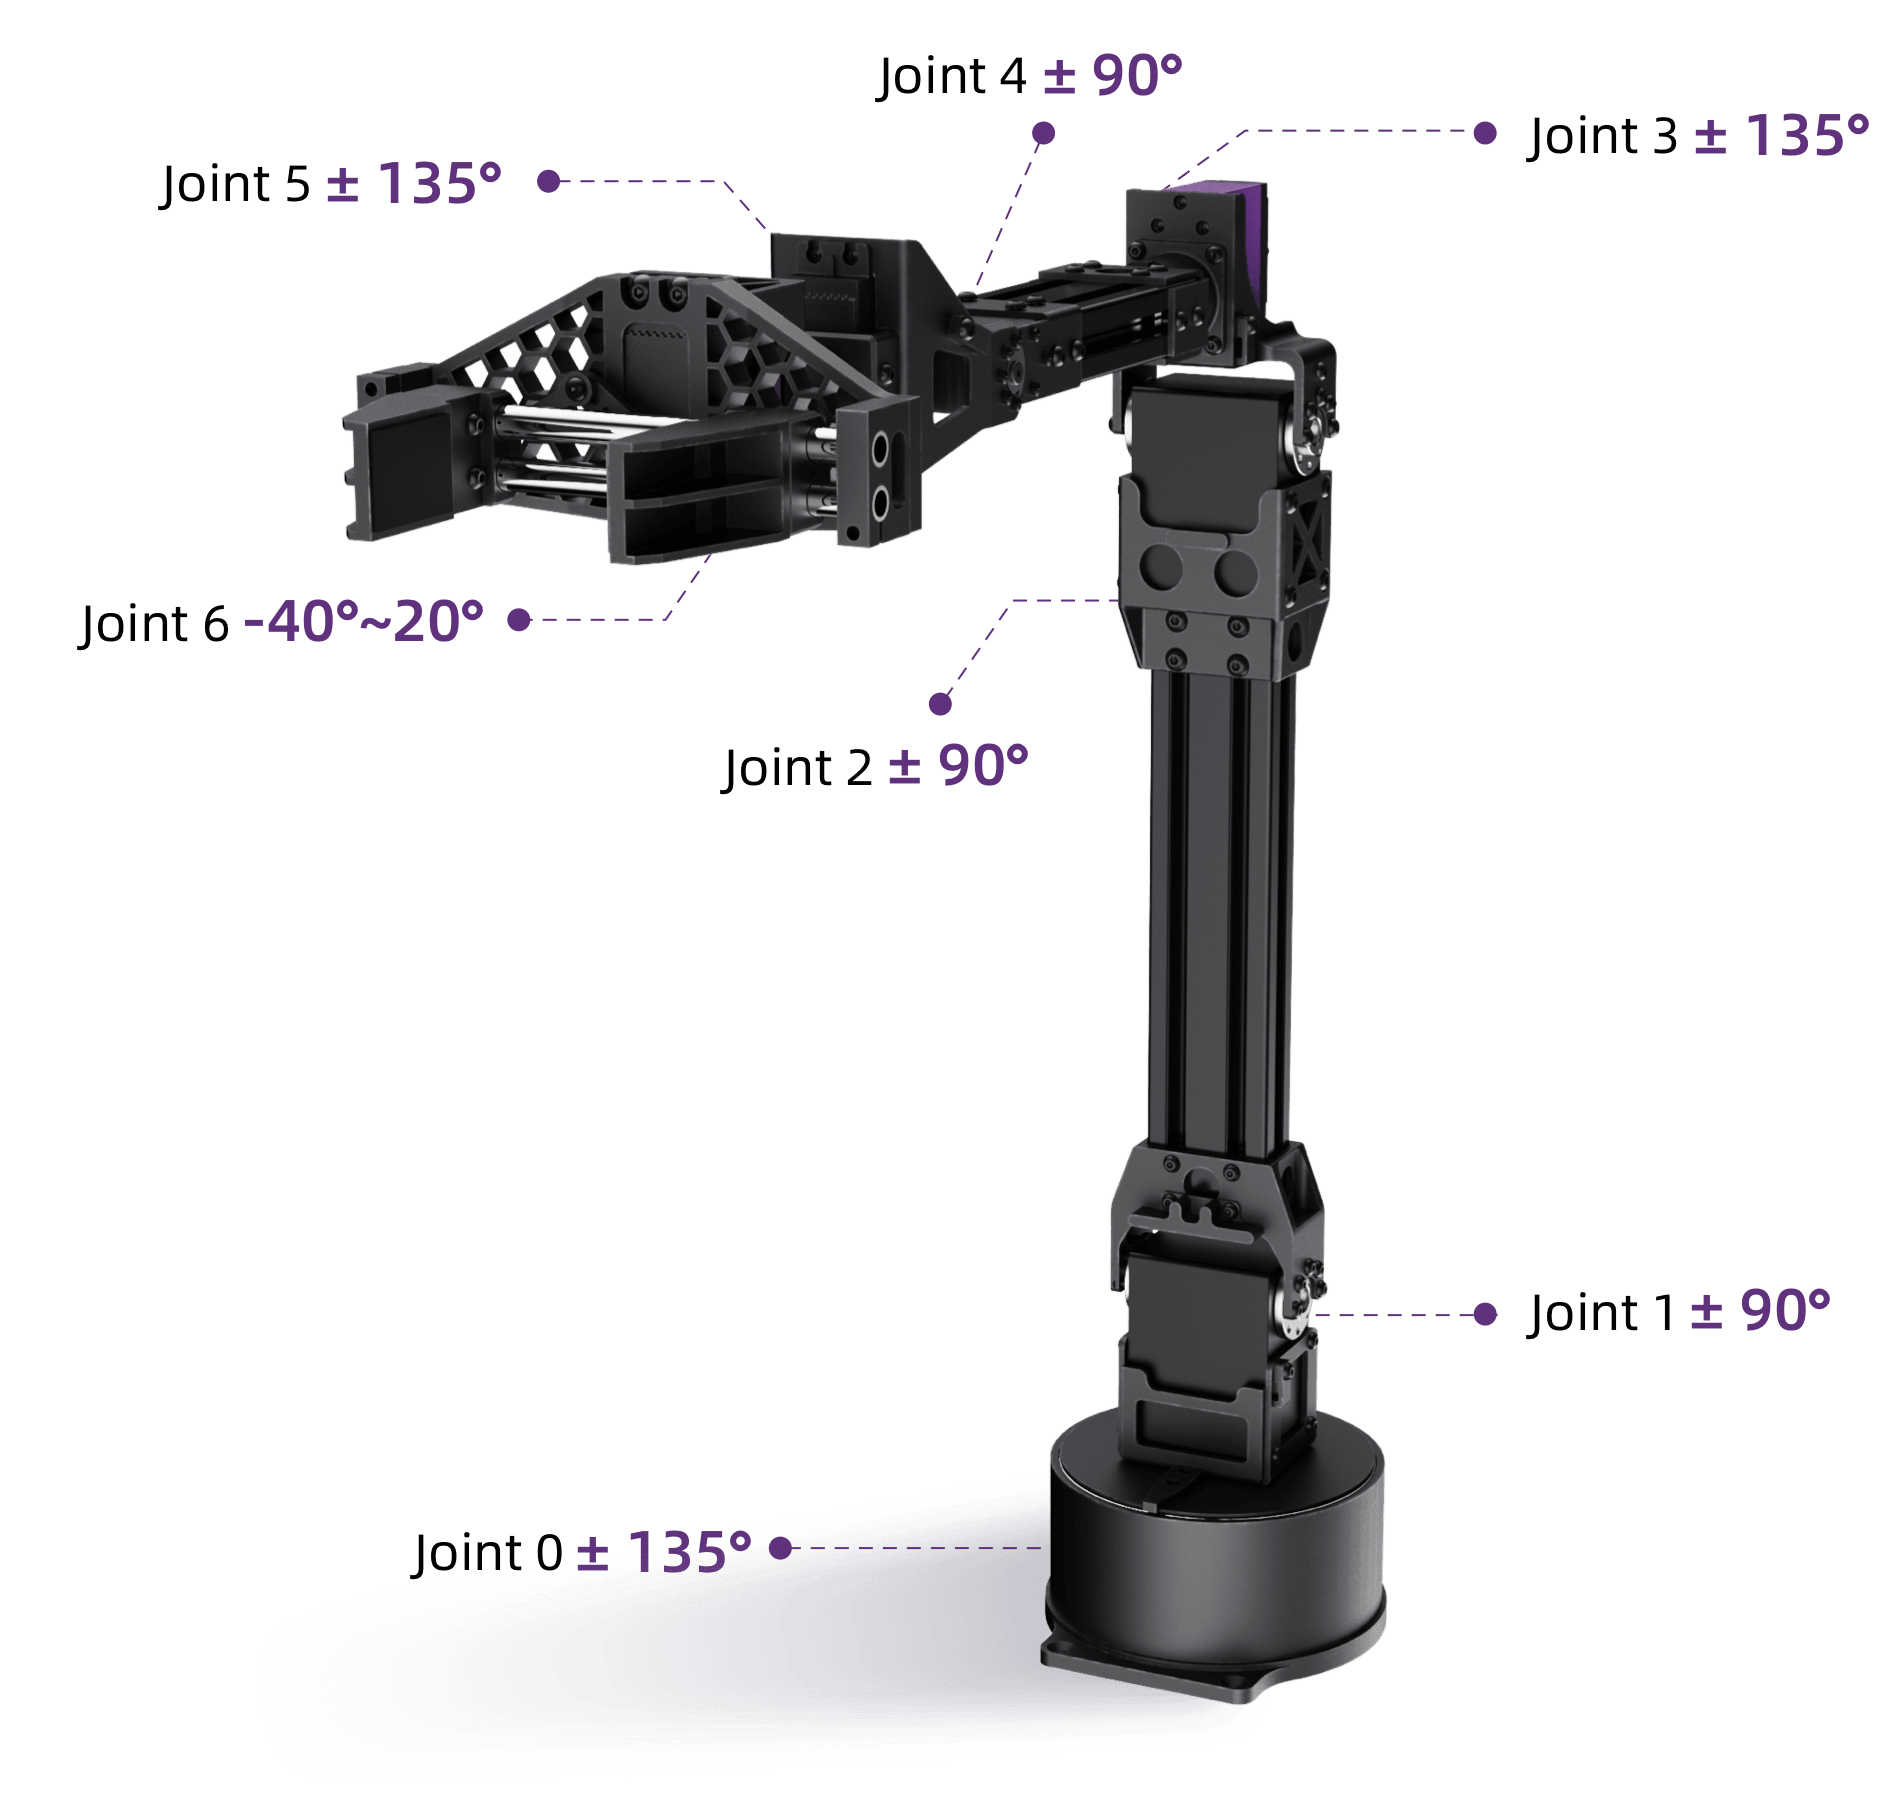
操作資料採集用遙操作套件,提供雙臂或四臂組合;單臂為六軸+夾爪,負載 500 g,與較大負載的 D2/Z1 用途不同。
技術差別主從遙操作與資料採集是主要用途;單臂約 2.37 kg,雙臂/四臂指整套組合。
使用條件500 g 為單臂負載;含夾爪伸展 670 mm,外接相機與移動底盤屬擴展。
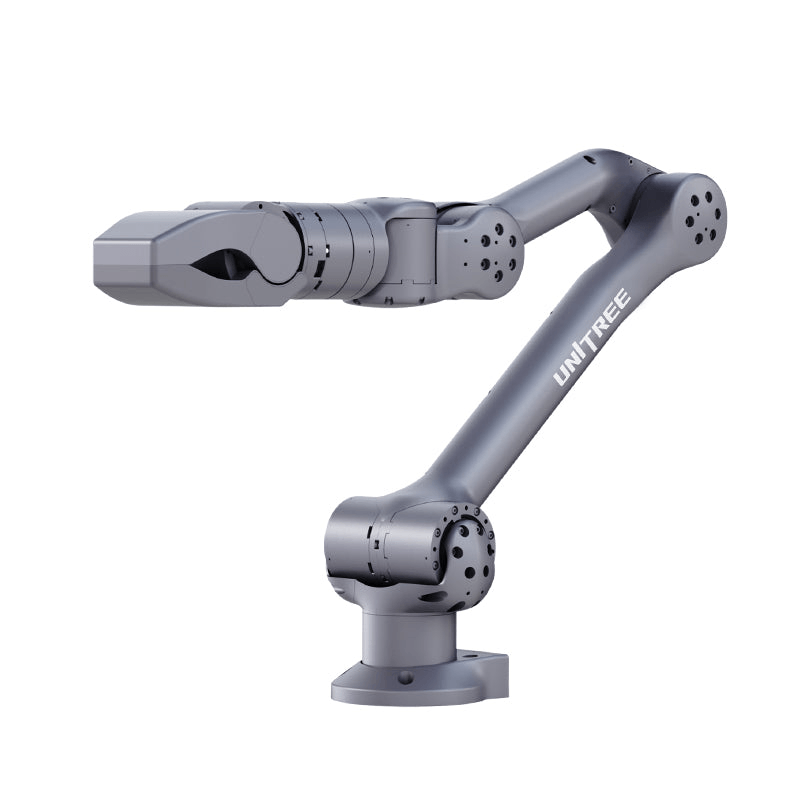
六軸力控臂,伸展 740 mm;AIR 負載 2 kg、PRO ≥3 kg。具力回饋與碰撞偵測,可用於移動機械人取放實驗。
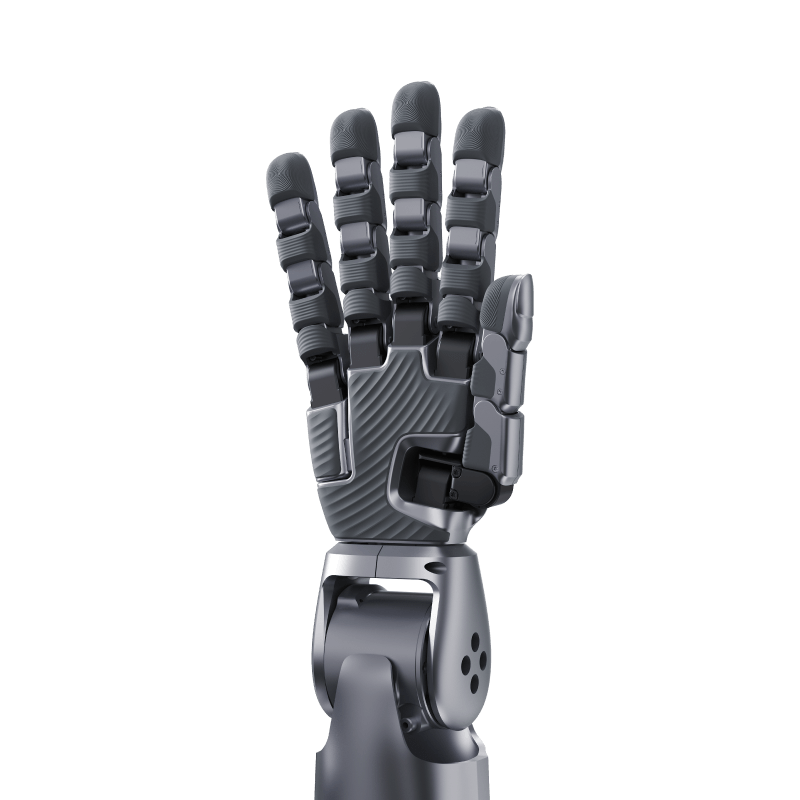
五指手,22 個自由度各有驅動,620 g;相較 Dex5-1 更輕、主動控制維度更多,觸覺需選 Pro。
技術差別較 Dex5-1 的 16 個主動自由度增加至 22 個驅動,重量由 1100 g 降至 620 g。
使用條件Ethernet/USB 控制迴路為 1000 Hz,RS485 為 50 Hz;每手持續負載 1 kg、峰值 2 kg。
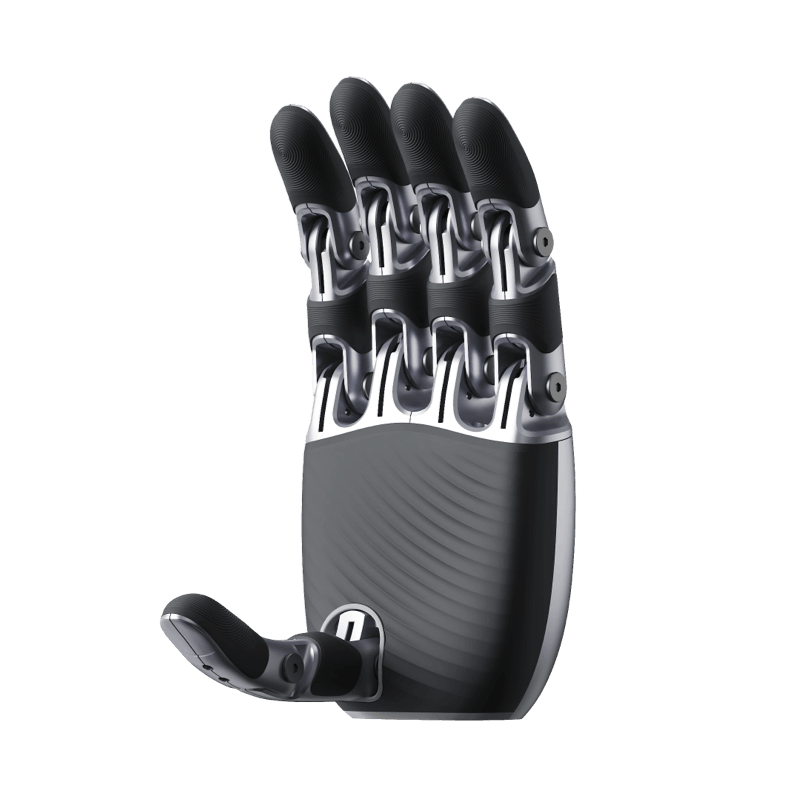
五指腱繩手,10 個機械自由度由 2 個驅動控制;適合輕量整手抓握,其餘四指共享驅動,不能獨立控制。
技術差別365 g、RS485;拇指獨立一組,其餘四指共享另一組,控制維度少於 Dex3-1。
使用條件四指不能各自獨立控制;1.5 kg 抓持值來自指定姿態及硬物測試。
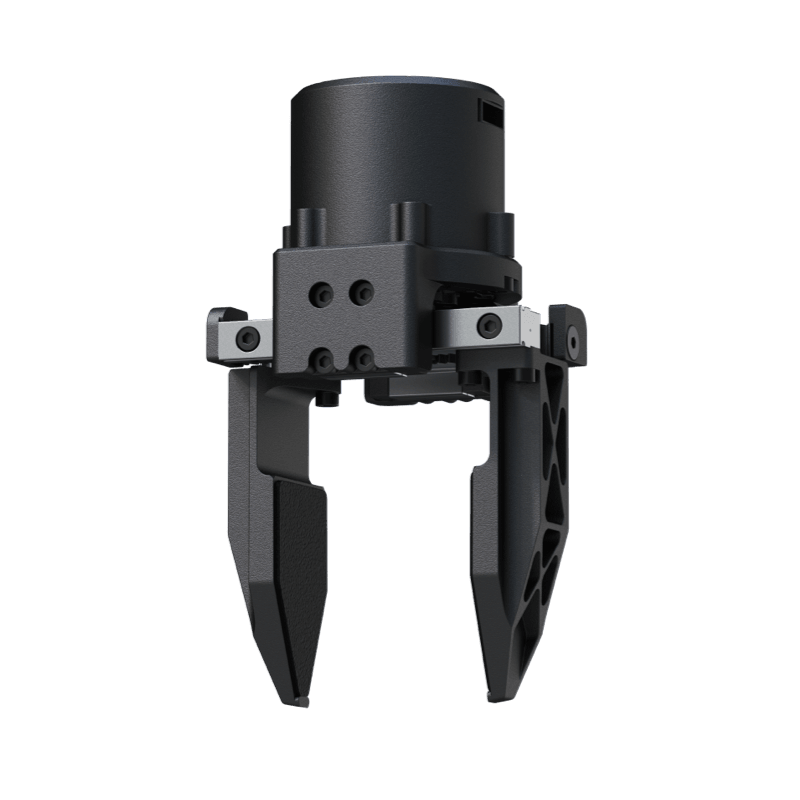
兩指電動夾爪,90 mm 行程、5–120 N 可調夾持力;適合取放與兩指夾持,另有附相機版本。
技術差別兩指夾爪,不以多指姿態為主;原廠列 G1、H2、R1 及獨立使用。
使用條件垂直摩擦抓持測試為 5 kg;水平形狀嵌合測試的 20 kg 不是通用負載。
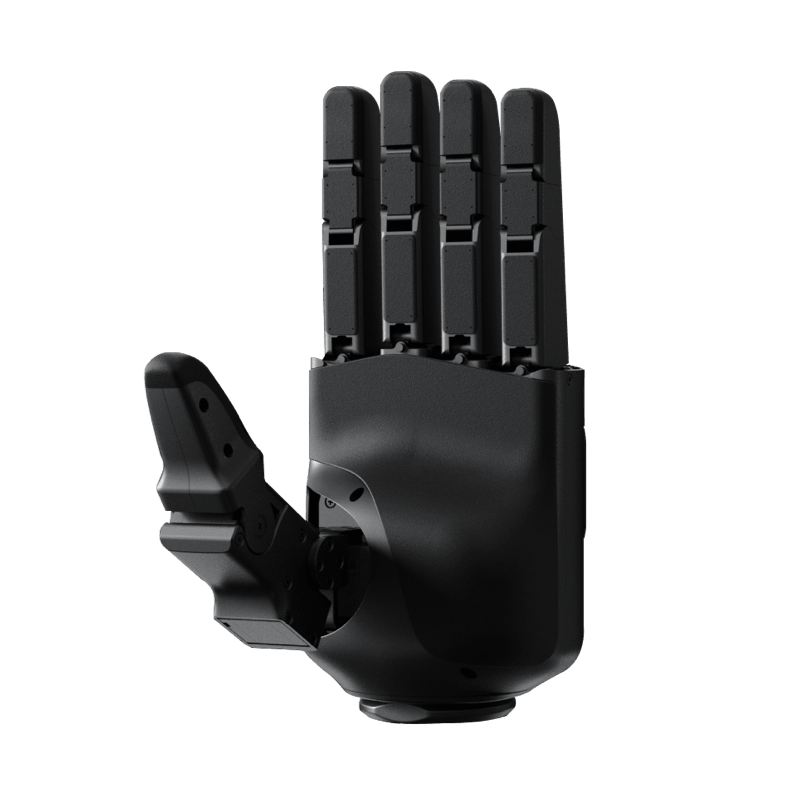
五指手,20 個機械自由度中 16 個主動、4 個耦合;要做觸覺研究需選 Dex5-1P 的 94 個壓力感測點配置。
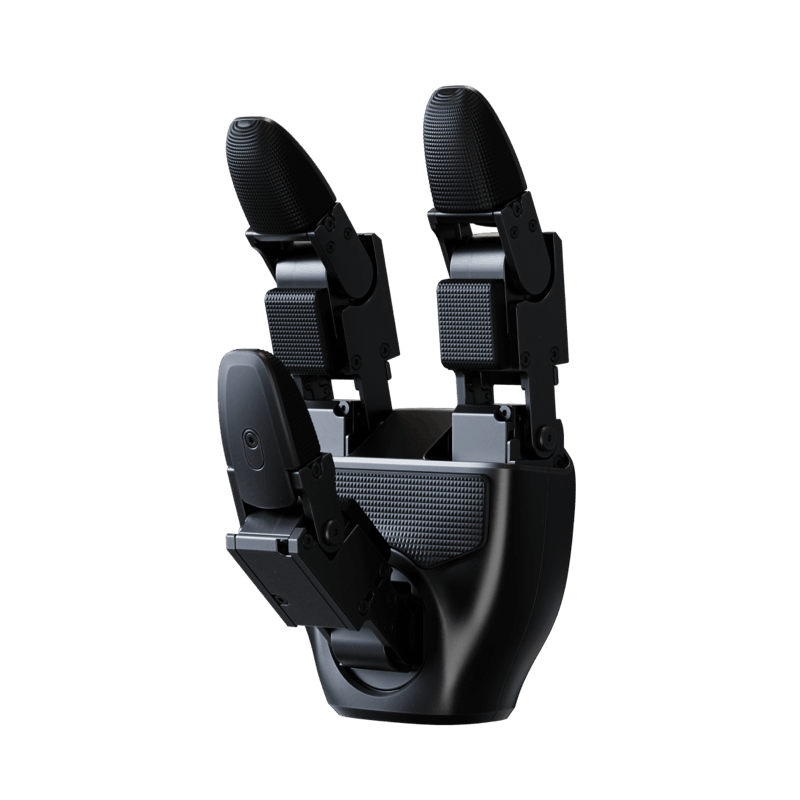
三指力控手,7 個主動自由度,USB 1000 Hz 通訊;可用於關節控制與抓取,觸覺配置列有 33 個壓力感測點。
技術差別三指的 7 個主動關節比 Dex2/5 提供更多獨立控制;G1 整機的手與觸覺陣列是選配。
使用條件抓持測試上限 500 g;感測器抗壓值不代表手部負載。
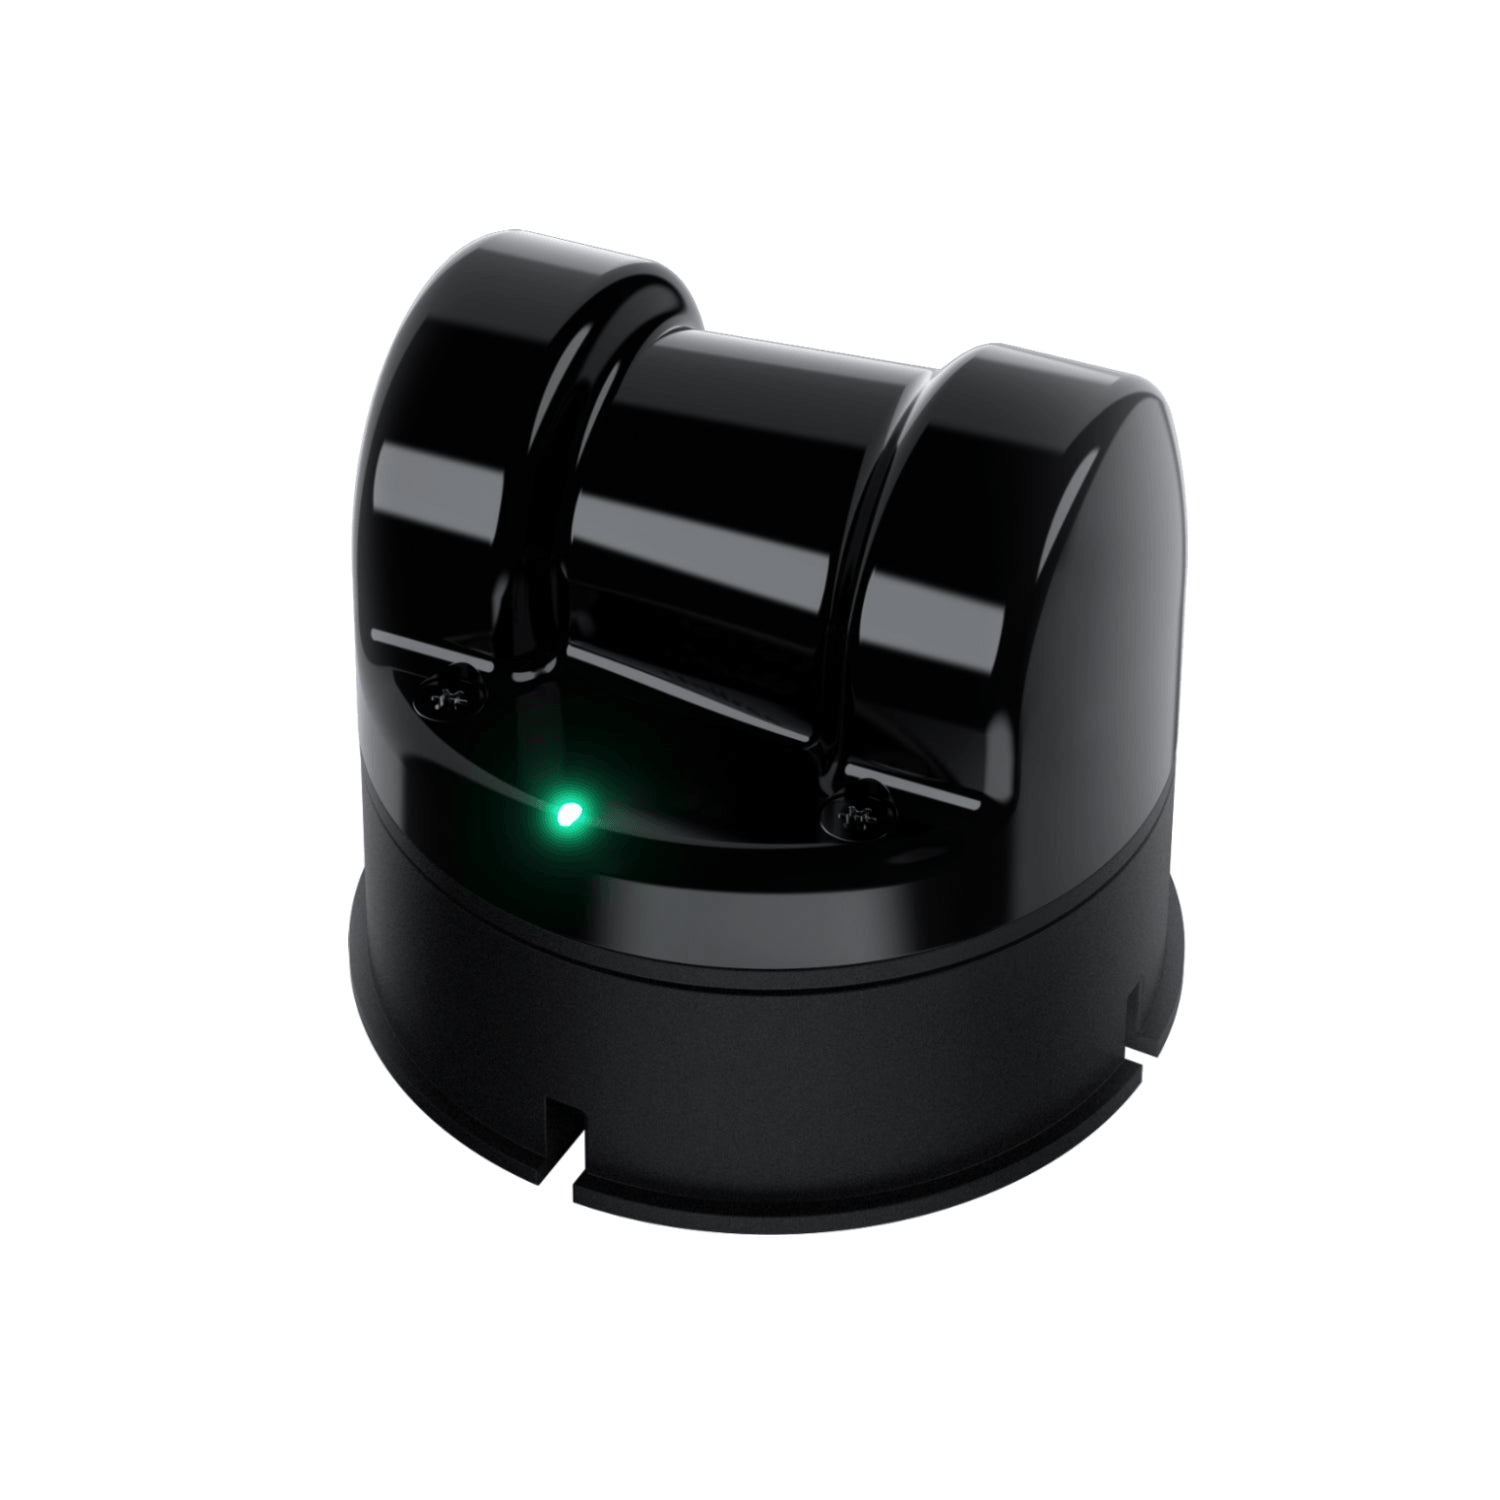
帶 IMU 的全向雷達,64,000 有效點/秒、360°×96°視場;比 L1 點雲較密,另有 Ethernet UDP,供移動建圖整合。
技術差別有效點率約 L1 的三倍;Ethernet UDP/TTL UART,原廠另提供 POINT-LIO 建圖資源。
使用條件量程為 30 m(90%反射率)或 15 m(10%);負角區量程較短。
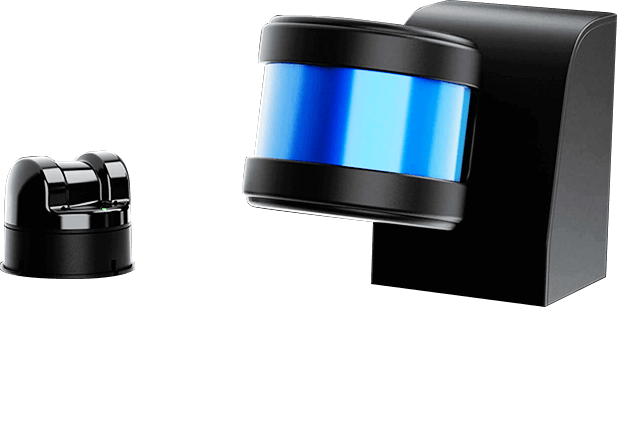
帶 IMU 的全向雷達,21,600 有效點/秒、TTL UART;PM/RM 在高反射率下分別列 20/30 m,供點雲、建圖與導航軟件研究。
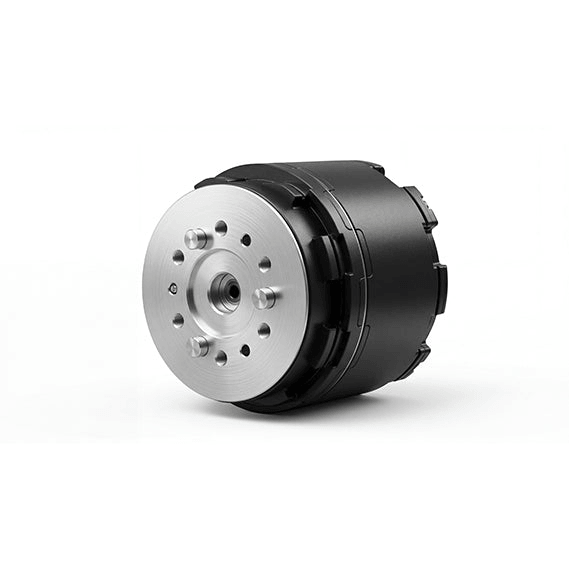
整合驅動與減速器的關節馬達,535 g、RS485;轉子與輸出端各有絕對編碼器,供需要雙端位置回饋的關節控制。
技術差別雙端編碼器有別於 GO-M8010-6;機構直徑 65 mm、長 60 mm。
使用條件31.7/34.4 N·m 是不同旋轉方向的峰值,不是連續扭矩。
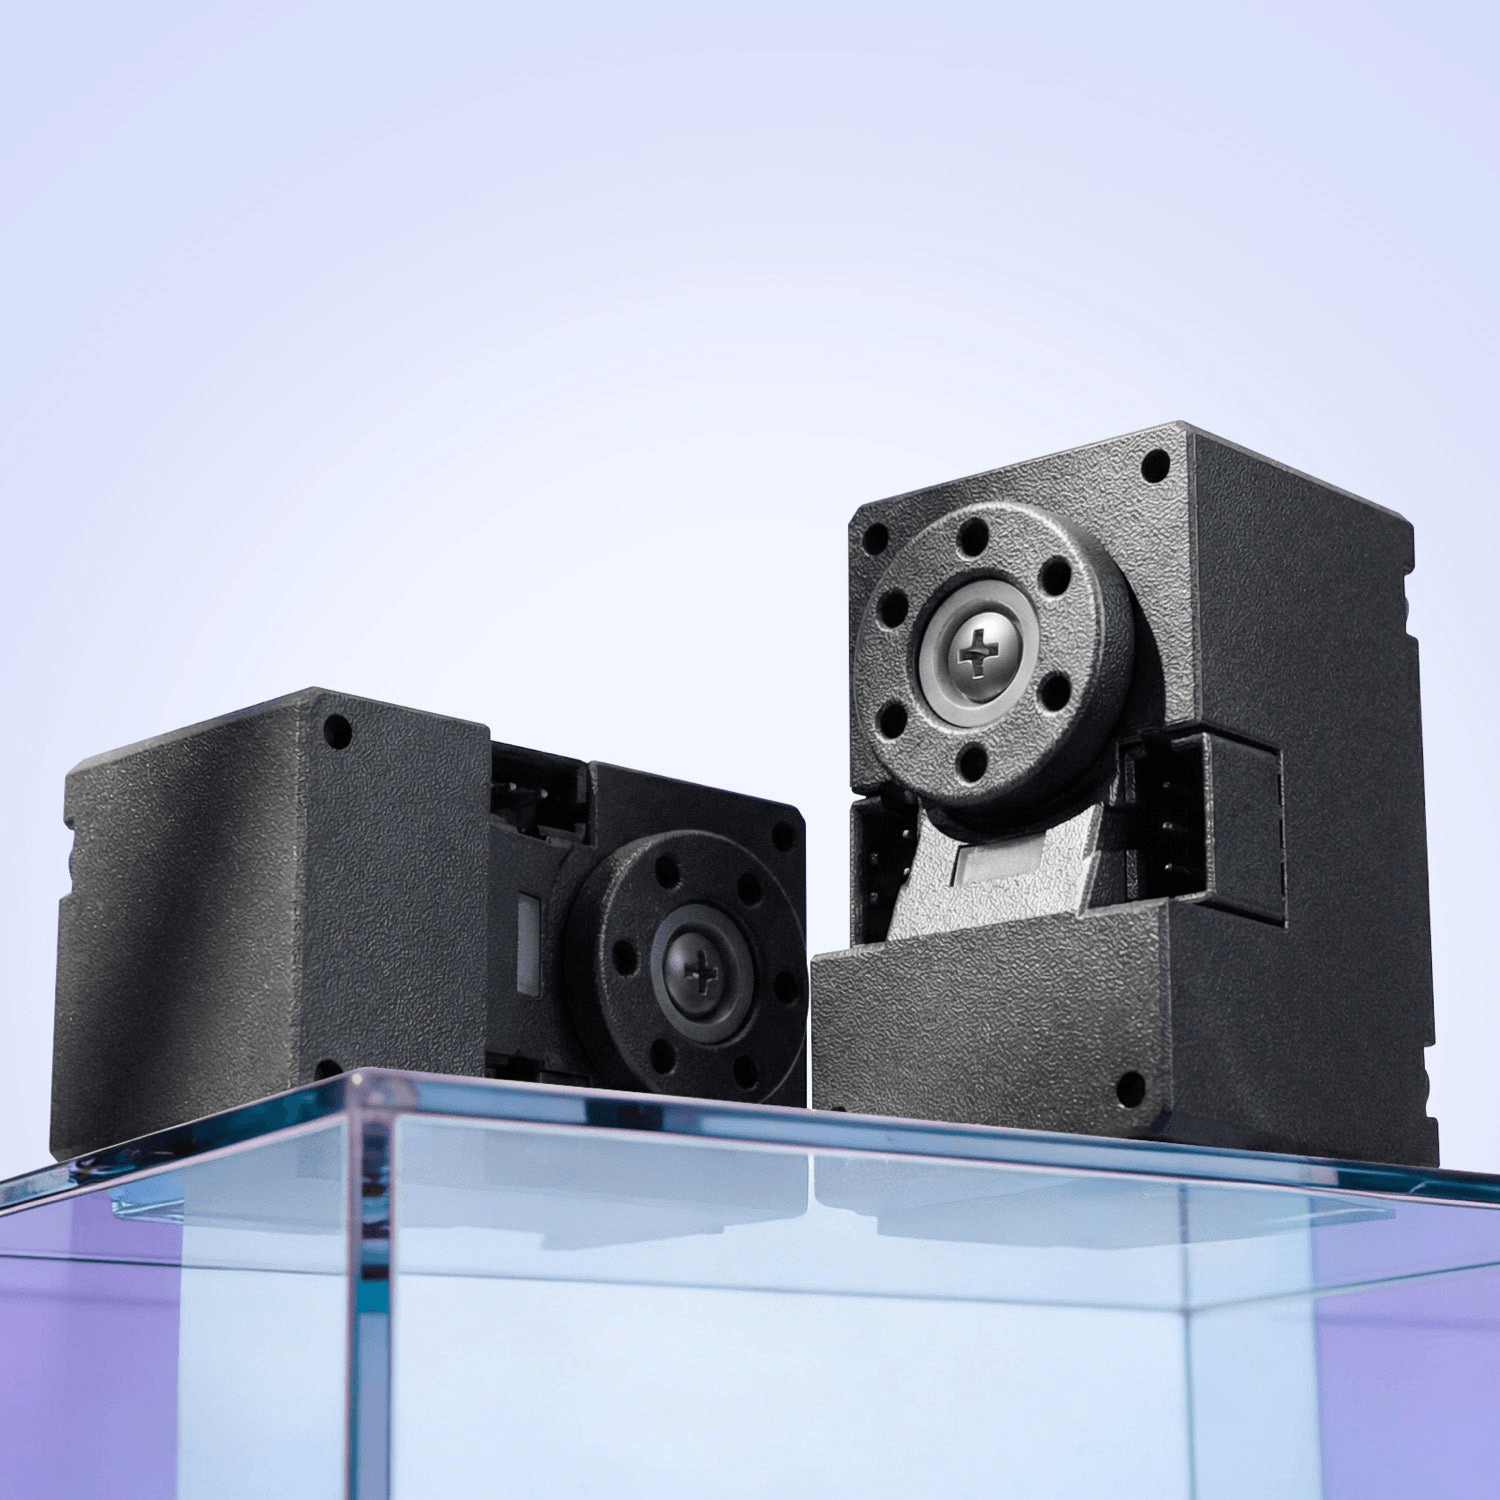
輕量數碼伺服:S288 為 19.5 g 塑料結構,J288 為 39 g 金屬結構與較高扭矩;採 TTL 數碼匯流排,不是一般 PWM 舵機。
技術差別S288 堵轉扭矩 0.6 N·m,J288 1.5 N·m;兩款均有轉子及輸出端雙編碼器。
使用條件堵轉值不是持續負載;S288 最高供電 12.6 V、J288 25.2 V,需數碼協議控制。
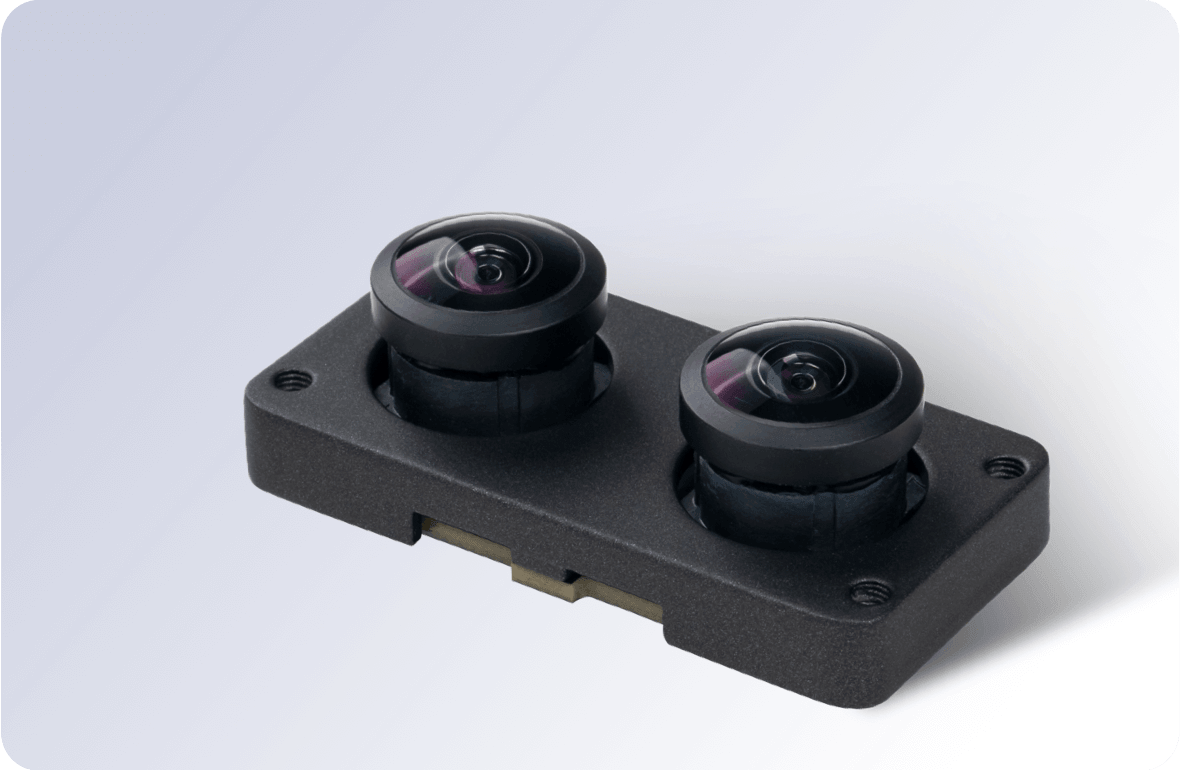
超廣角雙目相機,25 mm 基線,USB 輸出 MJPEG/YUV2 影像;供立體視覺開發。
技術差別輸出 1856×800@30 fps 或 928×400@30/60 fps 影像;與 L1/L2 的雷達點雲資料不同。
使用條件官網列影像格式,沒有列直接深度圖輸出;立體視覺算法需要主機軟件。
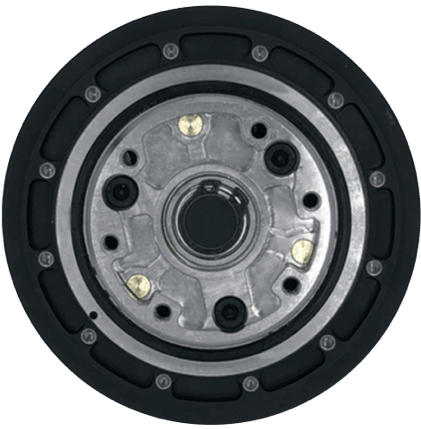
605 g 關節馬達,20–40 V、RS485 1 kHz;最大瞬時扭矩 33.5 N·m,比 GO-M8010-6 扭矩較高,但速度及控制頻率較低。
技術差別最高關節速度 21 rad/s,控制頻率 1 kHz;適合比較扭矩與速度取捨。
使用條件瞬時扭矩與最高速度是不同工作點,不能當作同時持續輸出。
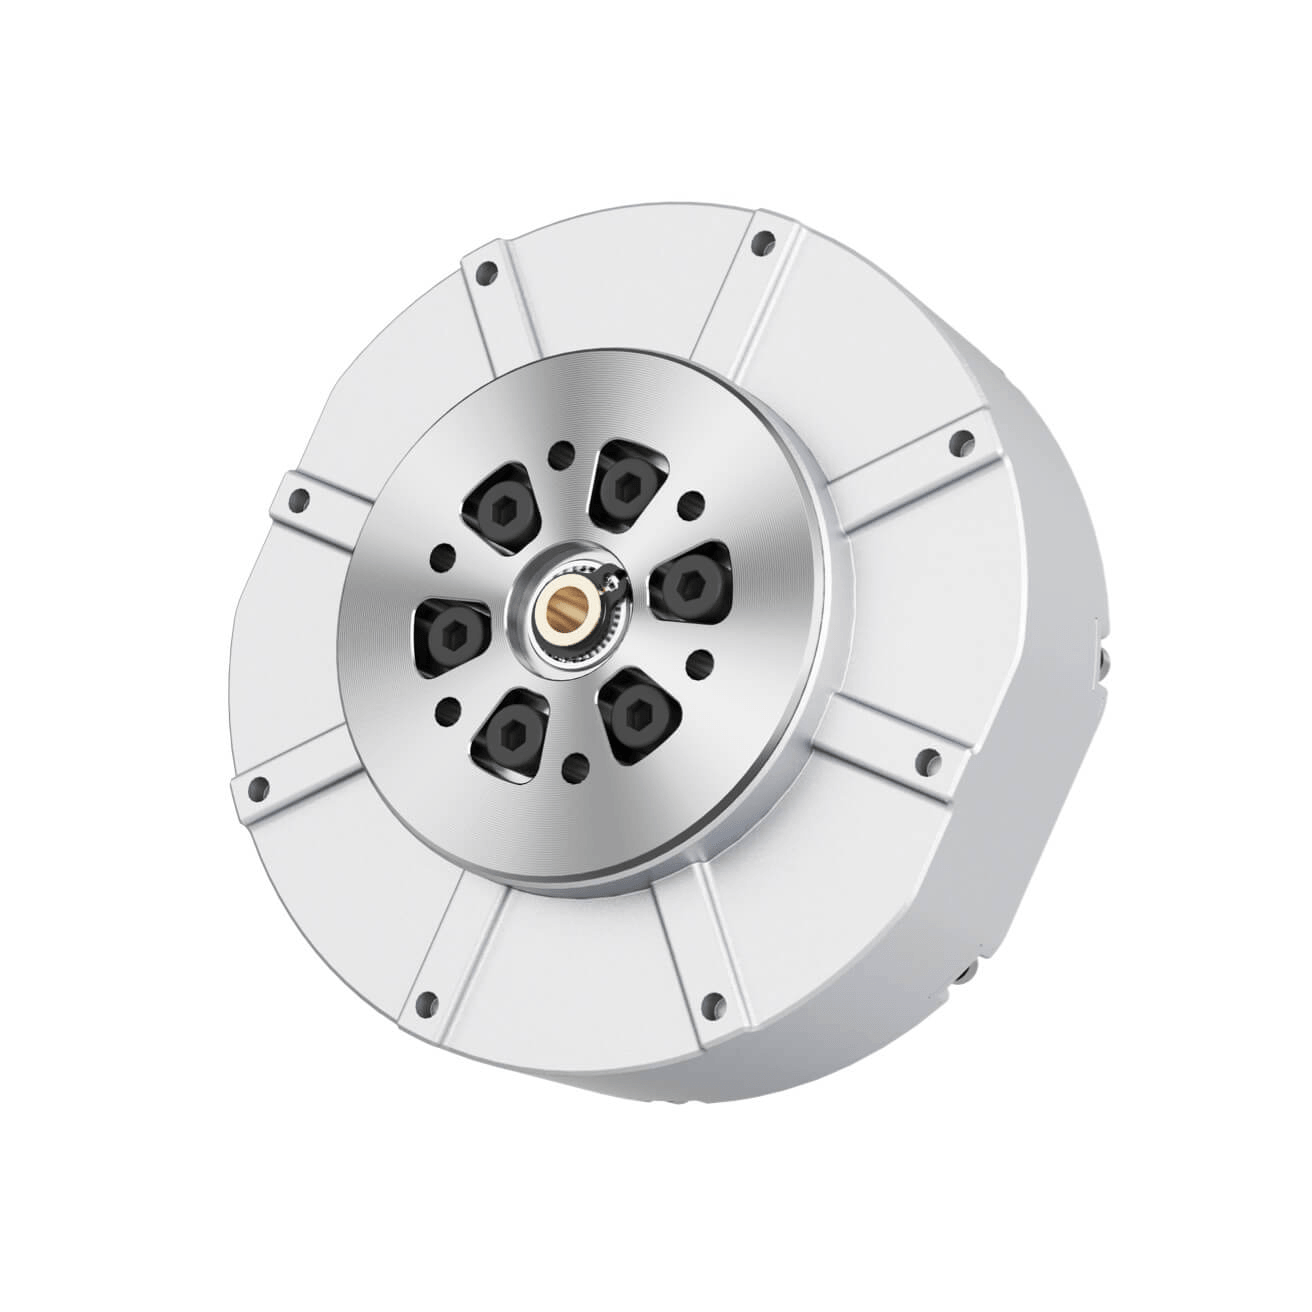
約 530 g 關節馬達,內置 FOC、編碼器與減速器,建議 24 V;比 A1 Motor 輕,最高速度與控制頻率較高。
技術差別最高 30 rad/s(24 V)、6000 Hz 控制;RS485 4 Mbps,減速比 1:6.33。
使用條件最大 23.7 N·m 與最高速度為不同工作點;原廠運行環境為 −5 至 40°C。
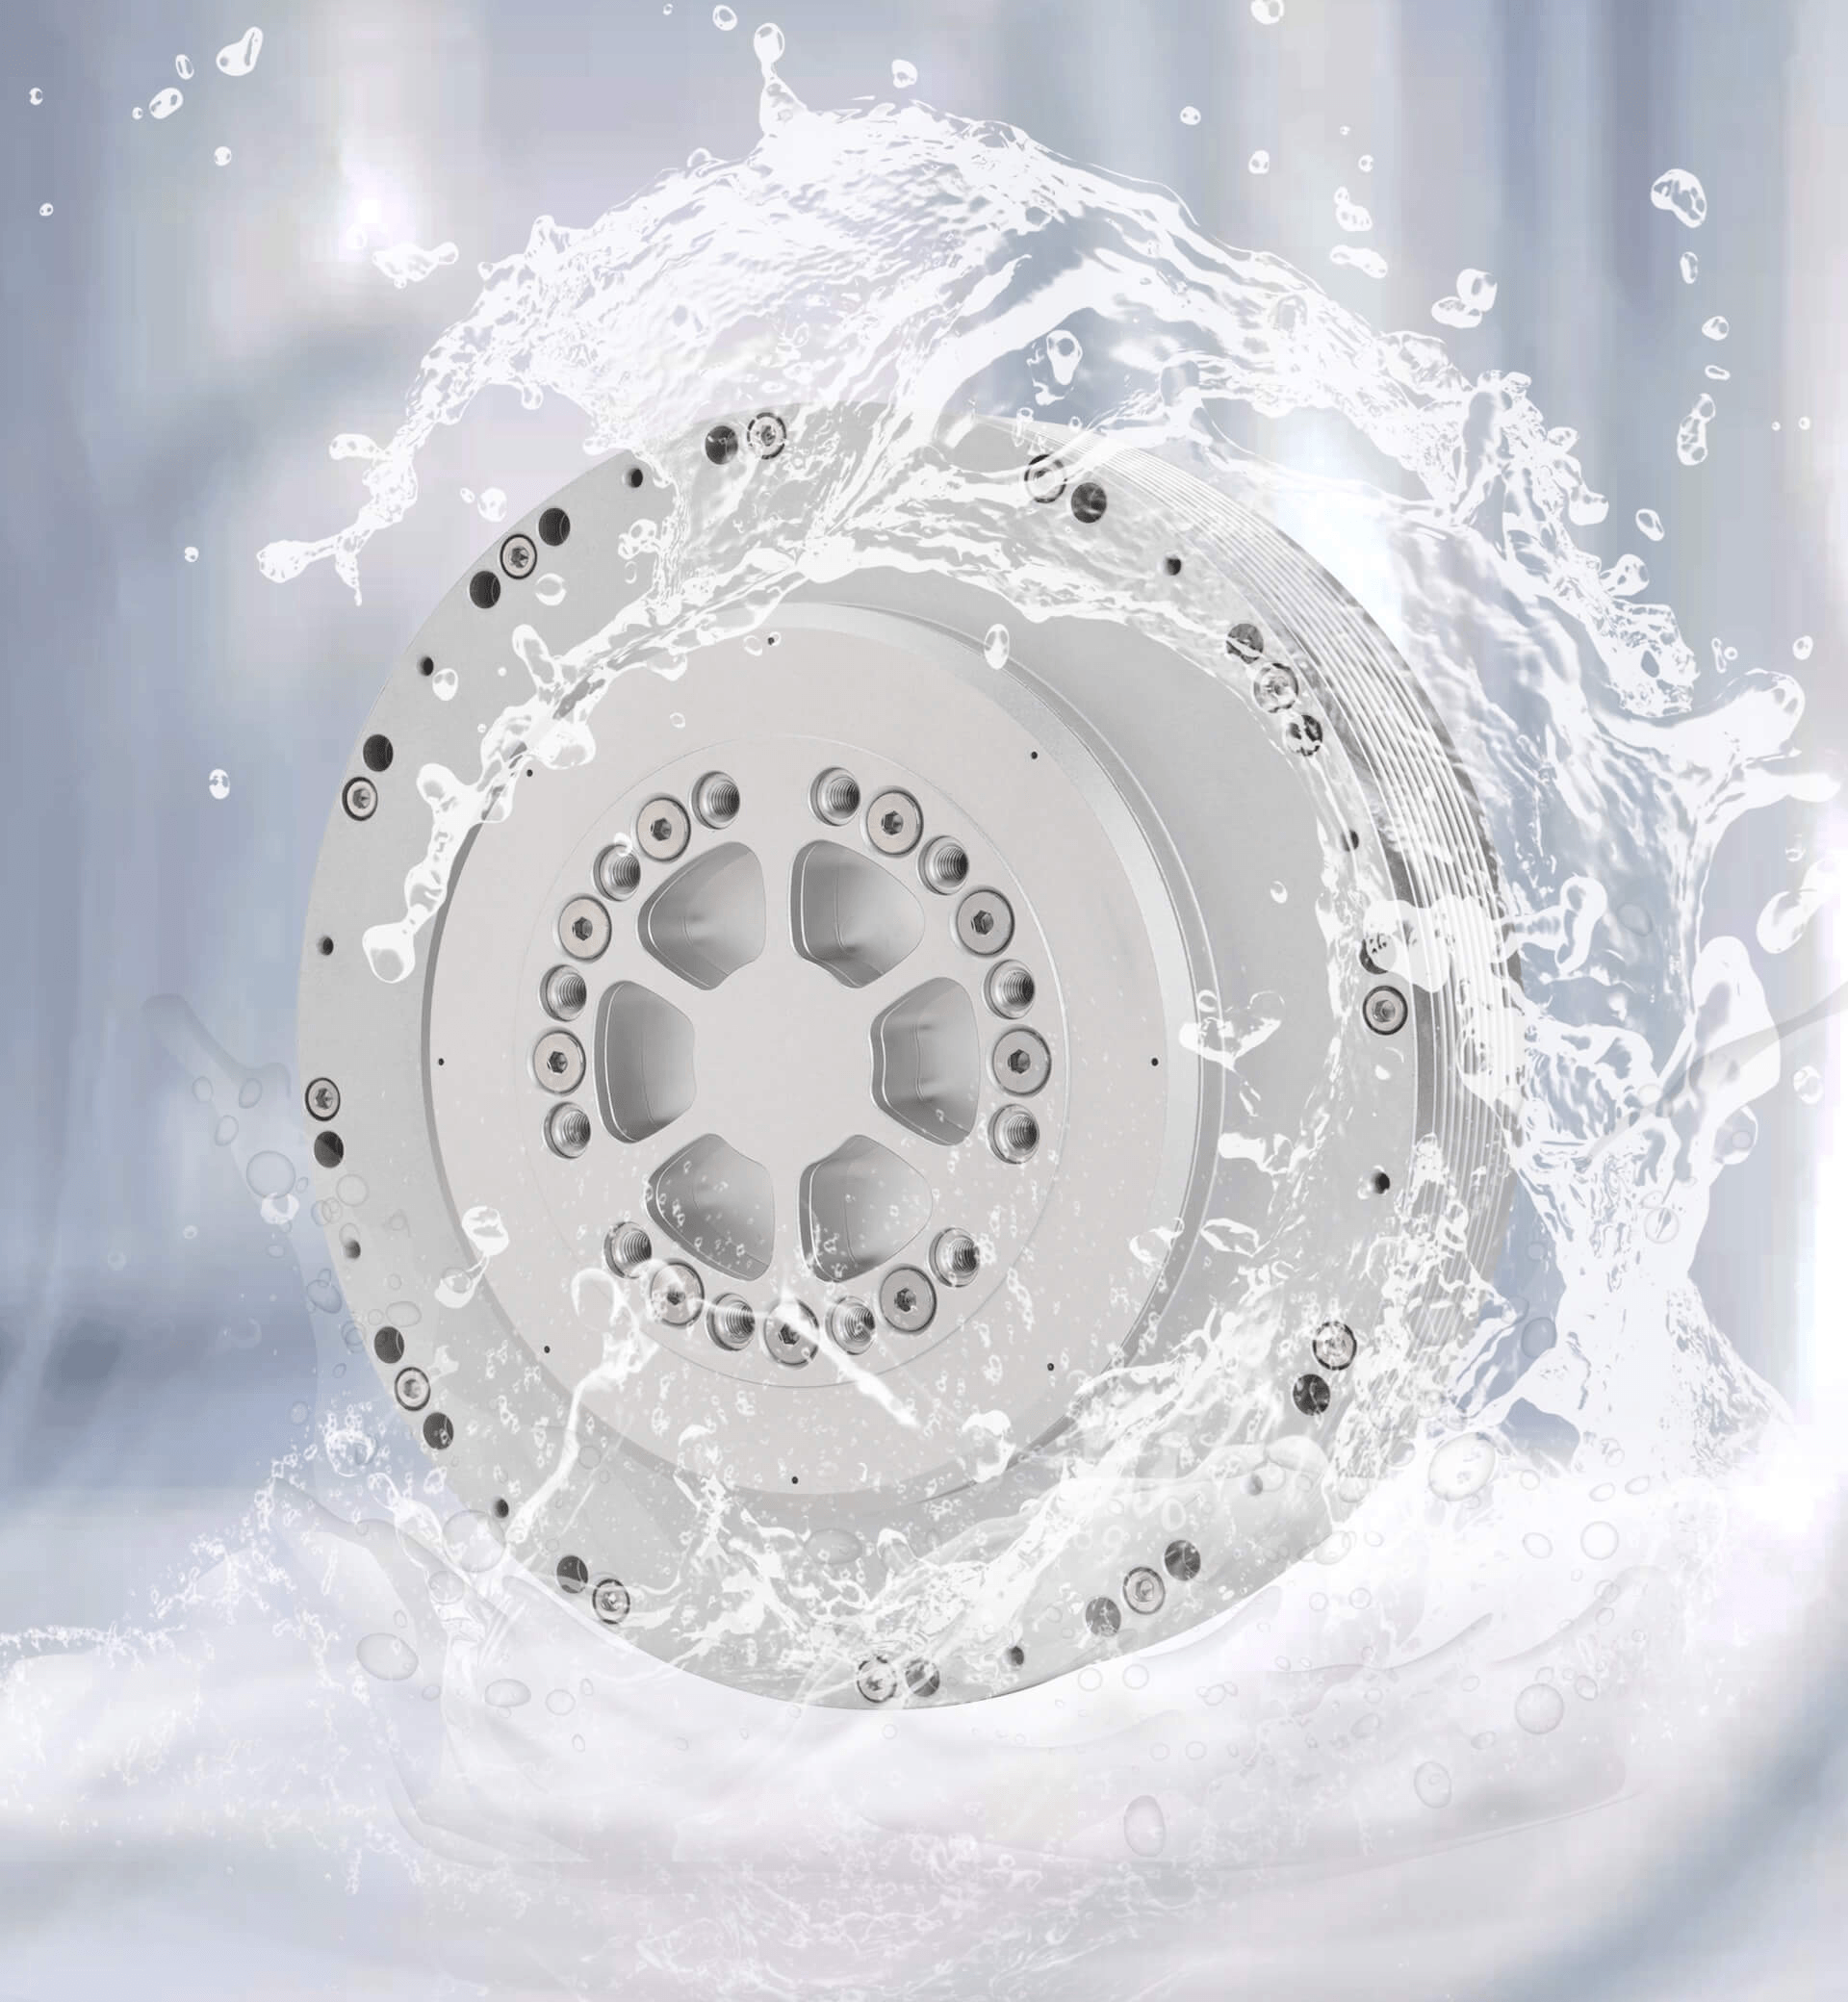
IP68 重負載關節,1740 g、36–64 V、RS485;最大瞬時扭矩 140 N·m,供較大扭矩與密封要求的動力機構。
技術差別比 A1 Motor/GO-M8010-6 重且瞬時扭矩更高,另有 IP68;1 kHz 通訊回傳扭矩、角度與速度等資料。
使用條件140 N·m 是瞬時值;關節 IP68 不等於整台自組機械人具備同級密封。
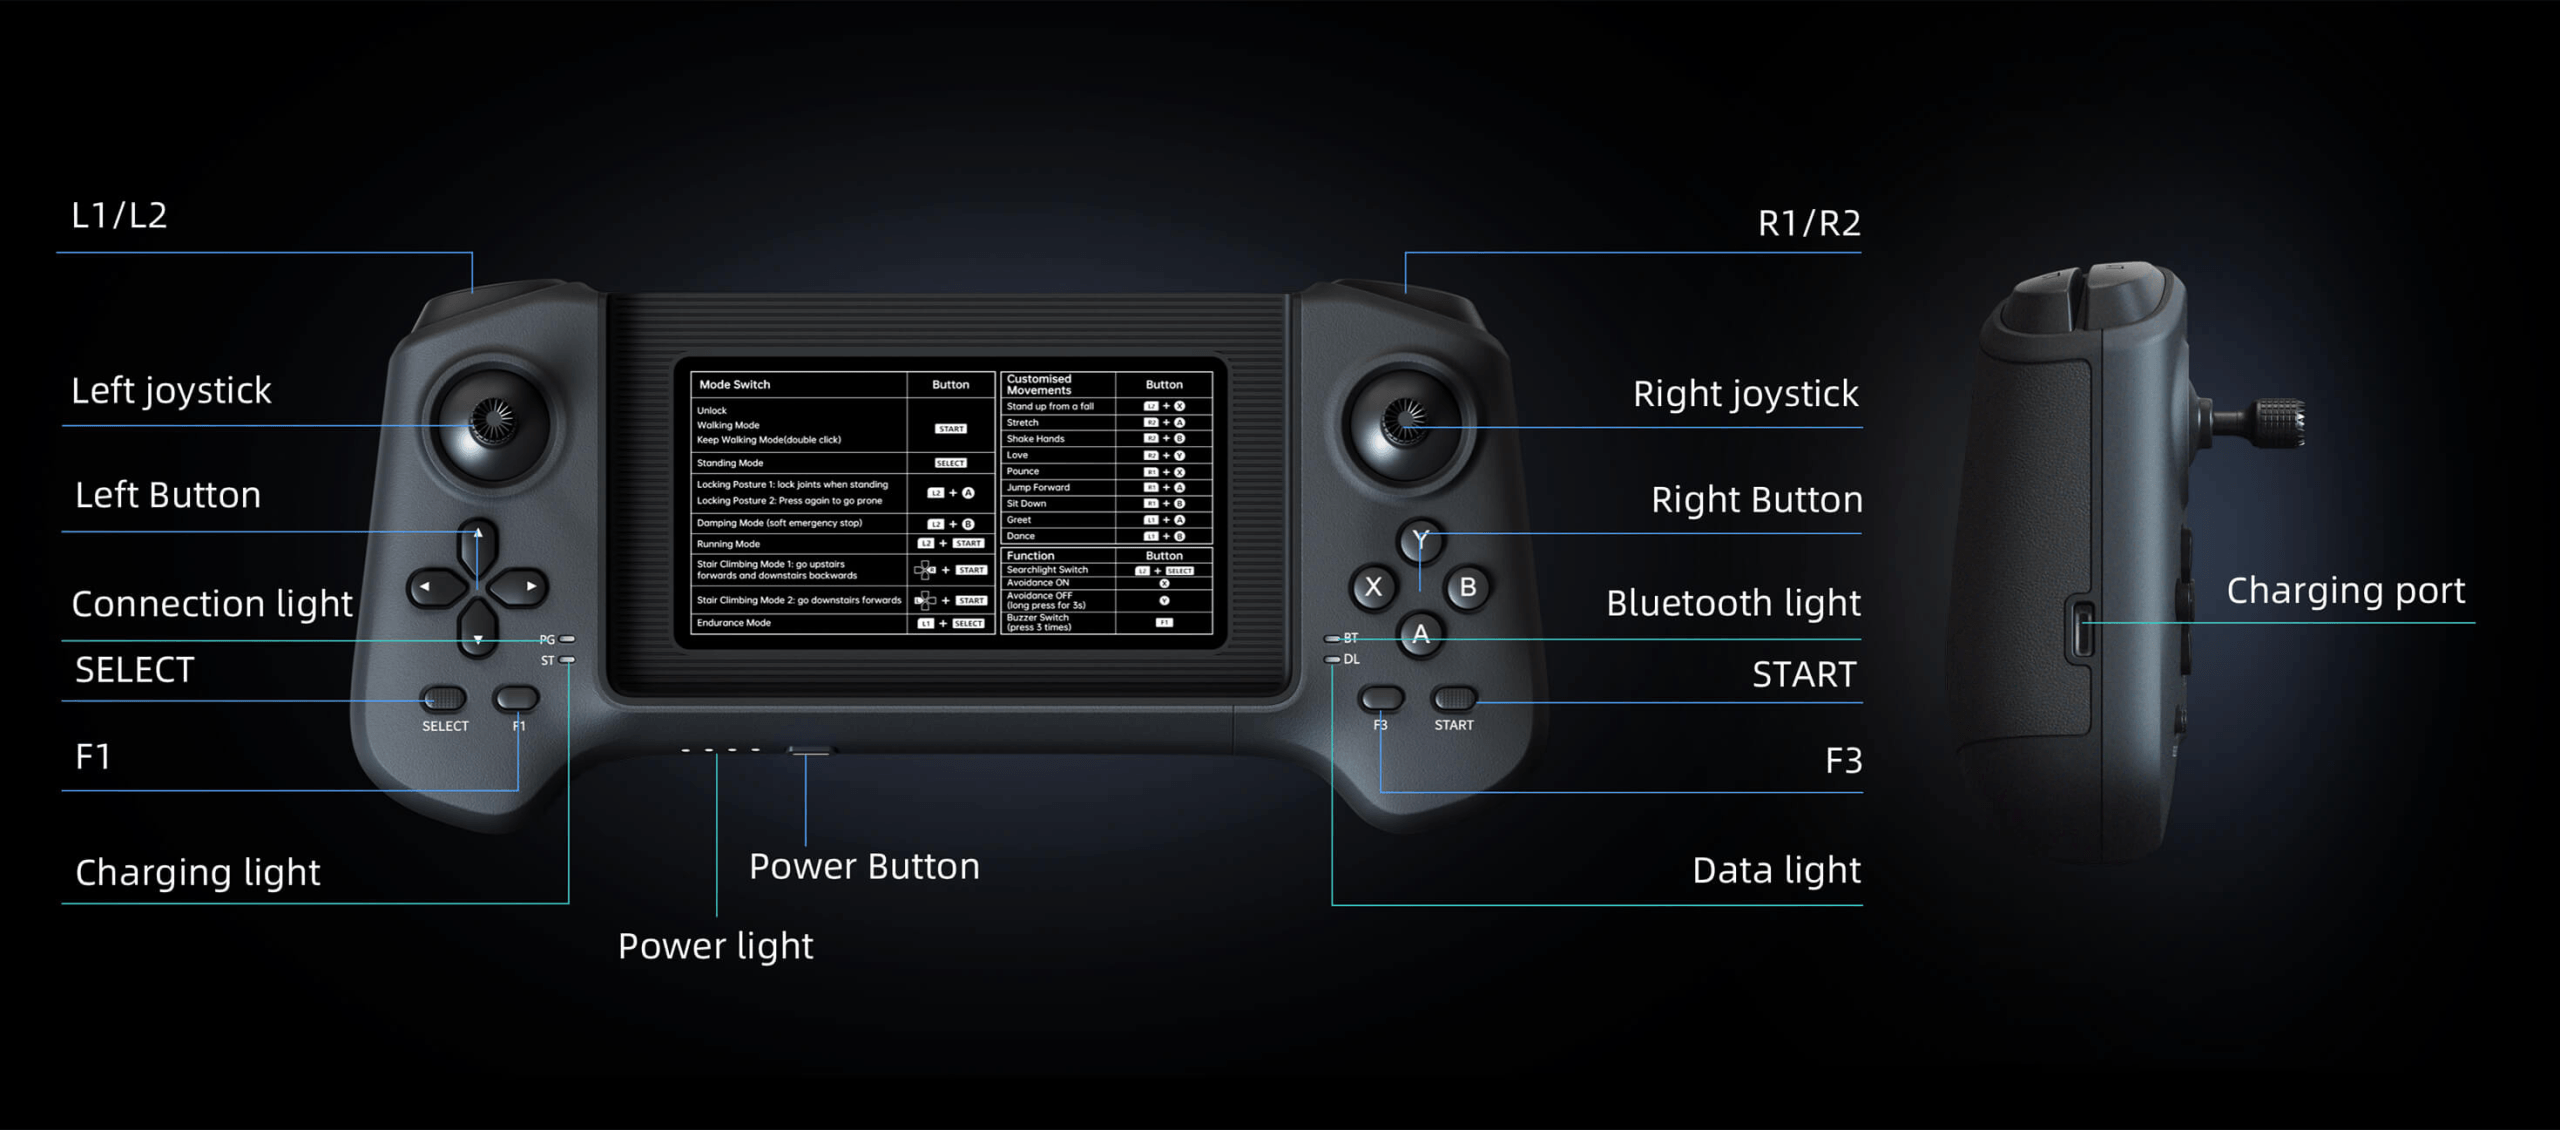
跨機型手持遙控器,雙搖桿、12 按鍵及 4 肩鍵;原廠列 G1、H1、Go2、B2 等,用於操作與模式切換。
技術差別手持操作與模式切換,與 Go2 自動跟隨發射器用途不同;附手機支架。
使用條件電池參考續航 5 小時;各機型按鍵功能按其使用手冊。
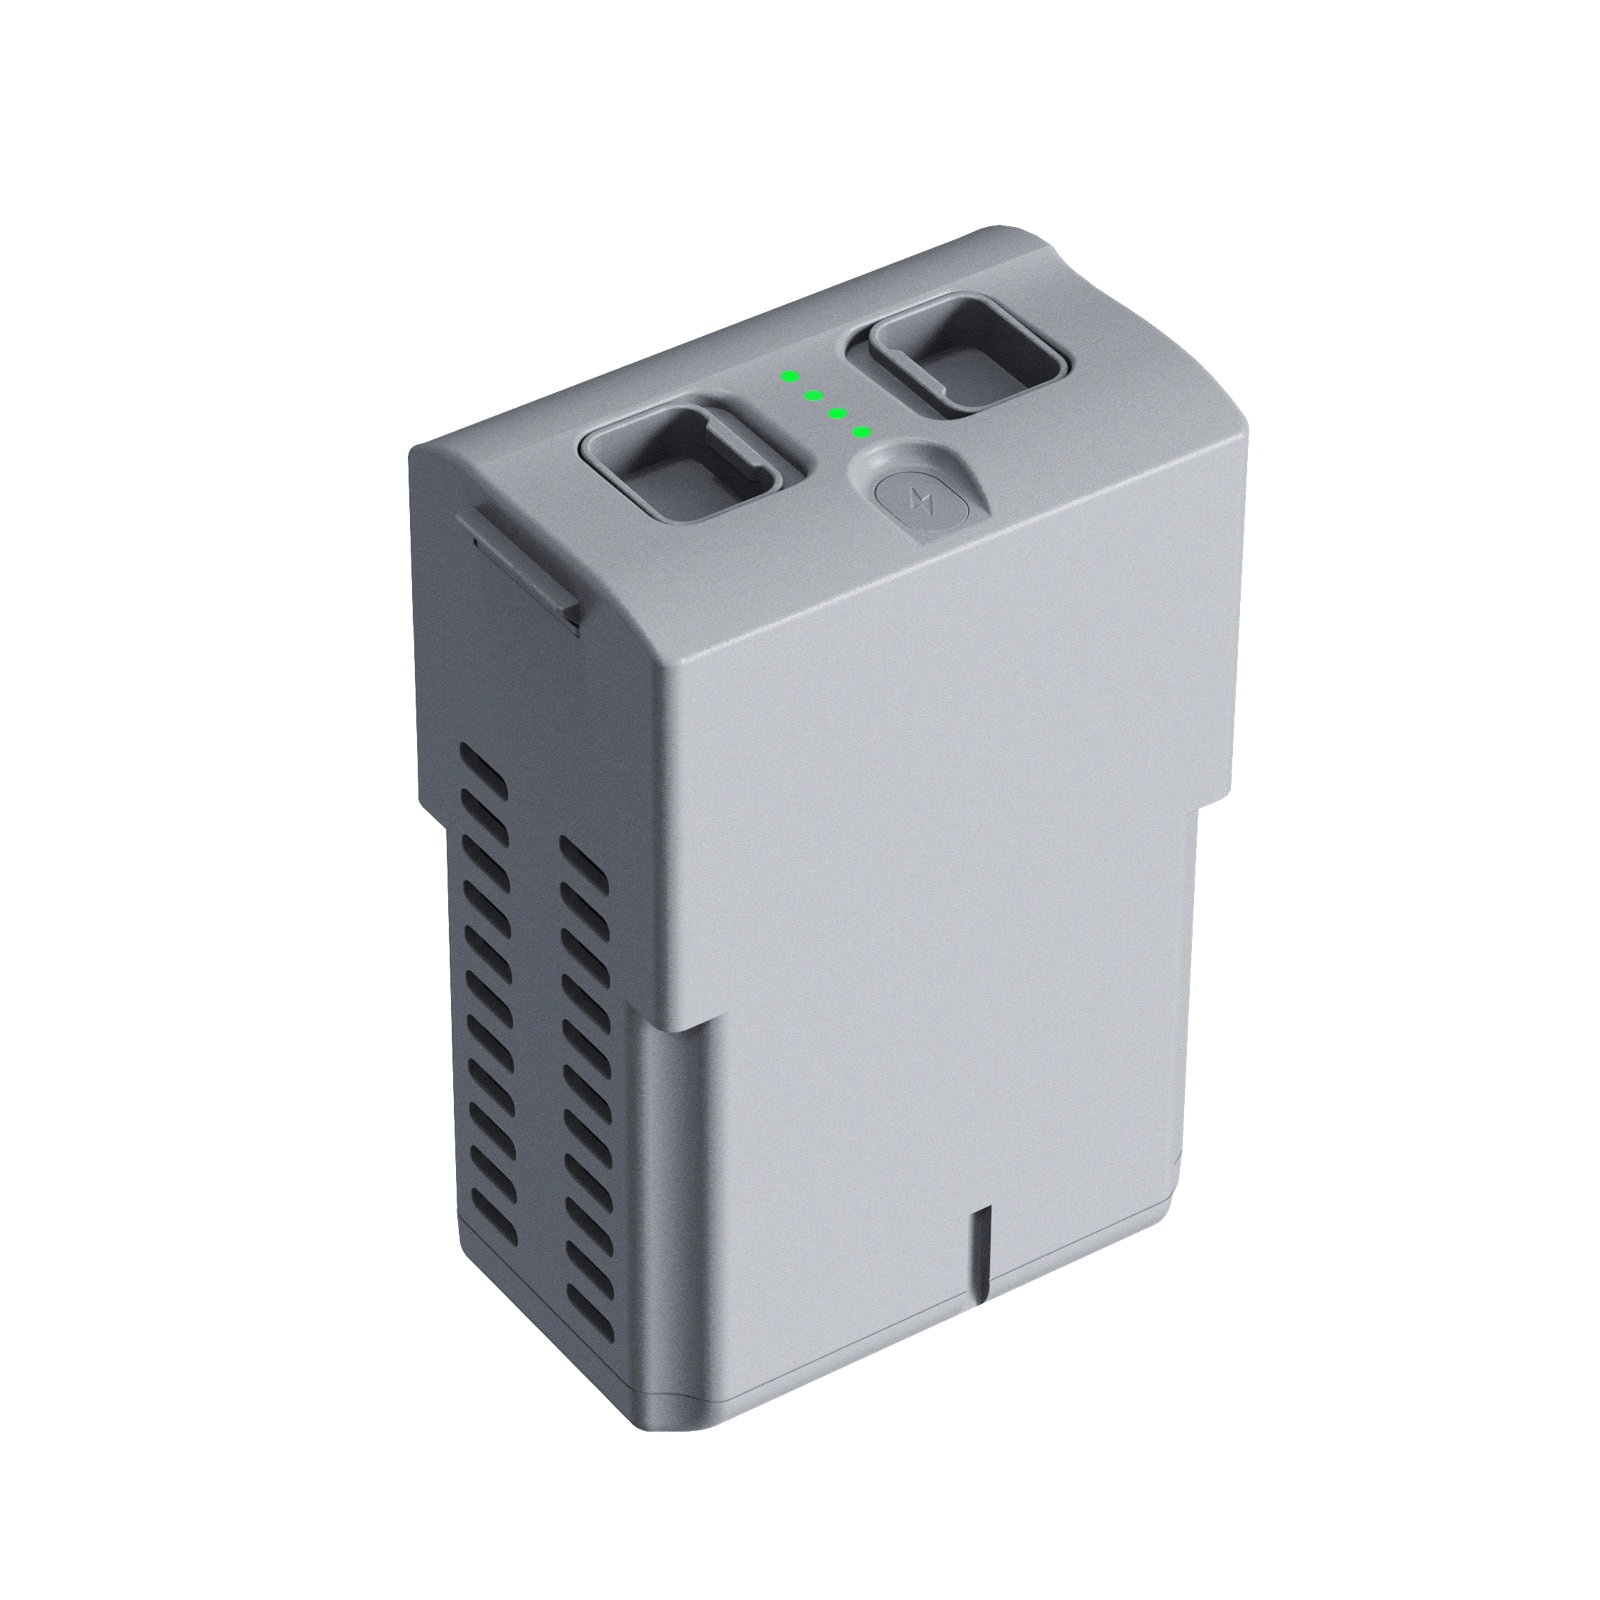
Go2 輪替用電池:BT2-05 標準型 8000 mAh,BT2-06 長續航型 15000 mAh。
技術差別8000/15000 mAh 與 Go1 的 6000/9000 mAh 是不同系列;供充電輪替與備用。
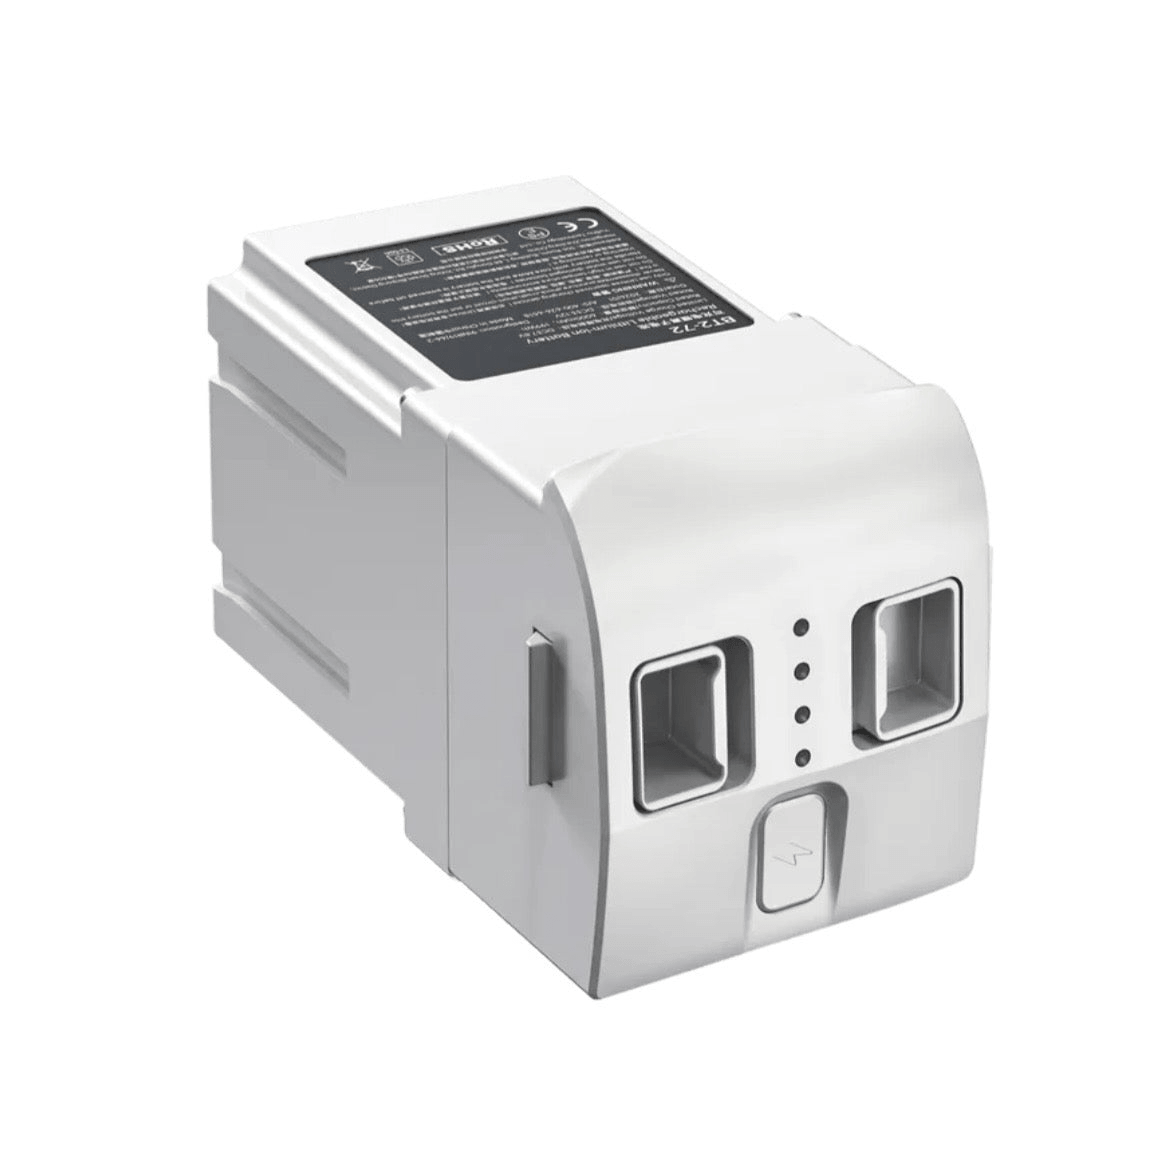
R1 快拆更換電池,額定 33.12 V;供操作課程或實驗輪替使用,商店有白色與紅色款。
技術差別尺寸 93.9×90.3×159 mm,額定 33.12 V;屬 R1 快拆電源。
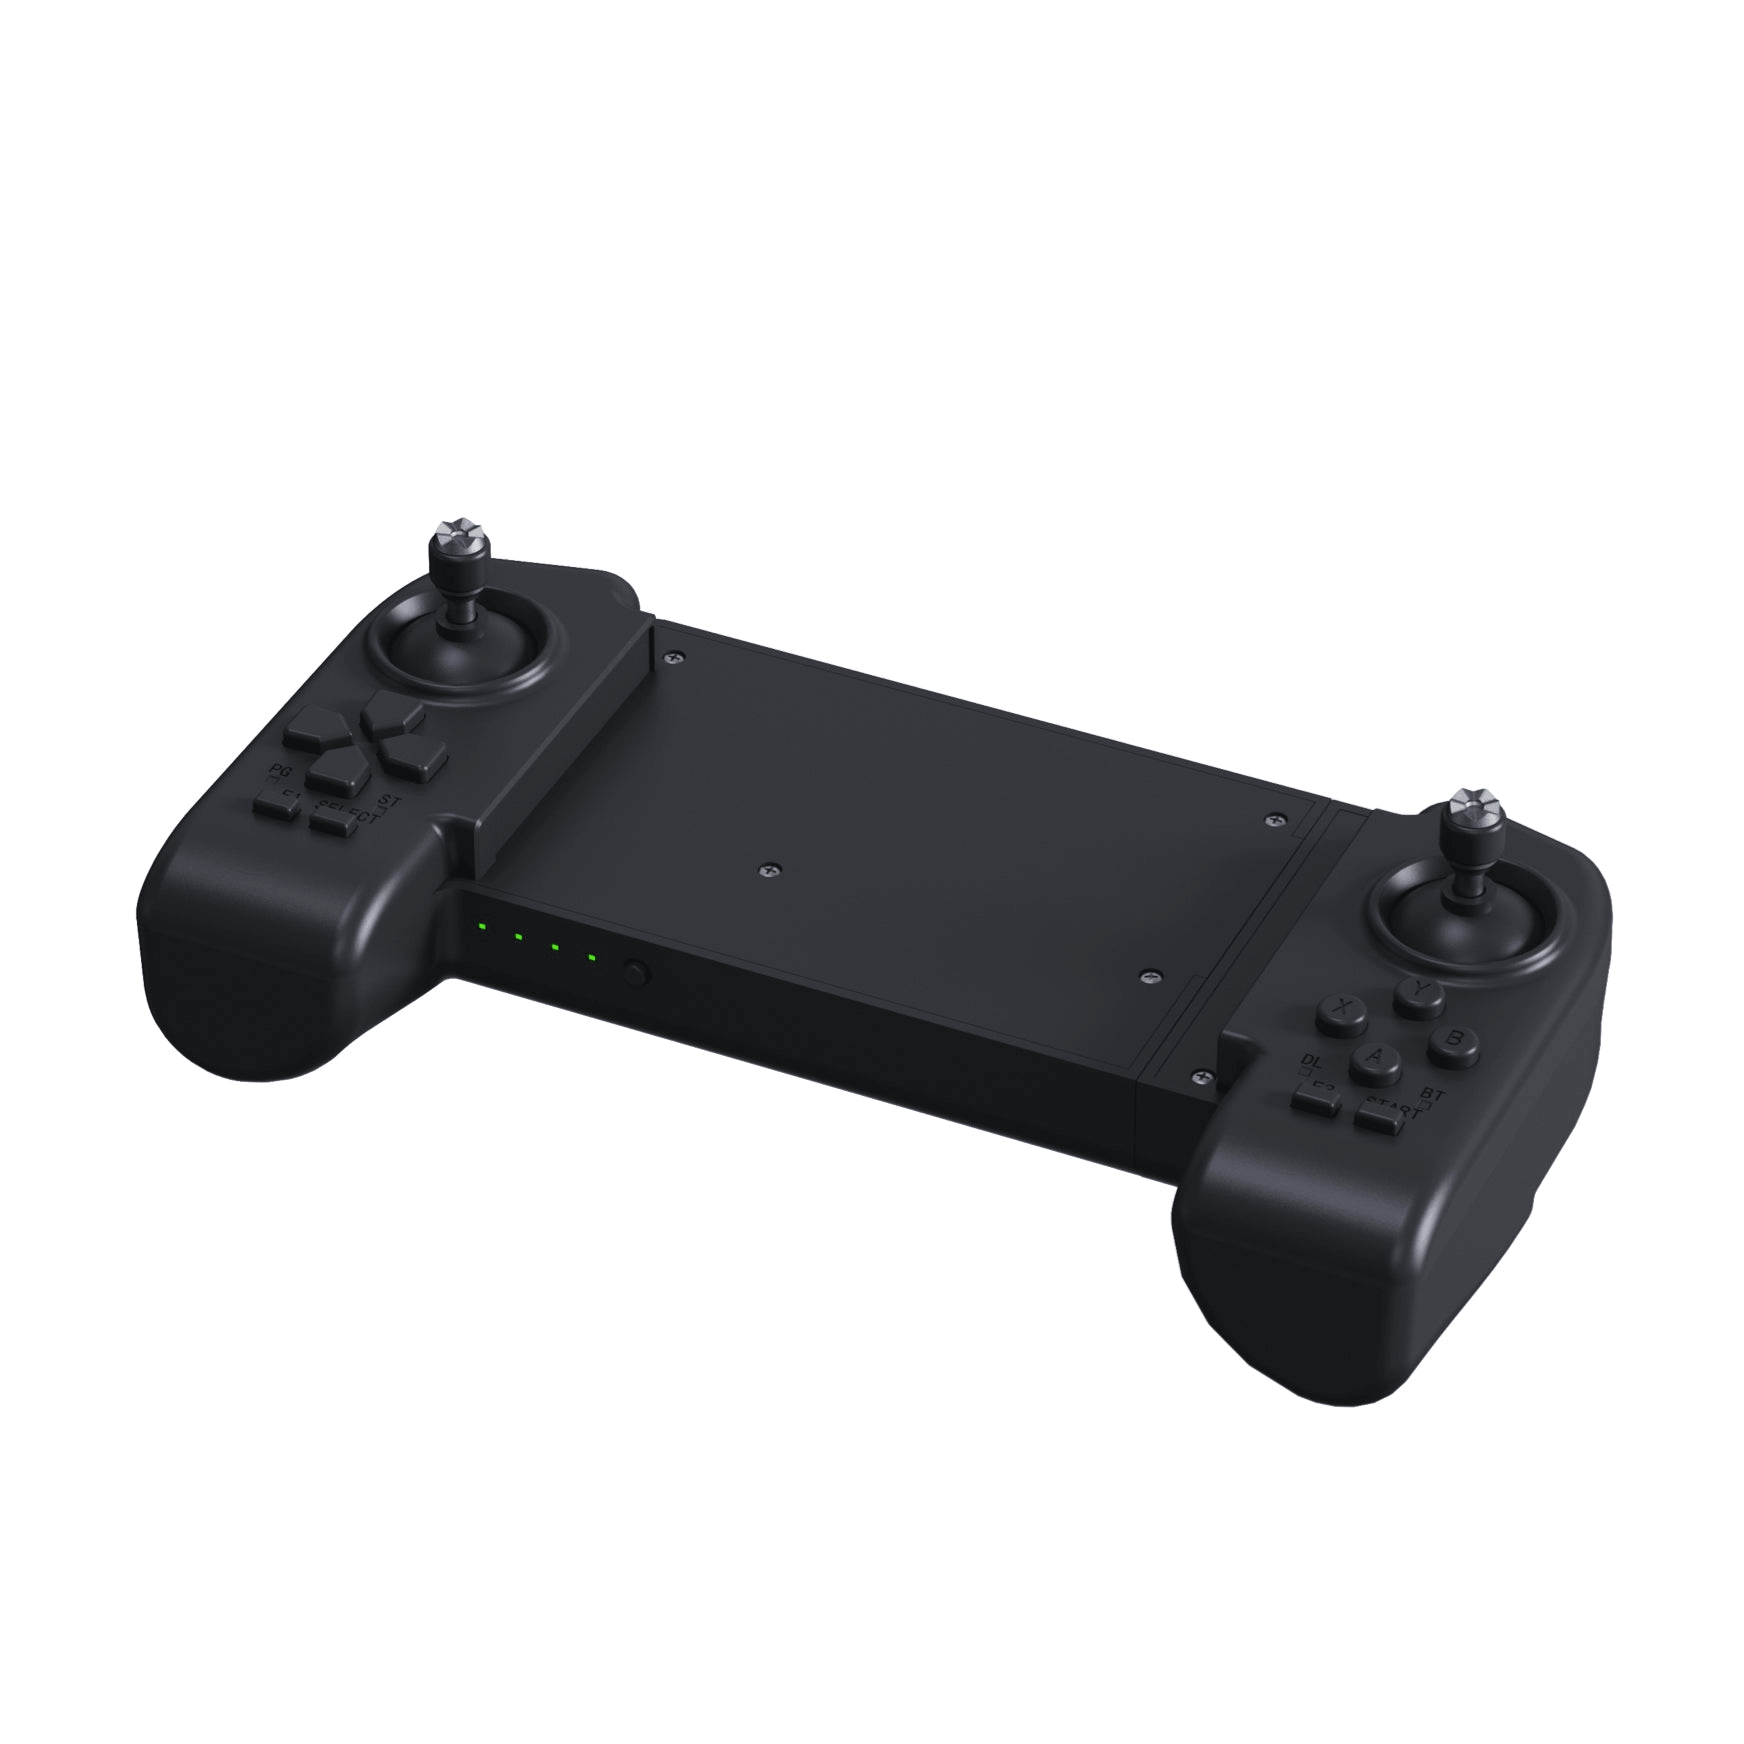
Go2 雙手遙控器,內置資料傳輸與 Bluetooth 模組;經 App 設定後用於人工控制與動作操作。
技術差別人工操作控制器,與 ISS 跟隨發射器的自動跟隨用途不同。
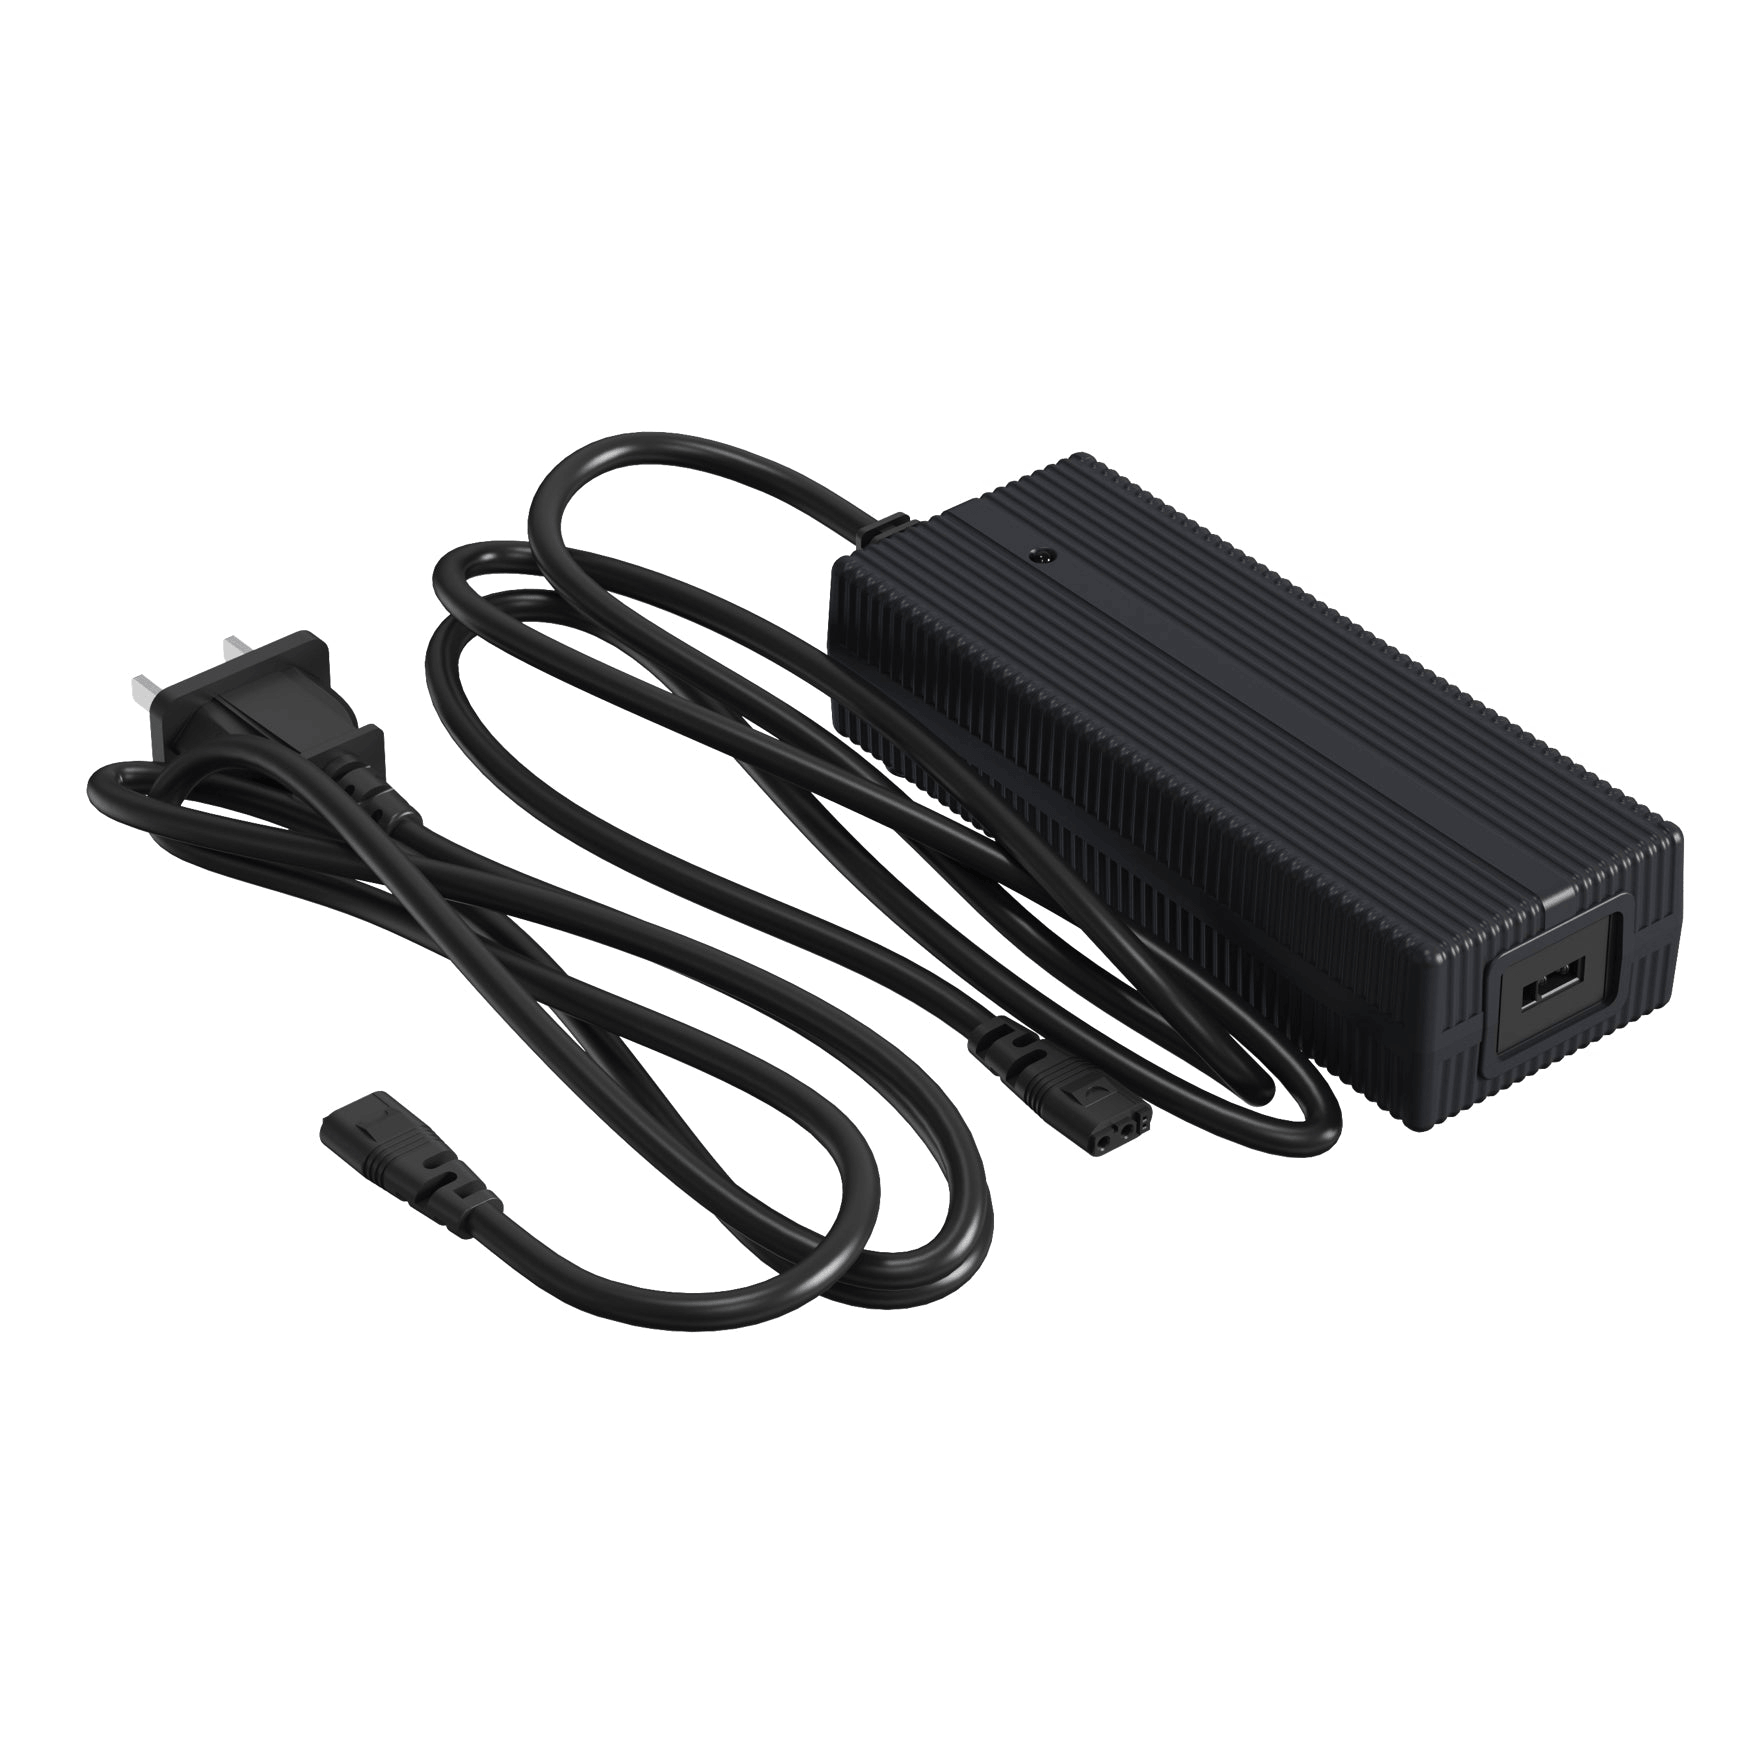
Go2 電池充電器:標準 33.6 V/3.5 A,快充 33.6 V/9 A;兩款差別是輸出電流。
技術差別標準與快充均為 33.6 V,電流分別 3.5 A/9 A;供 Go2 電池。
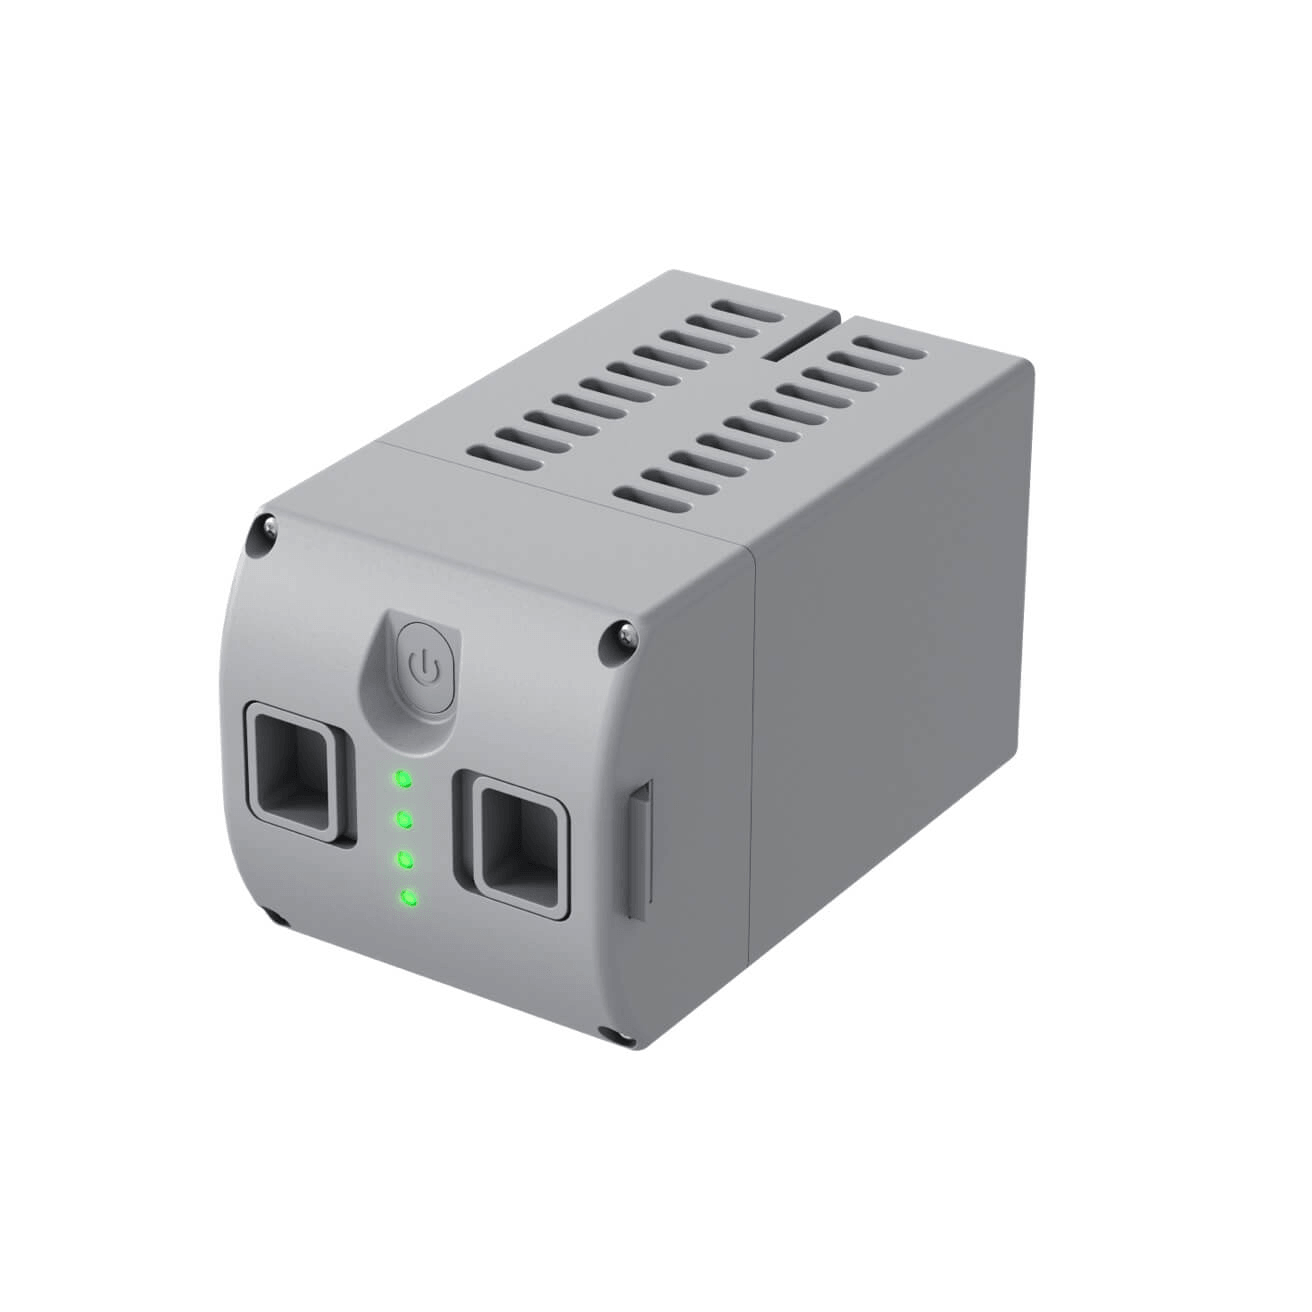
Go1 輪替用電池,標準型 6000 mAh 或長續航型 9000 mAh,與 Go2 電池系列分開。
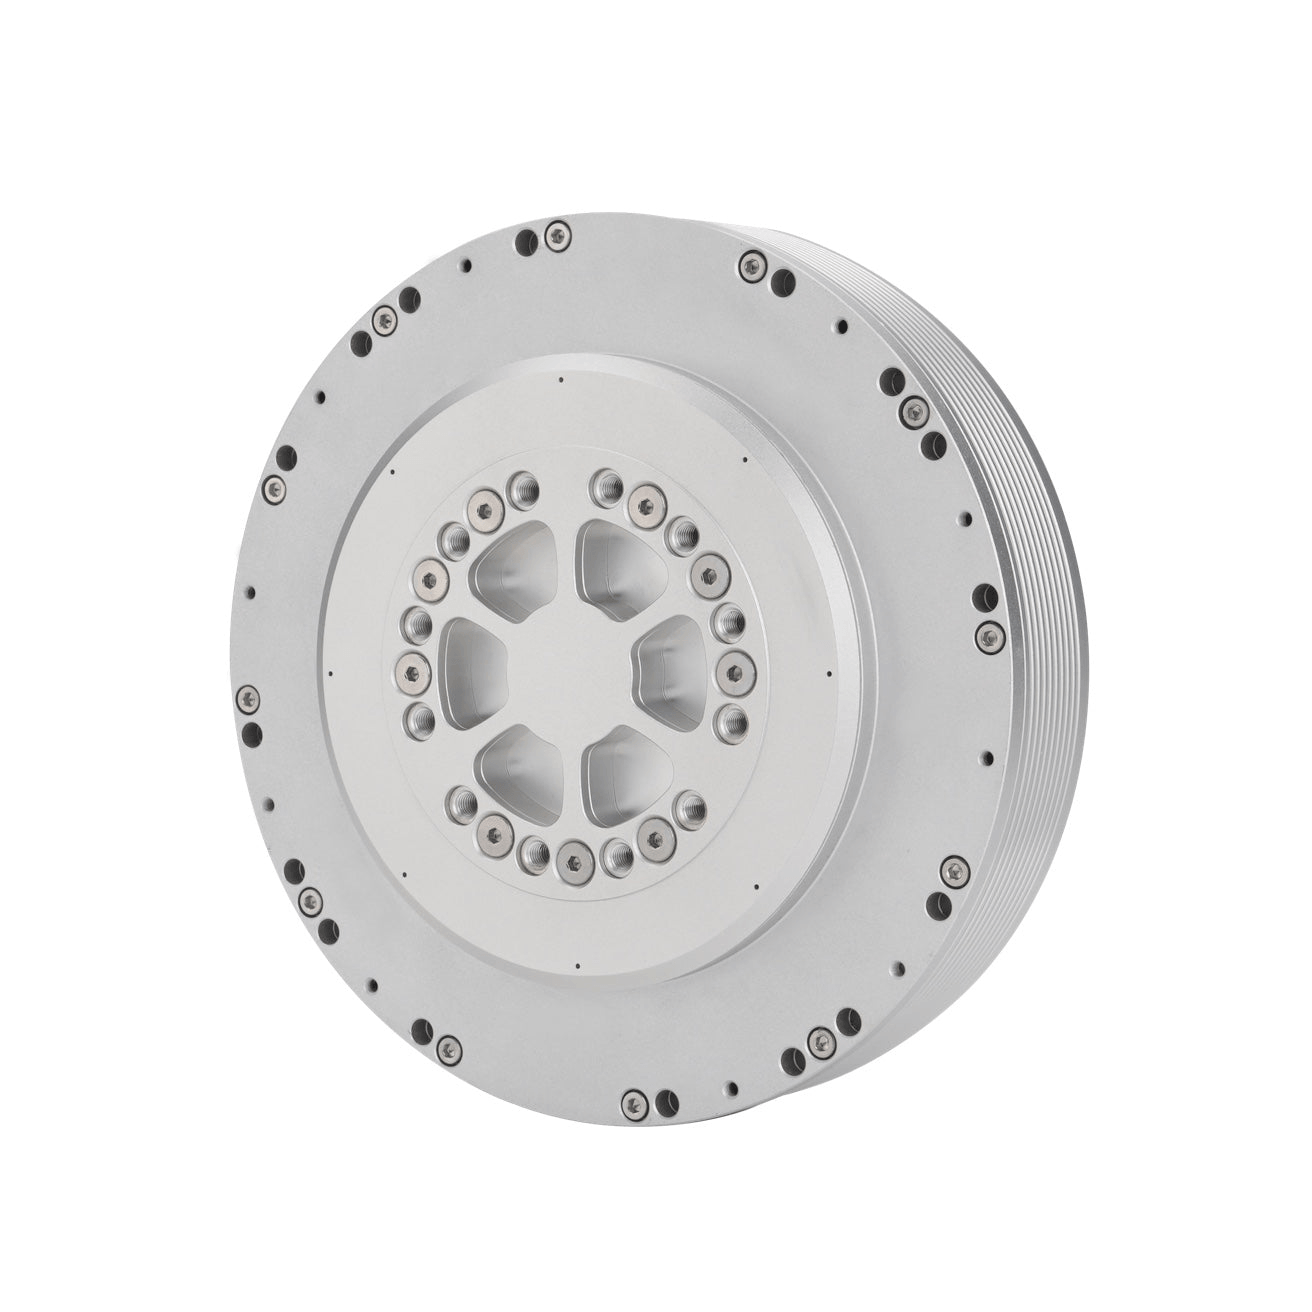
B1 機械人維修更換電機,官方商店獨立配件入口。
請提供使用對象、想做的操作或研究工作,以及採購時間。已選定型號可直接索取報價;尚未選定,我們可協助比較設備。報價分項列出機械人、配件、培訓與開發,交代價格、交貨地區、交期與保養。