01
編寫手臂動作
讀取實際關節狀態,設定手臂的目標角度,編寫及測試自己的動作。
查看程式範例
q_current[i] =
  lowstate_->msg_.motor_state().at(JOINT).q();

armsdk_->msg_.motor_cmd().at(JOINT).q(q_des[i]);
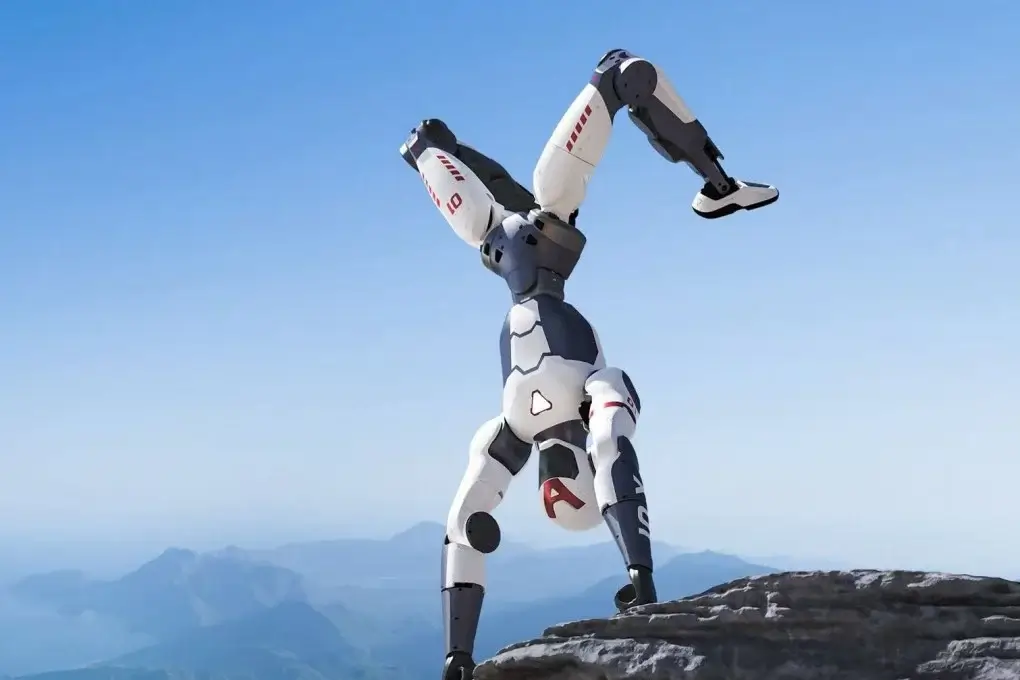
R1 能行走、協調手臂與身體動作,並整合語音與影像 AI。R1 EDU 開放程式開發,讓您設計自己的動作與感知應用。
行走、跑動與肢體動作,呈現 R1 的全身協調能力。透過手持控制器操作,讓學生與團隊親手探索人形機械人的動作。
喚醒語音助手,即可與 R1 進行多輪語音對話,使用動作及音樂播放功能;也可按下手持控制器按鍵錄音。使用時須連接網絡並開啟語音助手模式。
需要 1.9.2.75 或以上韌體。可說「Hello Robot」喚醒,或透過手持控制器按鍵錄音。
讀取實際關節狀態,設定手臂的目標角度,編寫及測試自己的動作。
q_current[i] =
lowstate_->msg_.motor_state().at(JOINT).q();
armsdk_->msg_.motor_cmd().at(JOINT).q(q_des[i]);把語音辨識結果接入自訂互動流程,控制機械人的語音輸出與音訊播放。
subscriber.InitChannel(asr_handler);

client.PlayStream("example", stream_id, chunk);
Vinci AI 是 Unitree Robotics 宇樹機械人官方教育培訓夥伴。我們協助選購 R1、開發所需的動作控制與感知應用,並培訓實際使用設備的團隊。
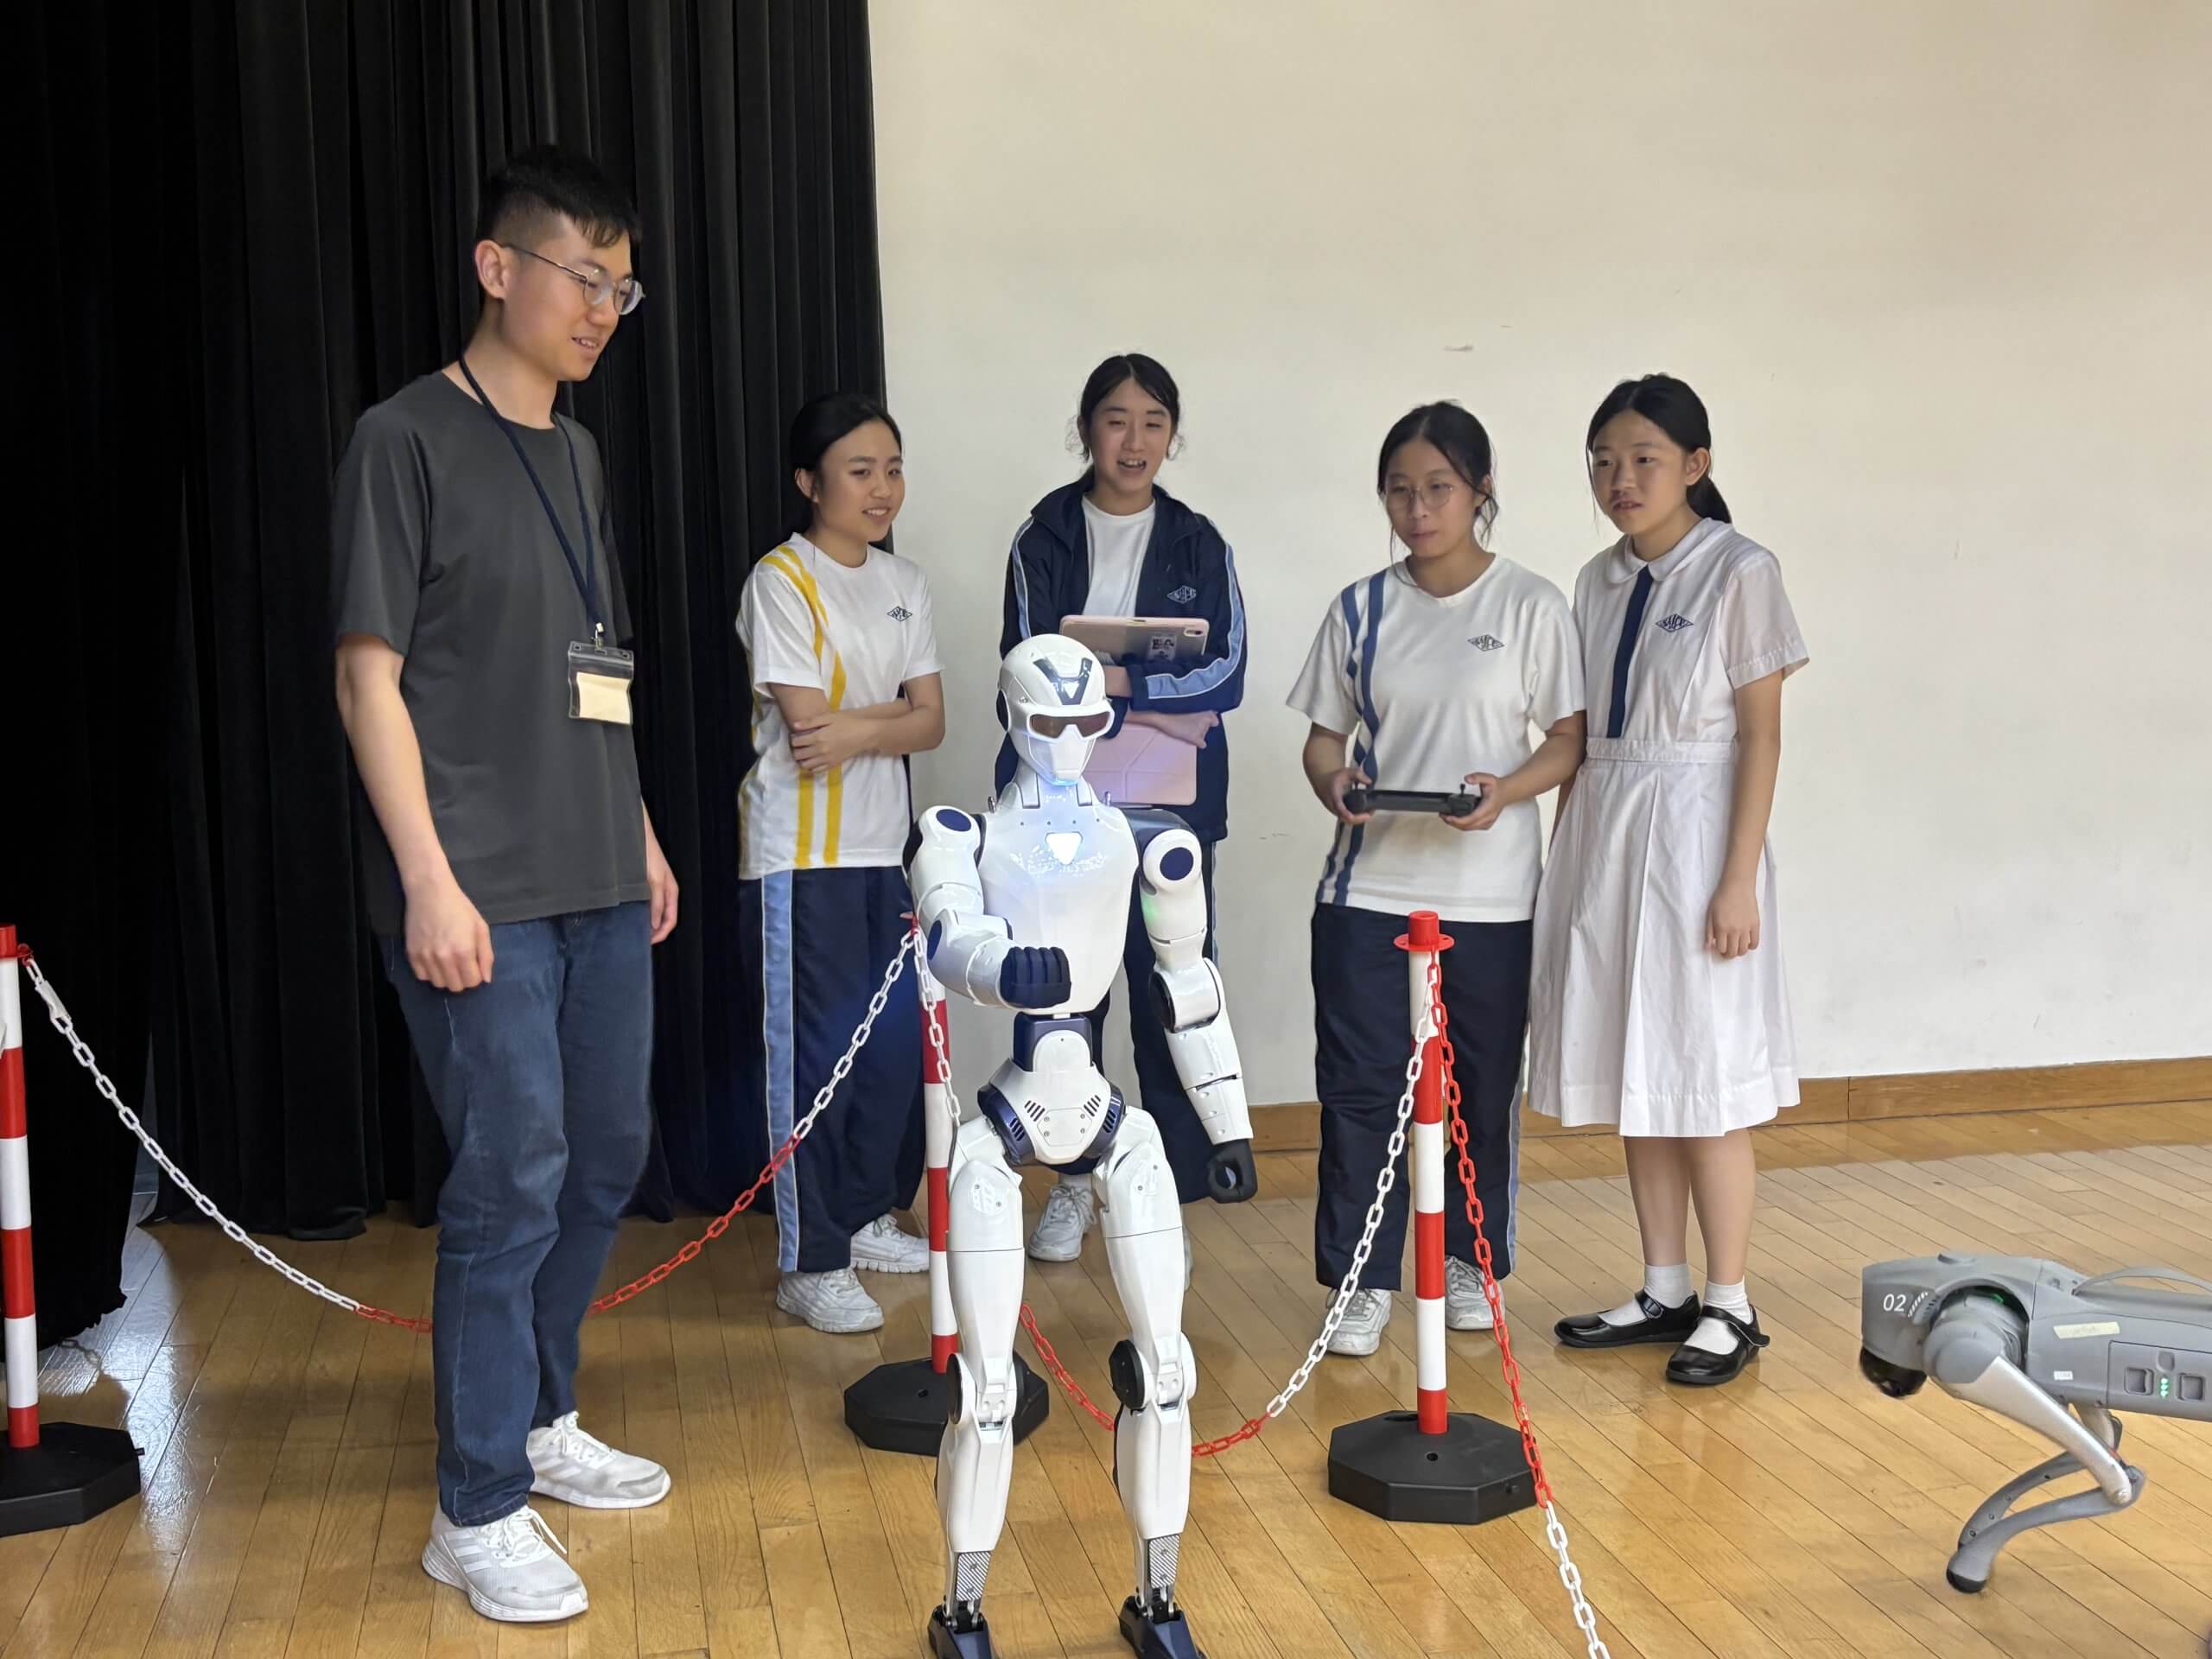
操作人形動作
20 個自由度、單目相機。以遙控與影像觀察為主要使用方式。
查詢 R1 AIR →增加腰部與頭部動作
26 個自由度、雙目深度模組。新增腰部及頭部關節,可轉腰、轉頭,配合更豐富的全身動作。
查詢 R1 →編寫自己的控制程式
支持二次開發,可選靈巧手與額外算力。要研究關節控制或手部操作,從此版本開始。
查詢 R1 EDU →| 項目 | R1 AIR | R1 | R1 EDU |
|---|---|---|---|
| 使用方式 | 操作與展示 | 操作與展示 | 二次開發 |
| 相機 | 單目 | 雙目深度模組 | 雙目深度模組 |
| 總自由度 | 20 | 26 | 26–40,按配置 |
| 靈巧手 | — | — | 選配 |
| 高算力模組 | — | — | 可選配,如 Orin 40–100 TOPS |
| 續航 | 約 1 小時 | 約 1 小時 | 約 1 小時 |
| 含電池重量 | 約 27 kg | 約 29 kg | 約 29 kg |
隨機配備快拆電池、充電器與手持控制器;需要輪替使用可另加備用電池。
續航約 1 小時,會隨動作與使用條件改變。靈巧手及額外算力為 EDU 選配,按所選設備組合列明。
告訴我們使用對象、操作或開發需要,以及採購時間。報價分開列設備、配件、培訓及開發,交代價格、交貨地區、交期與保養。