影像與三維掃描,對照觀察
相機拍下眼前畫面;雷達把表面位置顯示成三維點雲,也就是由密集點位組成的空間形狀。兩者可用於影像與環境感知教學。

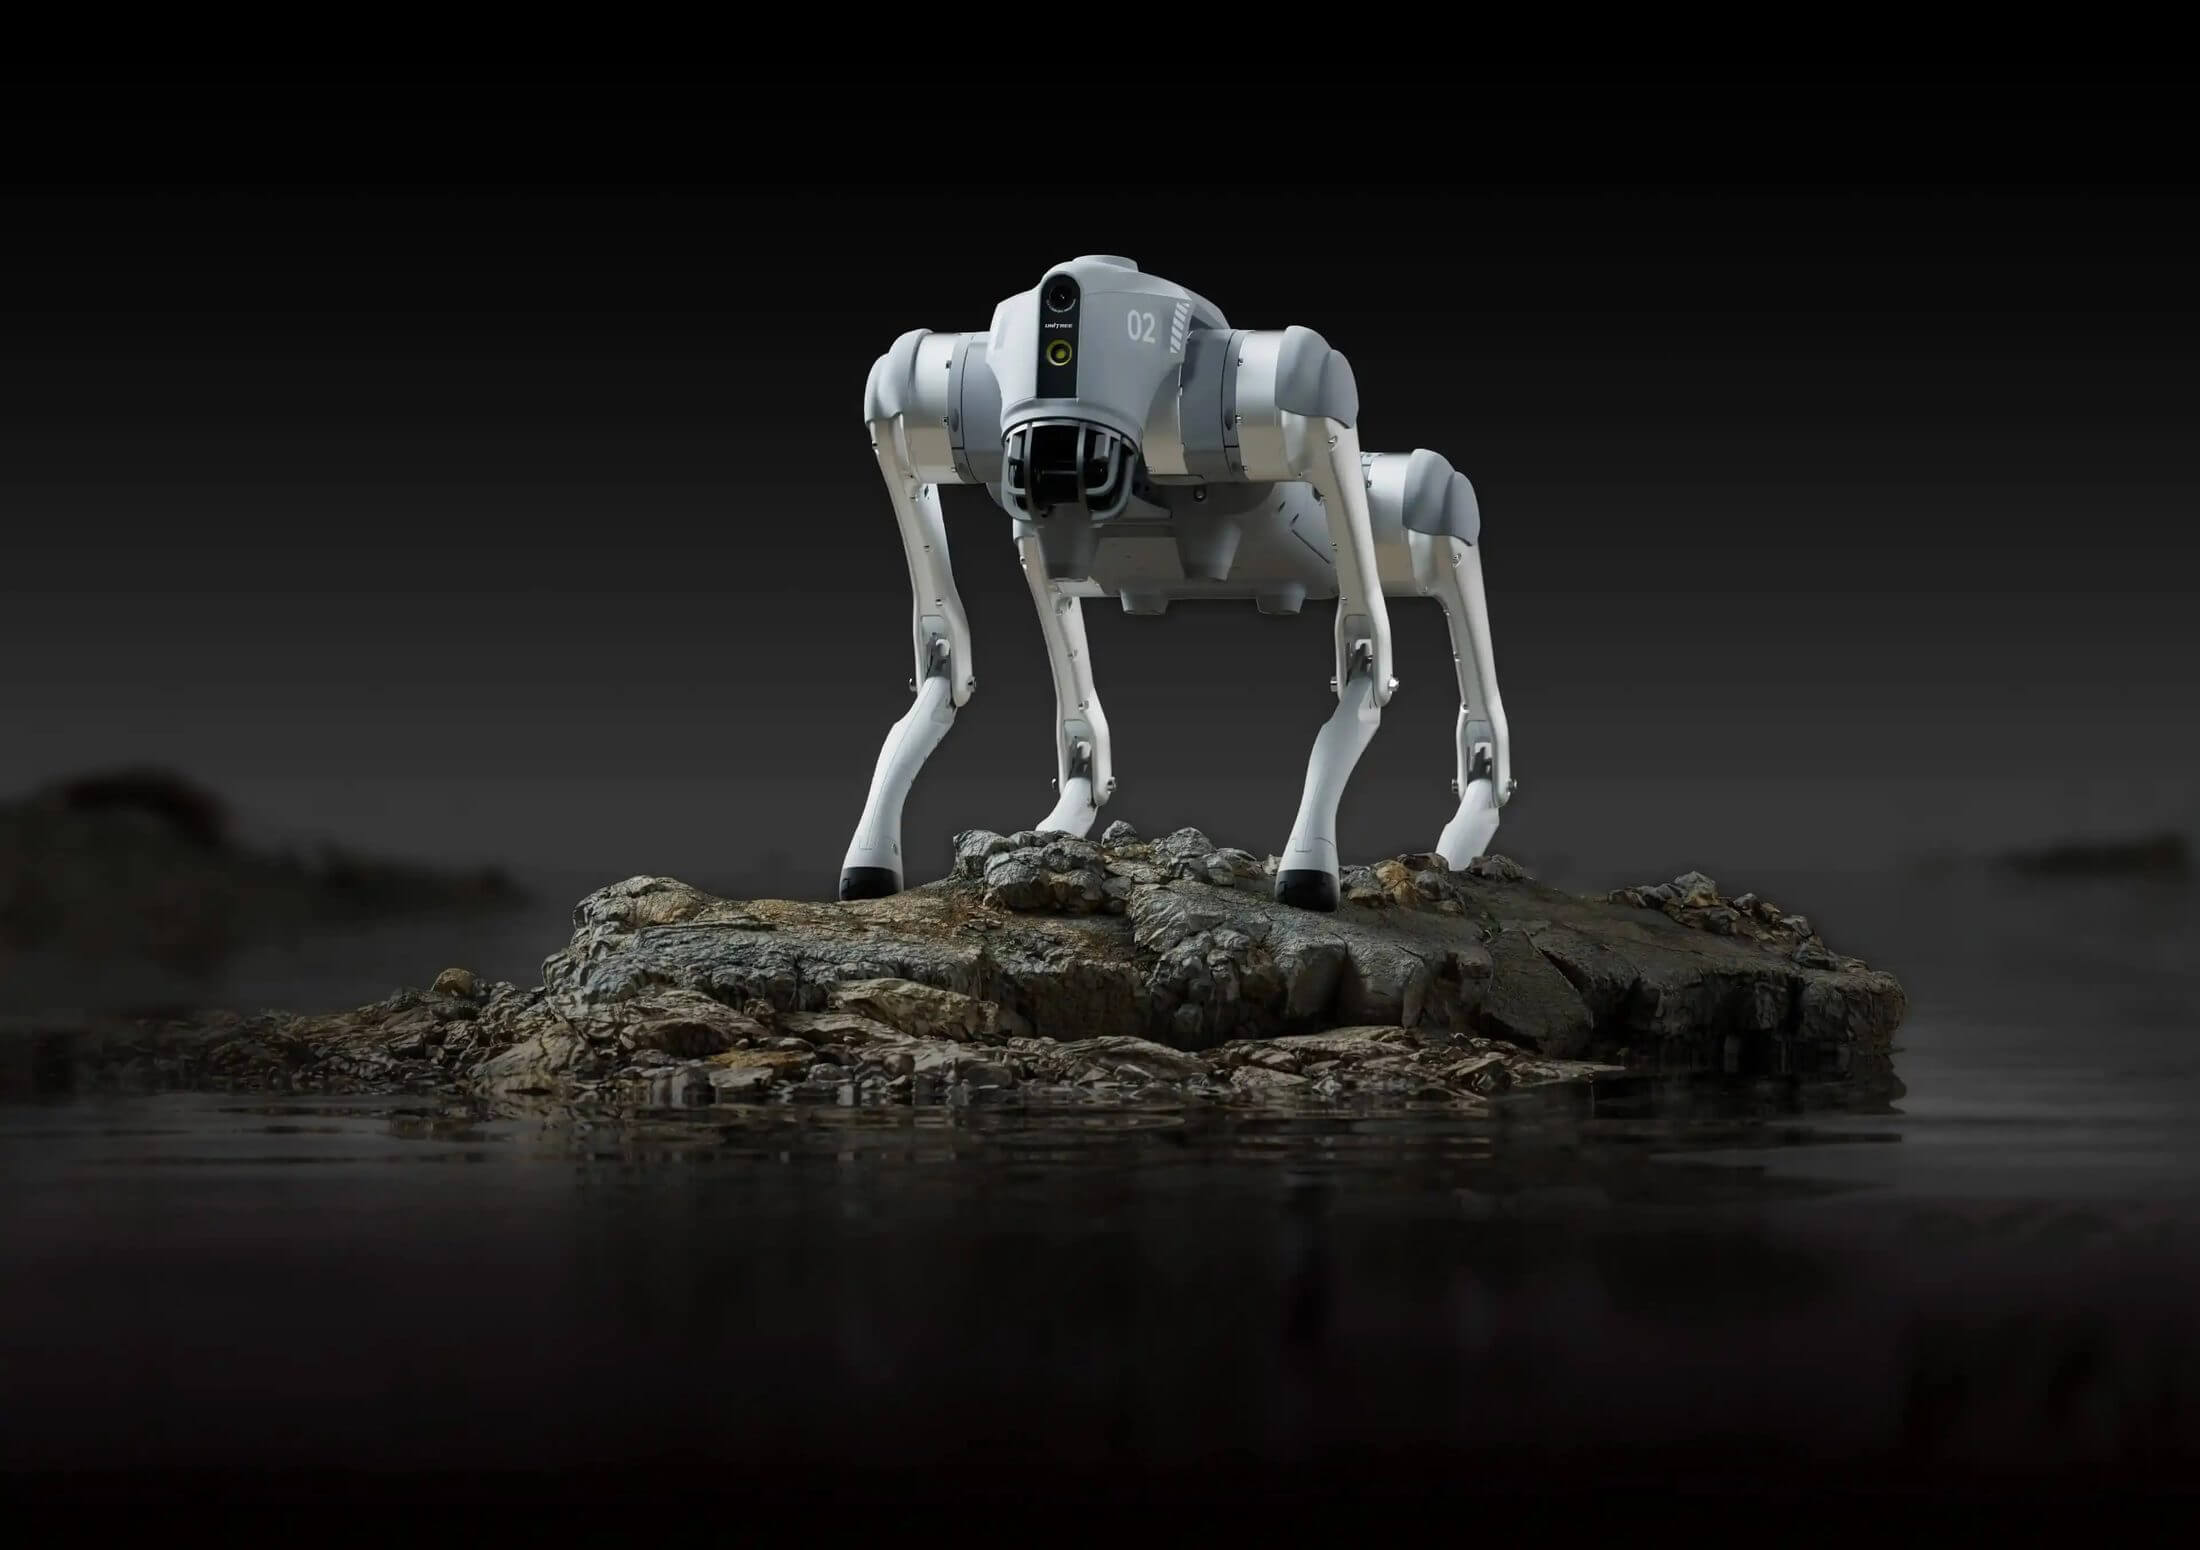
Go2 是配備廣角相機與雷達的四足機械人。用手機操控、編排動作,或選 EDU 自行開發移動與感知程式。
使用配套跟隨控制器,讓 Go2 在您身旁同行;適合人機互動展示與跟隨操作教學。
側跟隨:PRO、X、EDU 支援,使用時開啟避障模式。
手機可查看廣角相機的第一身影像,讓您看著前方環境操控 Go2。PRO、X、EDU 還可建立三維環境地圖。
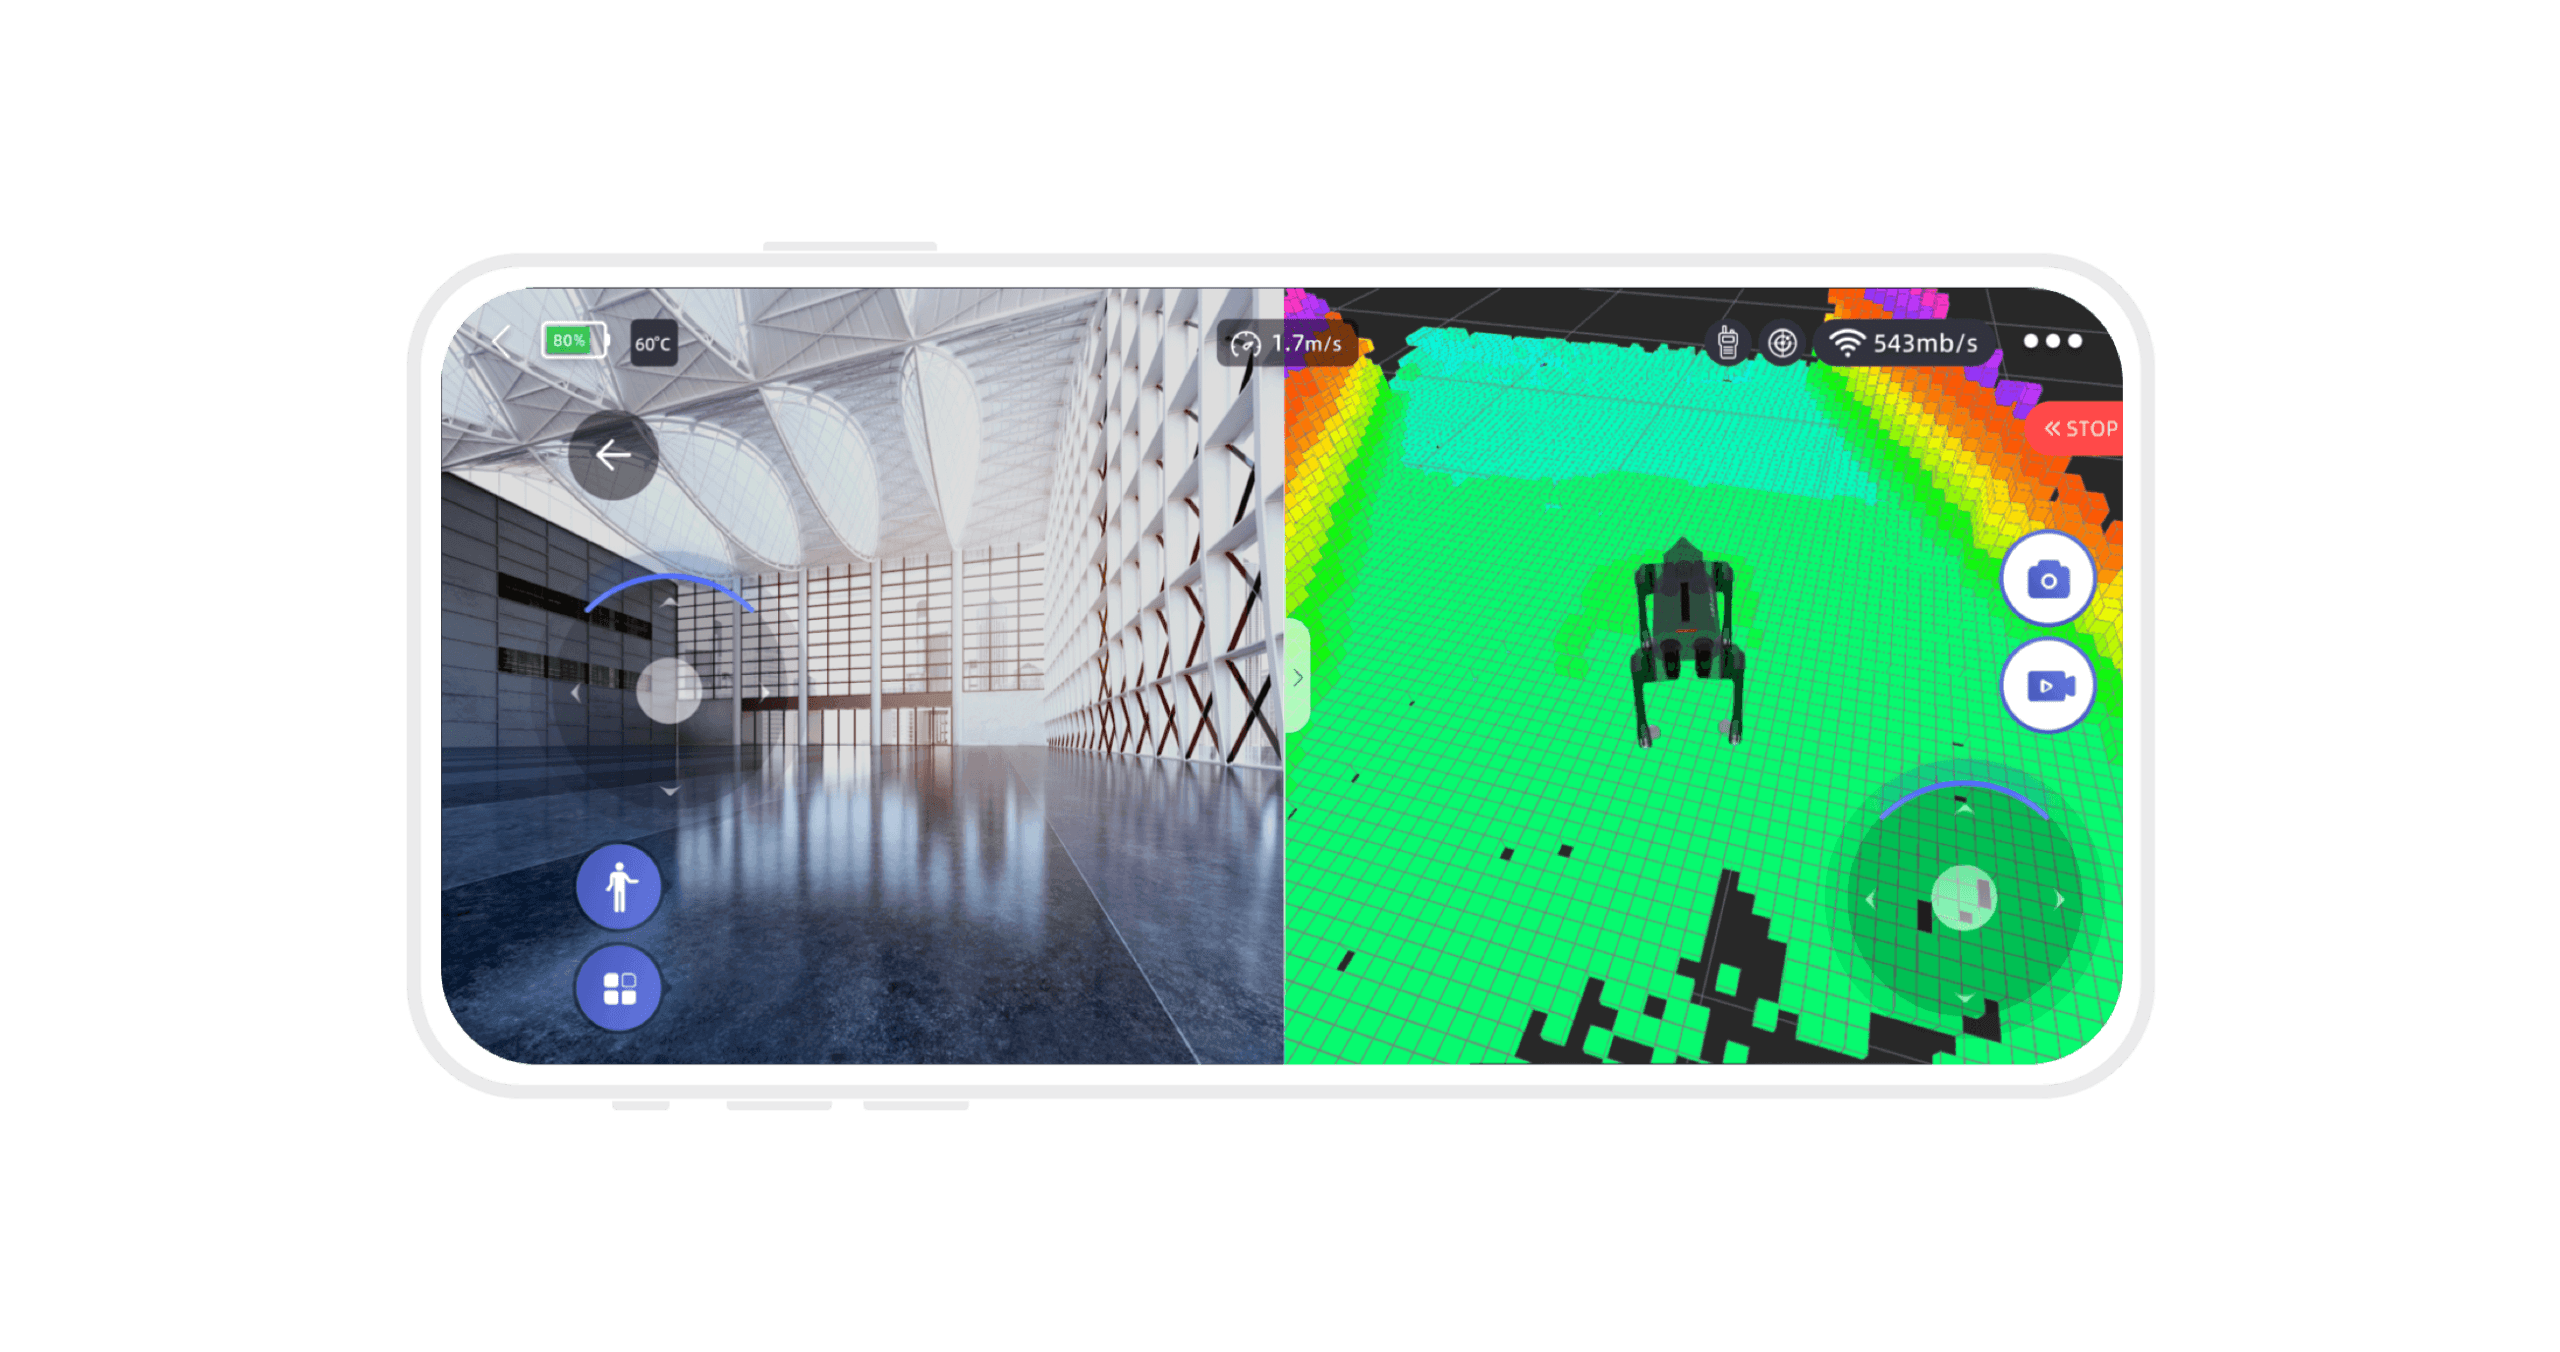
相機拍下眼前畫面;雷達把表面位置顯示成三維點雲,也就是由密集點位組成的空間形狀。兩者可用於影像與環境感知教學。
建立地圖後,可點選目的地,或記錄多個路點,讓 Go2 依序前往。
在平坦地面,以慢而平順的遙控操作建圖。保存後設定 Go2 的位置與朝向,再點選目的地。巡邏則先遙控到各位置、逐次標記路點並保存,再啟動巡邏。此流程使用 PRO、X、EDU 的建圖模式。
用原廠 App 編排現有動作,或選 Go2 EDU 自行編寫程式。
設定動作次序,讓 Go2 按程序執行,練習程序邏輯。四個版本均提供原廠圖像化編程。
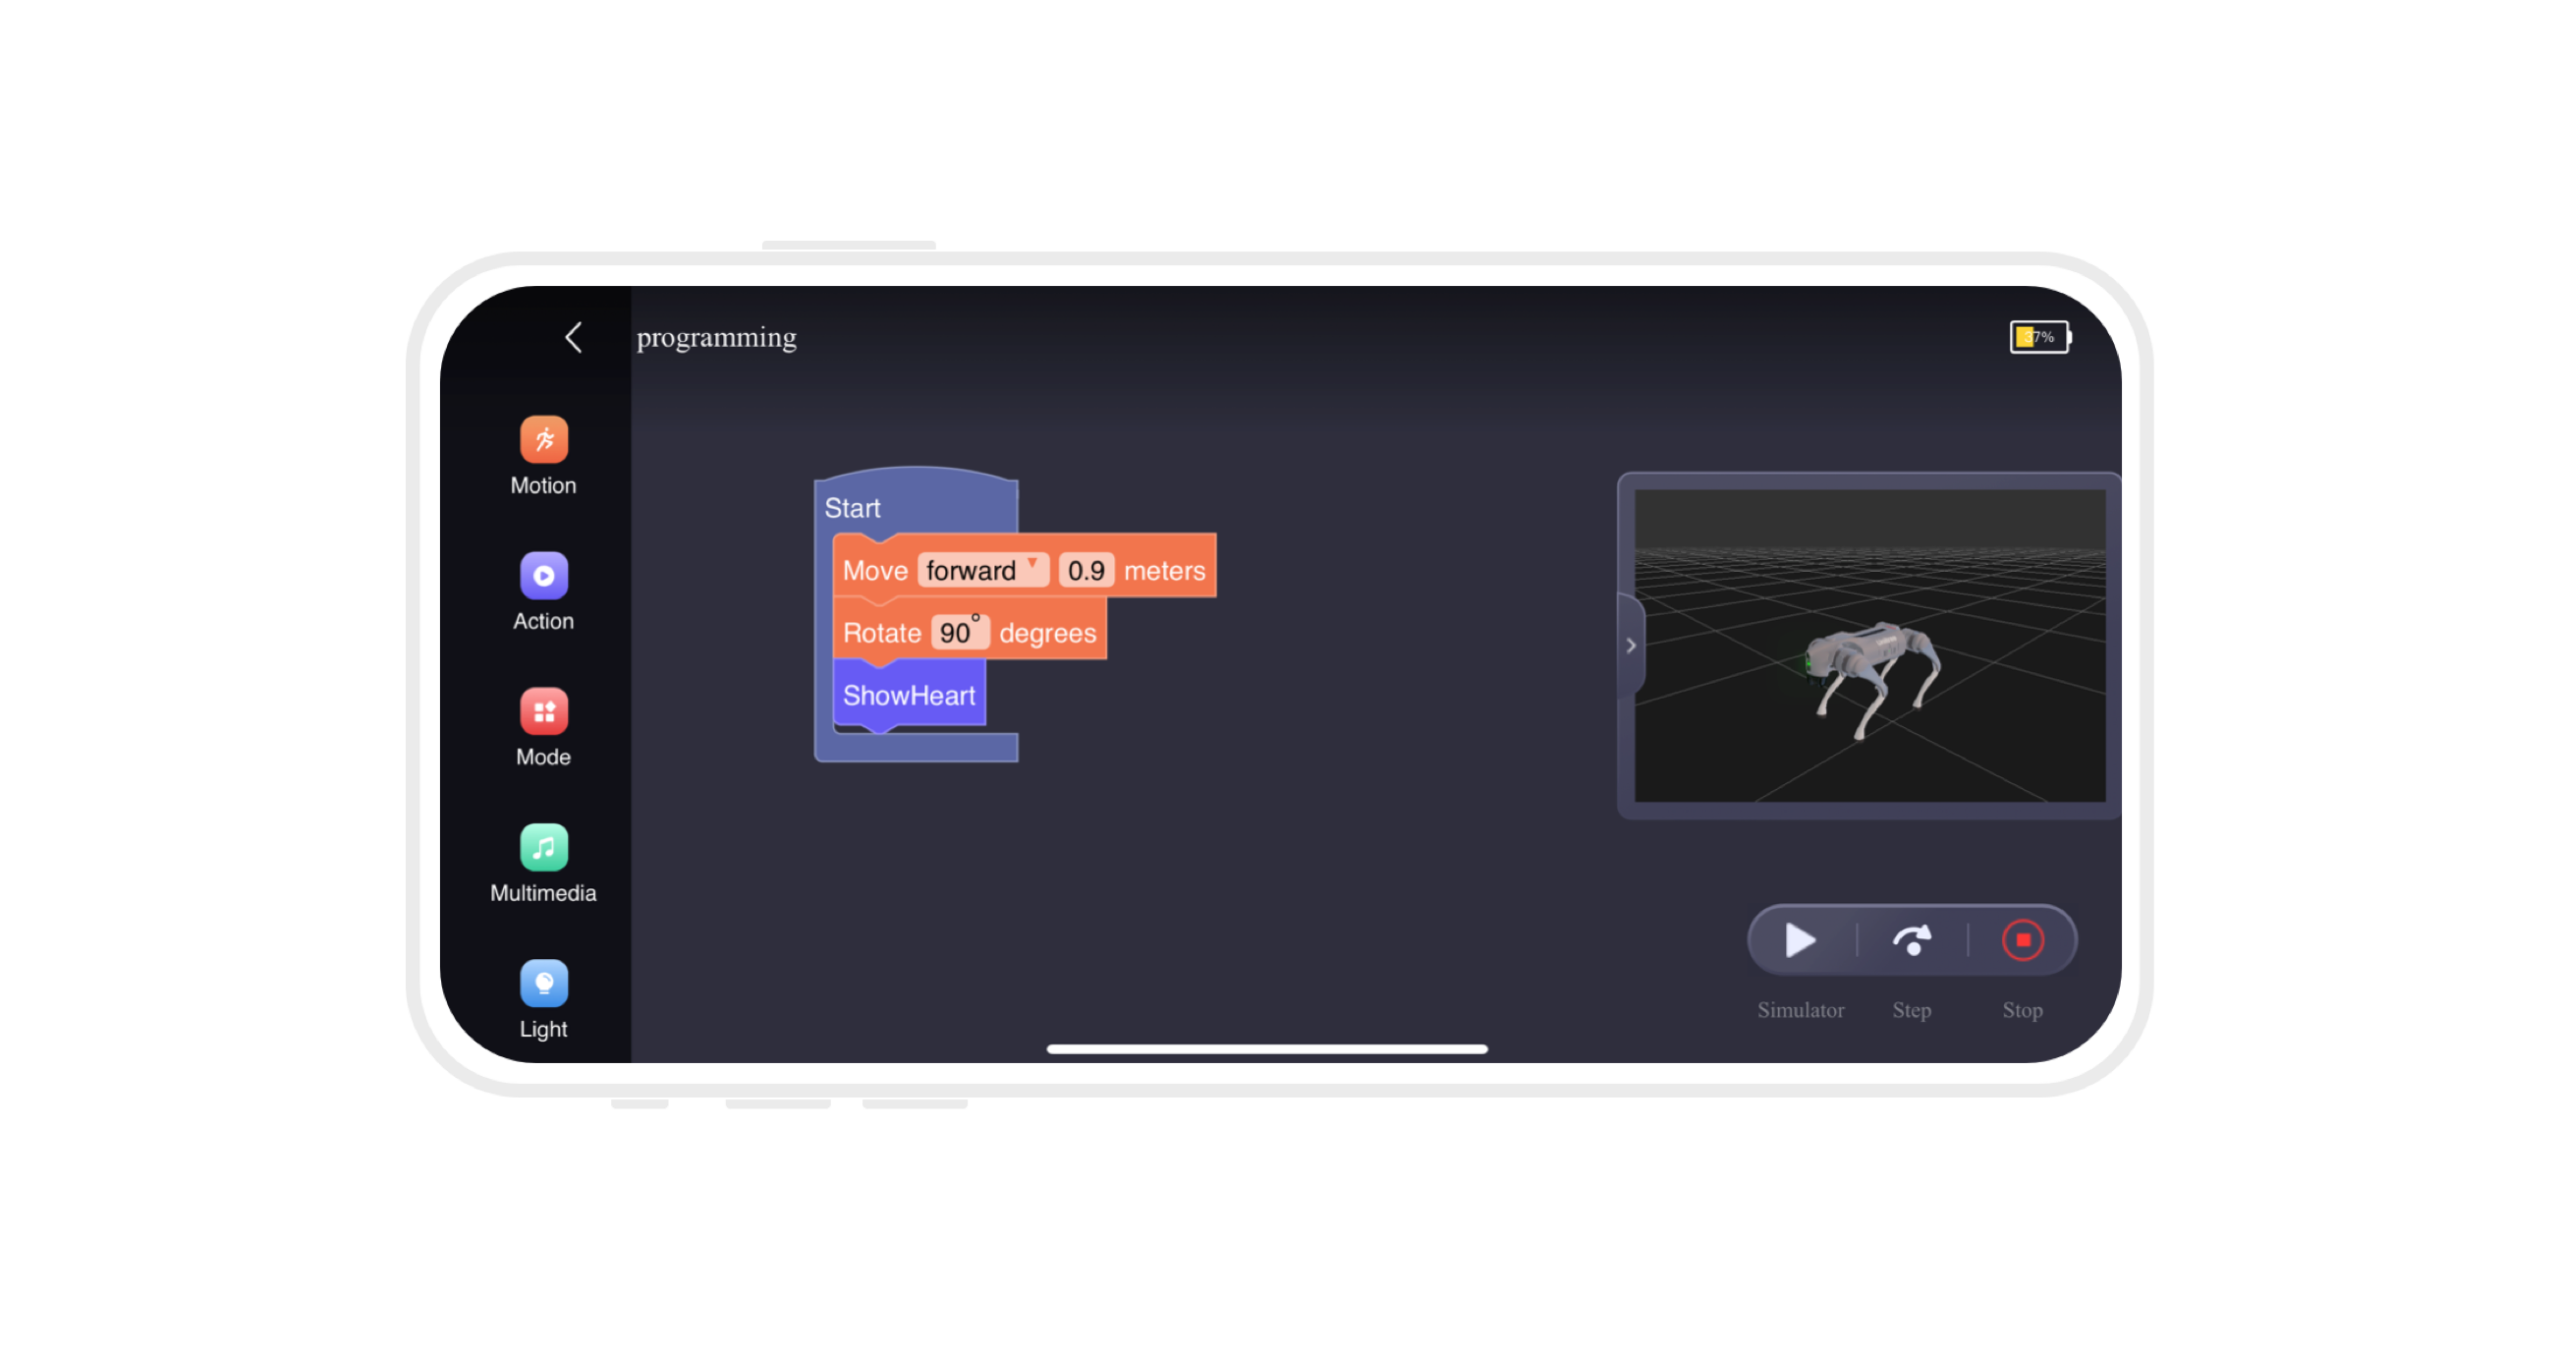
編寫站起、平衡站立與移動流程,設定前向、側向及轉向速度,在實機測試自己的控制程式。
讀取相機影像、身體姿態及關節位置;深度相機與腳端力感測另提供距離、足部受力資料,供自己的感知與控制程式使用。
Go2 EDU 可另配高算力擴展塢及透過原廠購買的 MID-360 或 XT16 雷達,使用建圖與定位開發服務,研究定位及前往目標點。
Vinci AI 是 Unitree Robotics 宇樹機械人官方教育培訓夥伴,提供 Go2 設備選型、編程工具與導師培訓。
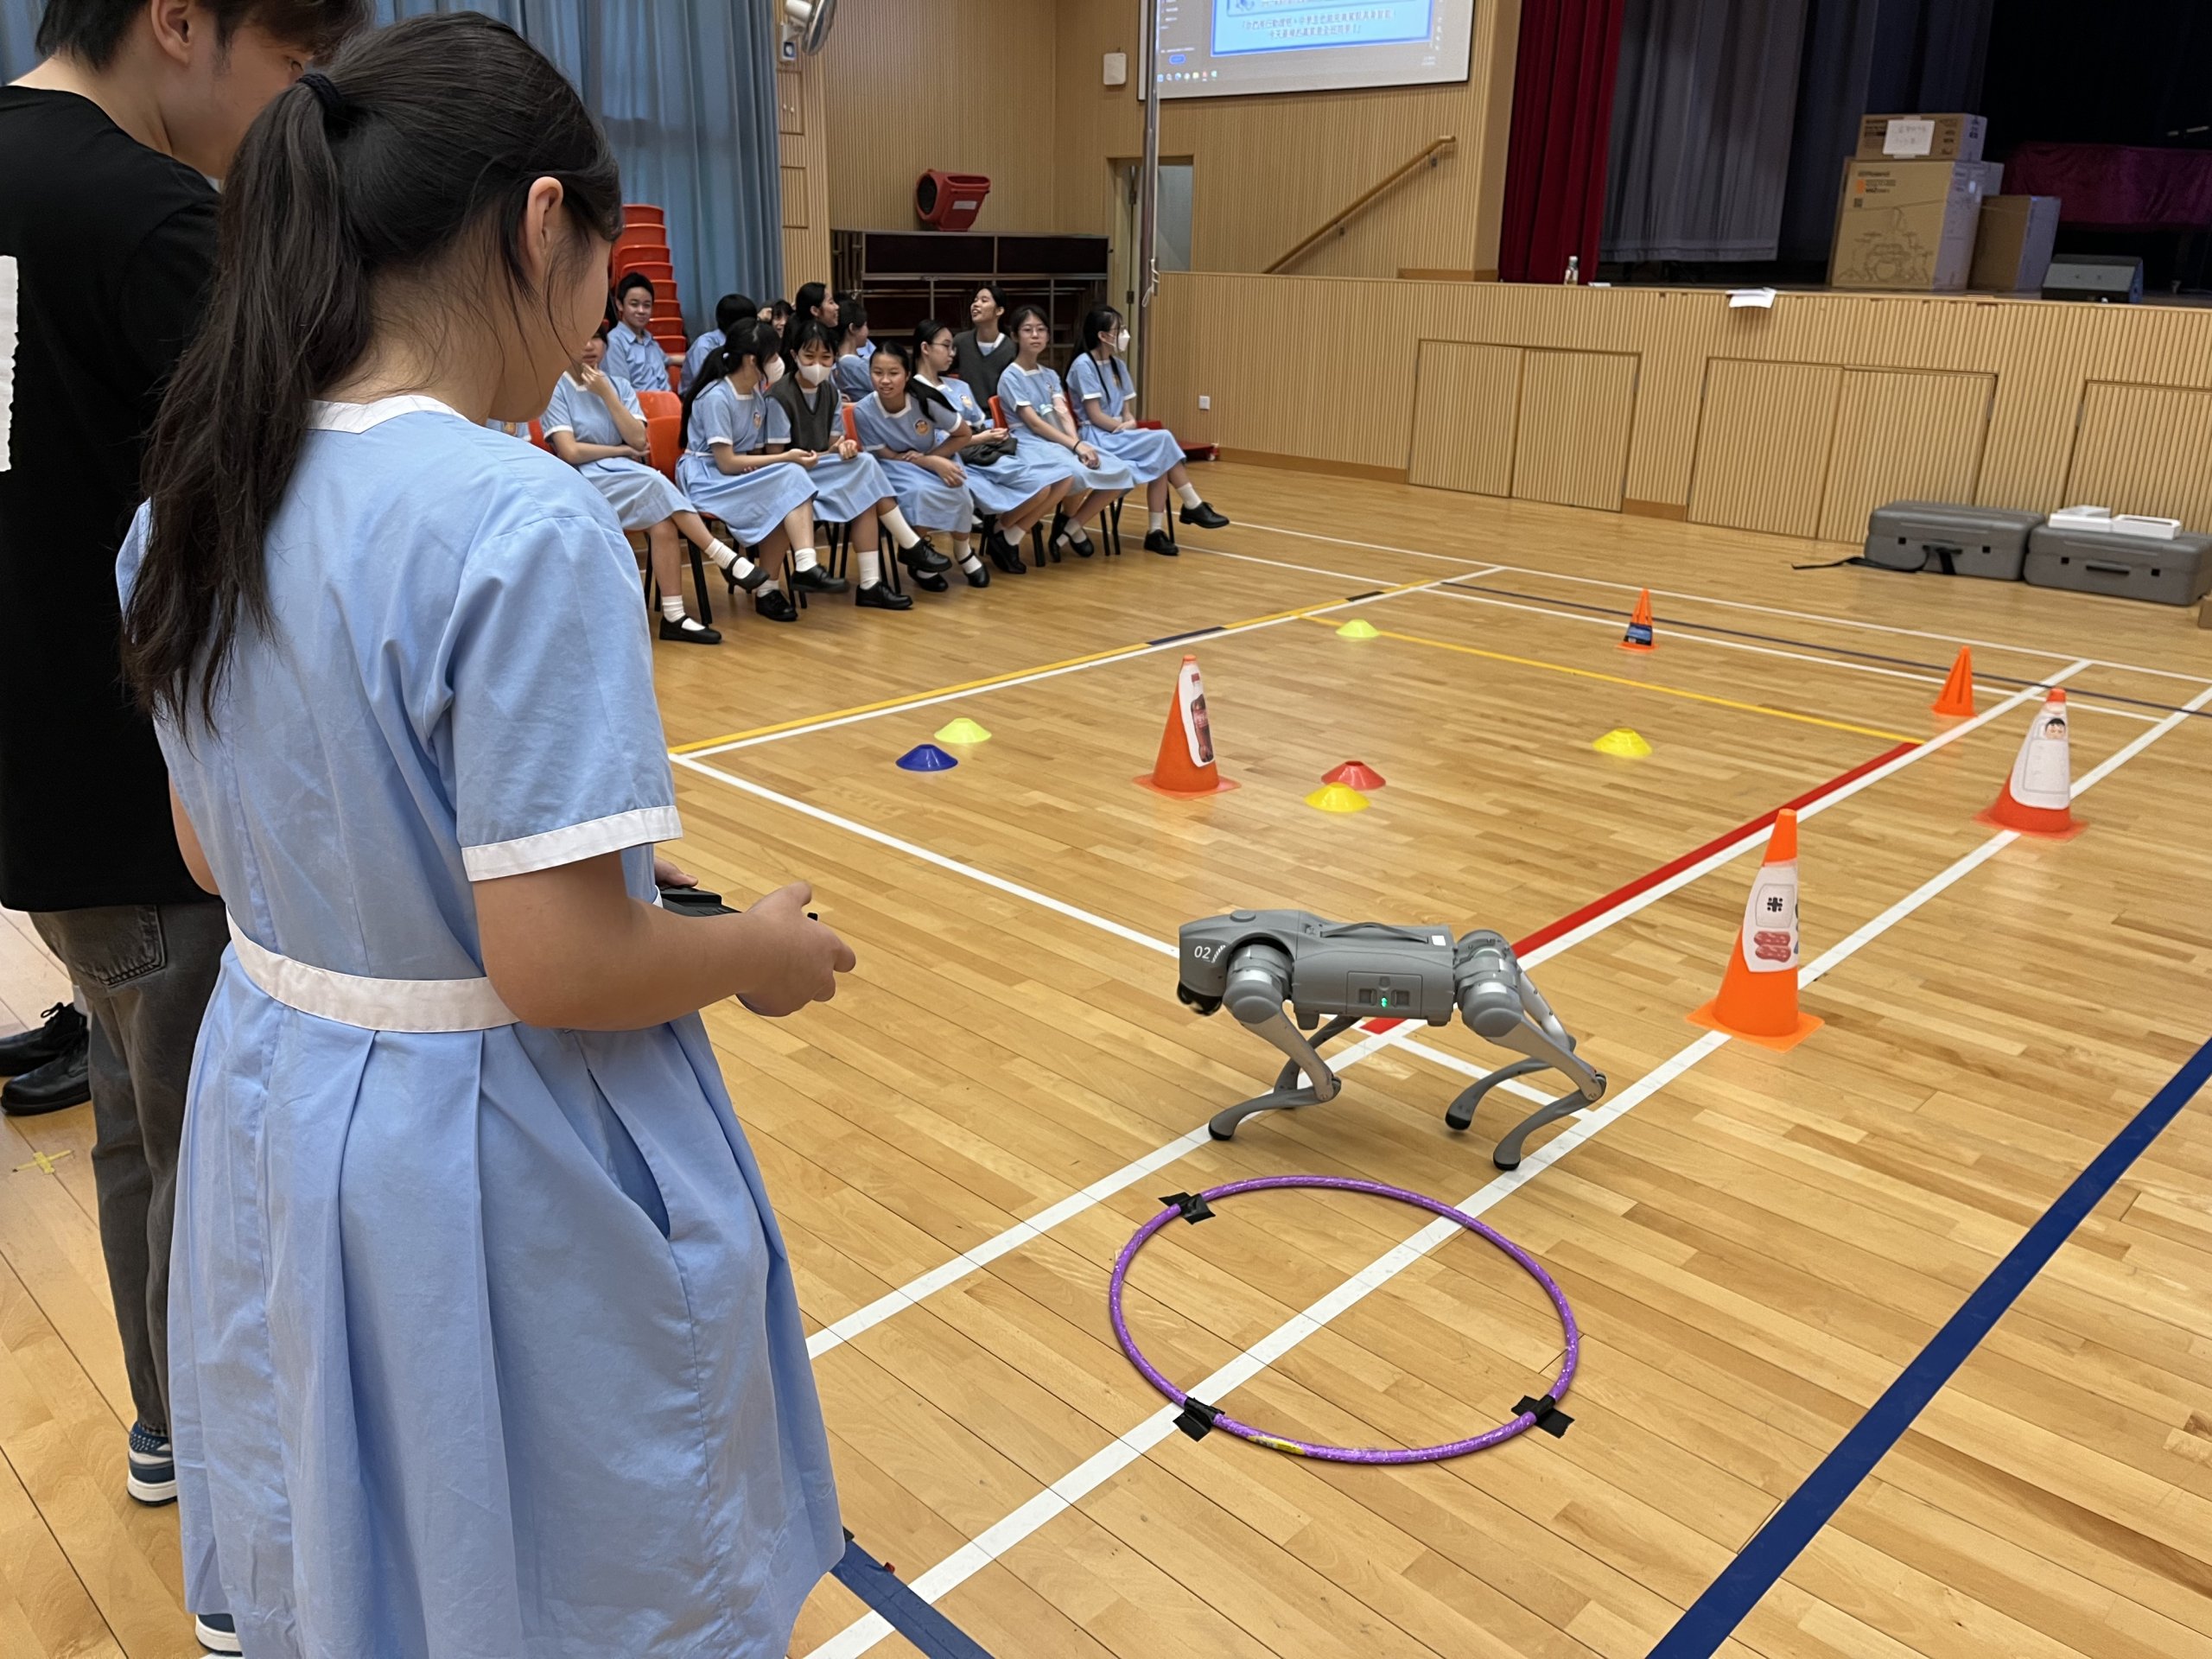
從手機操作、側跟隨或自行開發的用途,選定 Go2 版本、控制器與擴展硬件。
Vinci 自研積木式編程介面,配合 Go2 PRO 教學;毋須編程經驗,由導師帶領操作、編排動作及設計活動。
已有編程基礎的團隊,練習移動控制與感測資料讀取,先在模擬中測試,再使用實機。我們亦提供相應二次開發支援。 實驗室可選預裝 Python、MuJoCo、NVIDIA Isaac 的手提電腦,減少自行安裝與設定。
| 影響使用的差異 | AIR | PRO | X | EDU |
|---|---|---|---|---|
| 程式使用方式 | 原廠動作編排 | 原廠動作編排 | 原廠動作編排 | 動作編排+自訂程式 |
| 側跟隨 | — | 支援 | 支援 | 支援 |
| 三維建圖模式 | — | 支援 | 支援 | 支援 |
| 深度相機/腳端力感測 | — | — | — | 配備 |
| 充電樁相容 | — | — | 選配 | 選配 |
速度區間上限:PRO 3.5 m/s,X 3.7 m/s。
告訴我們使用對象、操作或開發用途,以及採購時間。我們把設備、配件、培訓與開發分項報價,交代價格、交貨地區、交期及保養。
[email protected]