控制手指,也讀取實際位置
每手有 7 個主動自由度。設定手指目標位置,再讀回實際位置,測試開合與抓持動作。

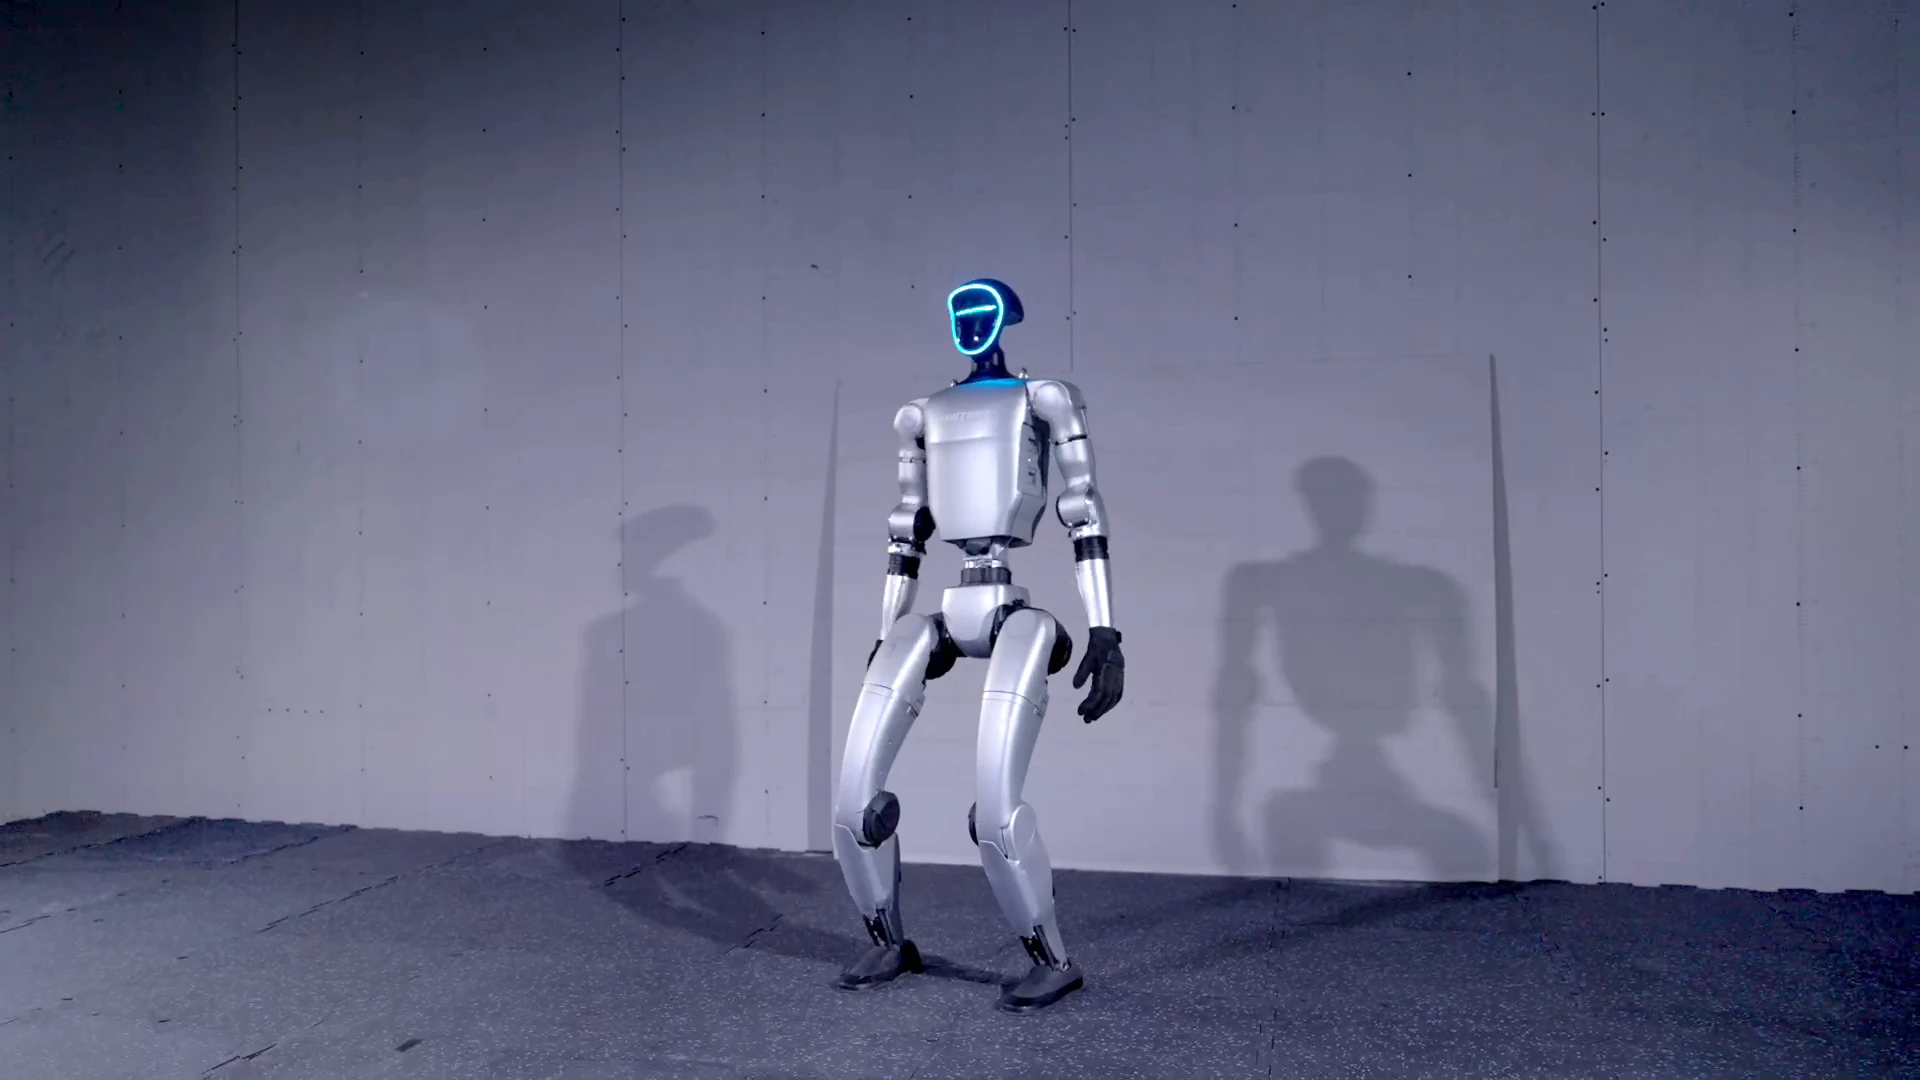
G1 以雙足行走,配合腰部與雙臂動作。選 G1 EDU,可加入靈巧手,編寫移動、手臂與手指控制程式,把行走與物件操作實驗帶到實機。
透過手持控制器操作 G1 行走與姿勢變化,觀察雙足移動、身體平衡及雙臂動作。學員與團隊可親手操作,認識人形機械人的全身協調。
G1 EDU 加配 Dex3-1 三指靈巧手,可編寫手指開合與抓持程序。從張開手指、握持物件到移動後放下,逐步編寫取放程序。
每手有 7 個主動自由度。設定手指目標位置,再讀回實際位置,測試開合與抓持動作。
需要更多手腕動作或接觸資料,可加入額外腕關節與觸覺陣列。
G1 EDU 開放程式開發,讓團隊控制動作、讀取狀態,並在實機測試控制流程。
設定前向、側向及轉向速度,組合移動、停止與揮手等動作,編寫人形互動流程。
設定手臂關節控制指令,讀取實際關節狀態,測試雙臂姿勢與操作程序。
G1 EDU 可用於行走控制研究:訓練行走控制策略,在 MuJoCo 模擬中檢查步態與平衡,再部署到實機測試。模擬讓團隊先比較與調整程式,再觀察實際機械人的動作。
訓練控制策略、匯出模型、在 MuJoCo 測試,再部署至 G1 EDU。這條開發流程以腿部行走控制為主,需要開發電腦、網絡連接及對應控制配置。
Vinci AI 是 Unitree Robotics 宇樹機械人官方教育培訓夥伴,提供 G1 設備選型、二次開發與團隊培訓。
要做行走展示,還是雙臂與物件操作?我們協助選擇 G1 或 EDU,以及靈巧手、腕部、觸覺與運算模組。
導師帶領機械人操控;已有編程基礎的團隊,進一步學習移動、手臂與手指控制,以及模擬到實機測試。
需要自訂動作或物件操作程序,我們提供相應二次開發支援,協助團隊編寫與測試控制流程。
| 影響使用的差異 | G1 | G1 EDU |
|---|---|---|
| 主要用途 | 操控與動作展示 | 程式開發與操作研究 |
| 自訂程式開發 | — | 支援 |
| 靈巧手 | — | Dex3-1 三指手選配 |
| 額外腕關節/觸覺 | — | 選配 |
| 深度相機及 3D LiDAR | 配備 | 配備 |
| 額外高算力模組 | — | 選配 |
| 總自由度 | 23 | 23–43,取決於腰、腕及手部組合 |
手臂最大負載:G1 約 2 kg,G1 EDU 約 3 kg,會隨伸展姿勢改變。
告訴我們您要做的行走或物件操作實驗、使用對象與採購時間。我們把機械人、手部與運算配套、培訓及開發分項報價,交代價格、交貨地區、交期與保養。
[email protected]